
Отслеживание линии#
Введение#
Датчик Line Tracker — это аналоговый датчик, использующий инфракрасный светодиод и световой датчик для определения отражательной способности поверхности перед ним. Он предназначен для установки под шасси робота, чтобы робот мог следовать по заранее размеченному маршруту.
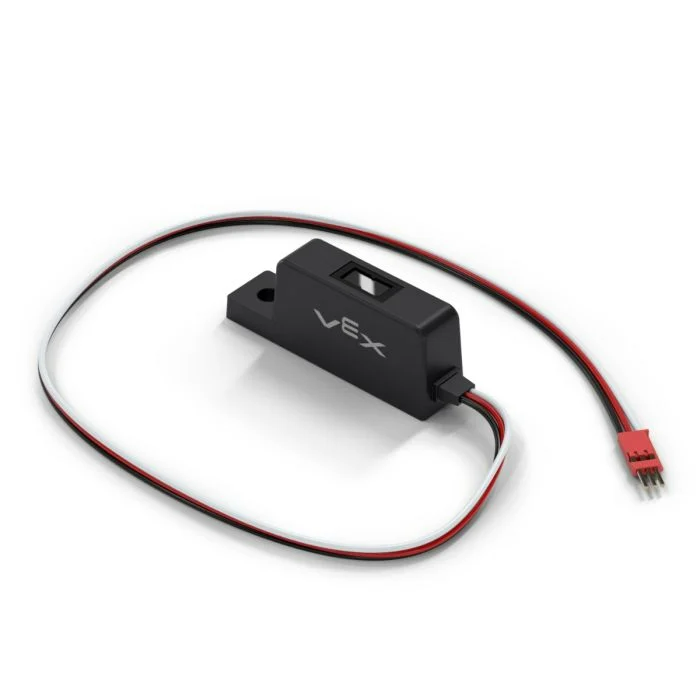
На этой странице в качестве примера имени Line Tracker используется line_tracker При необходимости замените его на собственное имя.
Ниже приведён список доступных методов:
reflectivity– Возвращаетinteger, представляющее количество света, отраженного от поверхности, в процентах.
Конструктор – Инициализация объекта Line Tracker вручную.
Line– Создать трекер строк.
отражательная способность#
reflectivity возвращает integer, представляющее количество света, отраженного от поверхности, в процентах. Это можно использовать, чтобы помочь роботу следовать по заранее размеченному пути.
Примечание:
Коэффициент отражения 0% означает, что объект очень темный.
100% отражательная способность означает, что объект очень яркий.
Usage:
line_tracker.reflectivity(units)
Параметр |
Описание |
|---|---|
|
Необязательно. Единица измерения коэффициента отражения: |
Конструктор#
Конструкторы используются для ручного создания объектов Line , которые необходимы для настройки Line Tracker вне VEXcode.
Line#
Line создает трекер линии.
Usage:
Line(port)
Параметр |
Описание |
|---|---|
|
3-проводной порт, к которому подключен Line Tracker:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)