
लाइन ट्रैकर#
परिचय#
लाइन ट्रैकर एक एनालॉग सेंसर है जो सामने की सतह की परावर्तनशीलता का पता लगाने के लिए इन्फ्रारेड एलईडी और लाइट सेंसर का उपयोग करता है। इसे रोबोट के चेसिस के नीचे लगाया जाता है ताकि रोबोट पूर्व-चिह्नित पथ का अनुसरण कर सके।
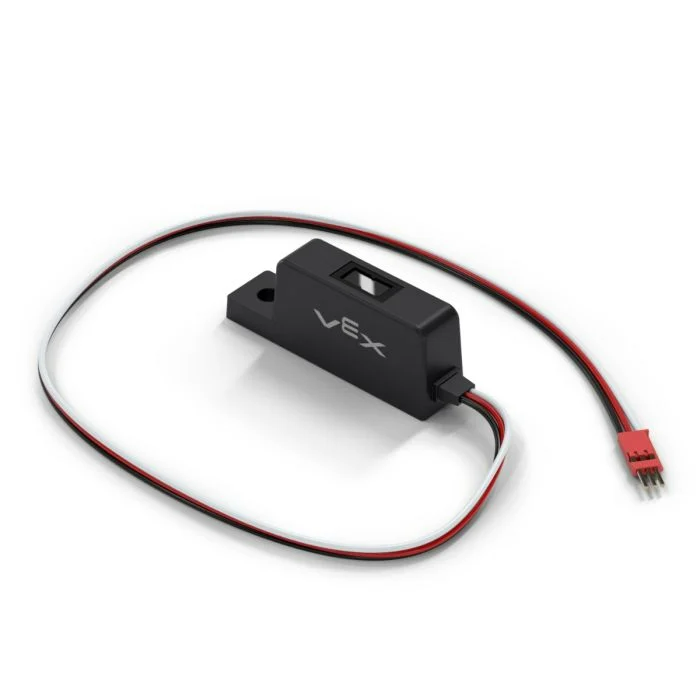
इस पृष्ठ पर उदाहरण के तौर पर लाइन ट्रैकर का नाम line_tracker दिया गया है। आवश्यकतानुसार इसे अपने स्वयं के कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
reflectivity– एकintegerलौटाता है जो सतह से परावर्तित प्रकाश की मात्रा को प्रतिशत के रूप में दर्शाता है।
कंस्ट्रक्टर – लाइन ट्रैकर को मैन्युअल रूप से आरंभ करें।
Line– एक लाइन ट्रैकर बनाएँ.
परावर्तन#
reflectivity एक integer लौटाता है जो सतह से परावर्तित प्रकाश की मात्रा को प्रतिशत के रूप में दर्शाता है। इसका उपयोग रोबोट को पूर्व-चिह्नित पथ का अनुसरण करने में सहायता के लिए किया जा सकता है।
टिप्पणी:
0% परावर्तनशीलता का अर्थ है कि वस्तु बहुत गहरे रंग की है।
100% परावर्तनशीलता का मतलब है कि वस्तु बहुत चमकीली है।
Usage:
line_tracker.reflectivity(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। परावर्तनशीलता लौटाने की इकाई: |
निर्माता#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Line ऑब्जेक्ट बनाने के लिए किया जाता है, जो VEXcode के बाहर लाइन ट्रैकर को कॉन्फ़िगर करने के लिए आवश्यक हैं।
Line#
Line एक लाइन ट्रैकर बनाती है।
Usage:
Line(port)
पैरामीटर |
विवरण |
|---|---|
|
लाइन ट्रैकर जिस 3-वायर पोर्ट से जुड़ा है:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)