
Servomotor#
Einführung#
Der VEX 3-Draht-Servomotor ist ein 3-Draht-Gerät, das sich anhand eines Steuersignals vom EXP Brain in eine bestimmte Position drehen kann.
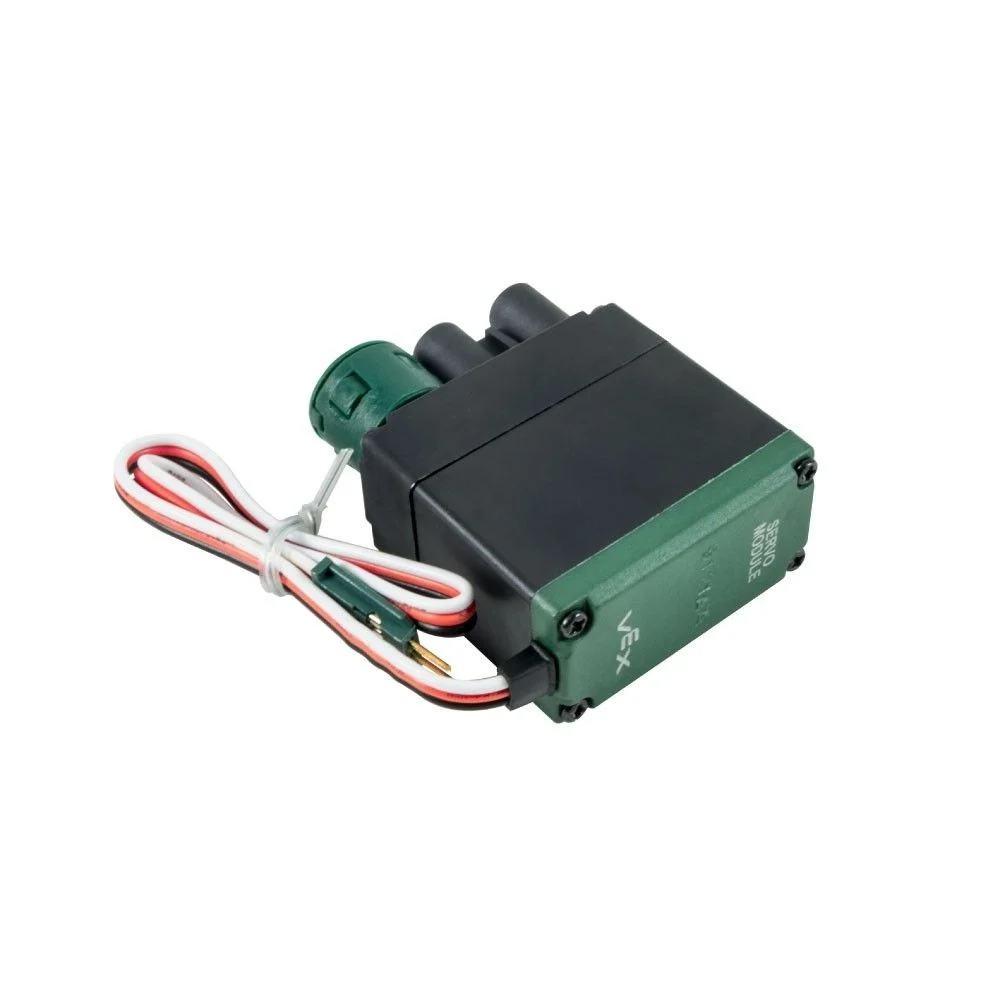
Diese Seite verwendet servo_motor als Beispielnamen für den Servomotor. Ersetzen Sie diesen bei Bedarf durch Ihren eigenen Namen.
Nachfolgend finden Sie eine Liste der verfügbaren Methoden:
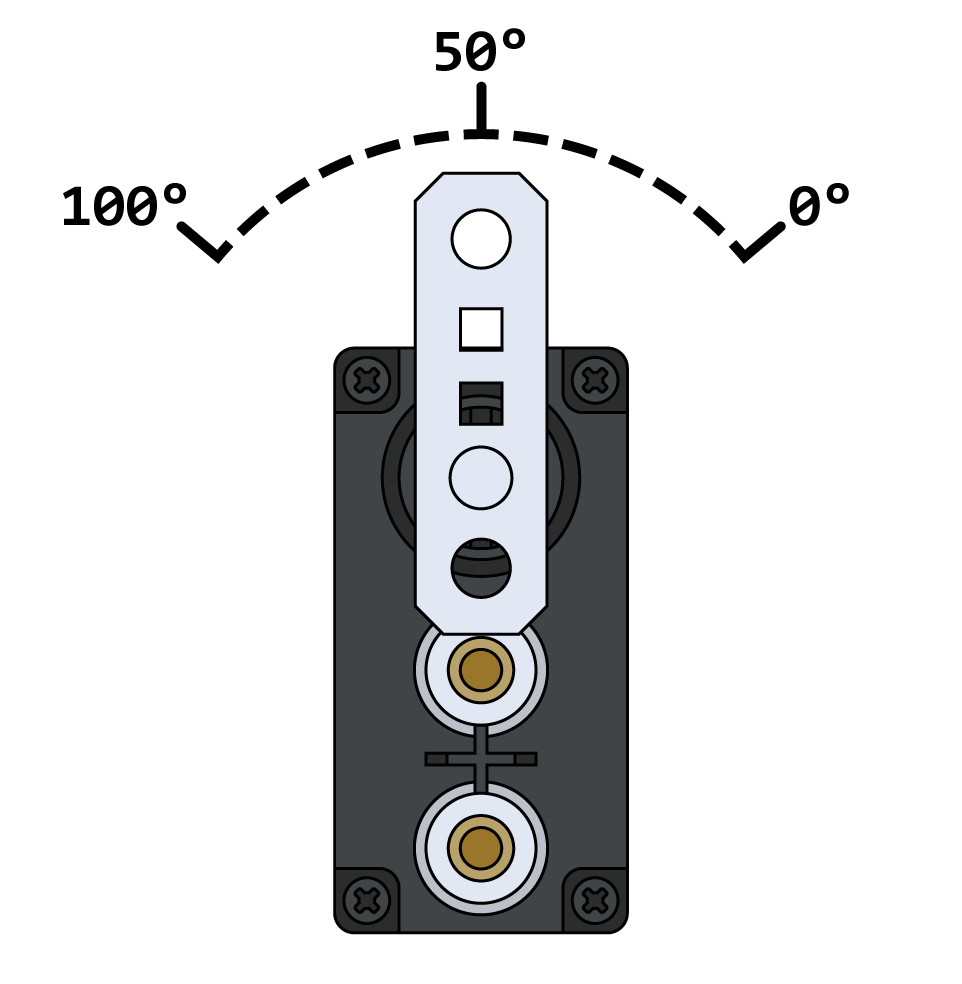
set_position– Bewegt einen Servomotor in eine angegebene Position zwischen 0 und 100 Grad.
Konstruktor – Servomotor manuell initialisieren.
Servo– Erzeugt einen Servomotor.
Position festlegen#
set_position bewegt einen Servomotor in eine bestimmte Position zwischen 0 und 100 Grad.
Hinweis: Ein Servomotor zentriert sich zu Beginn jedes Projekts automatisch bei 50 Grad, bevor er irgendeine Bewegung ausführt.
Usage:
servo_motor.set_position(value, units)
Parameter |
Beschreibung |
|---|---|
|
Der für den Servomotor einzustellende Positionswert. Dies kann eine ganze Zahl |
|
Die Positionseinheit: |
Konstruktoren#
Konstruktoren werden verwendet, um manuell Servo Objekte zu erstellen, die für die Konfiguration eines Servomotors außerhalb von VEXcode erforderlich sind.
Servo#
Servo erzeugt einen Servomotor.
Usage:
Servo(port)
Parameter |
Beschreibung |
|---|---|
|
Der 3-Draht-Port, an den der Servomotor angeschlossen ist:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)