
Rialaitheoir#
Réamhrá#
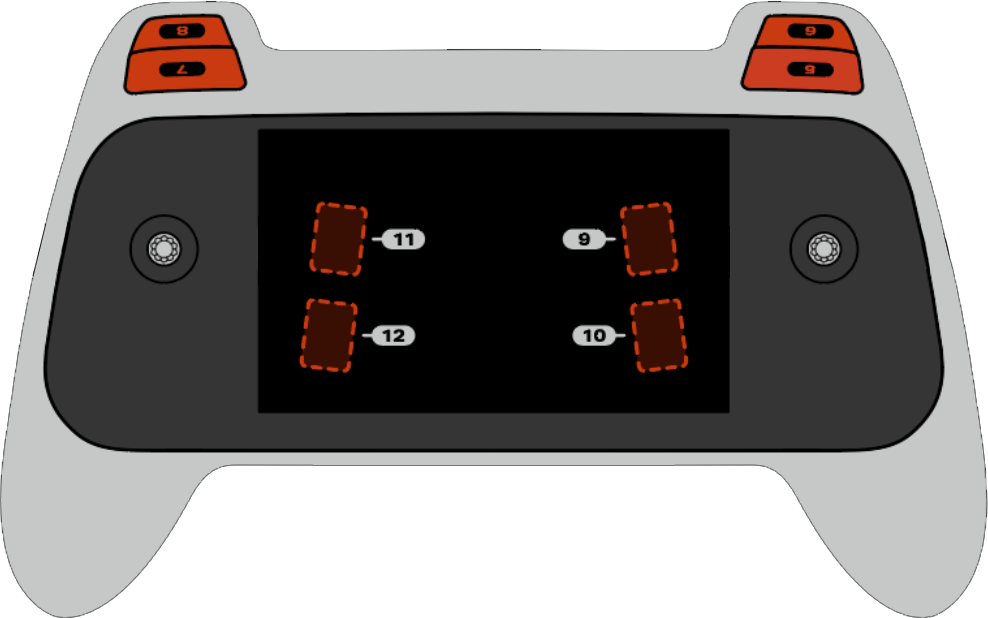
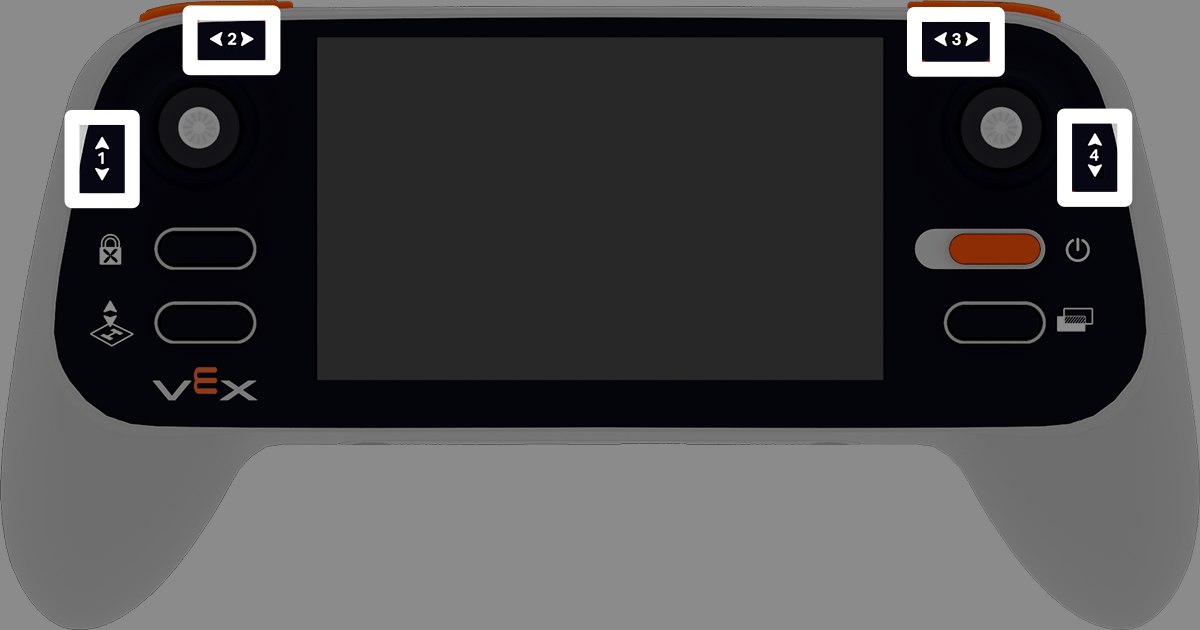
Tá leagan amach 12 chnaipe agus dhá luamhán stiúrtha ag Rialaitheoir Dróin VEX AIR. Ligeann na hionchuir seo don drón brúnna cnaipe agus gluaiseachtaí luamhán stiúrtha a bhrath, rud a chuireann ar chumas rialú idirghníomhach agus freagrúil.
Seo thíos liosta de na modhanna uile atá ar fáil:
Getters – Léigh an cnaipe, an luamhán stiúrtha, agus stádas an naisc.
pressing– Tugann sé seo ar ais má tá cnaipe ar leith á bhrú faoi láthair.position– Tugann sé seo suíomh an luamháin stiúrtha ar ais feadh ais shonraithe.is_drone_connected– Tugann sé seo ar ais an bhfuil an rialtóir ceangailte leis an drón.get_battery_level– Tugann sé seo leibhéal ceallraí an rialaitheora ar ais.
Glaonna ar ais – Freagraigh d’athruithe ionchuir cnaipe nó luamhán stiúrtha.
Faighteoirí#
pressing#
Má bhrúnn tú pressing , seolann tú luach Booleánach a léiríonn an bhfuil cnaipe ar leith ar an rialtóir á bhrú faoi láthair. Ní mór an modh seo a ghlaoch ar réad cnaipe ar leith, amhail button5 (féach an liosta iomlán de na réada cnaipe thíos).
True- Tá an cnaipe sonraithe á bhrú.False- Níl an cnaipe sonraithe á bhrú.
Úsáid:
Is féidir ceann amháin de ocht gcnaipe atá ar fáil, uimhrithe ó 5 go 12, a úsáid leis an modh seo, mar a thaispeántar thíos:
Cnaipe |
Ordú |
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Take a picture when button 5 is pressed.
drone.take_off(climb_to=500)
while True:
    # Fly using the controller sticks
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )

    # Capture an image from the forward camera when button 5 is pressed.
    if controller.button5.pressing():
        drone.camera.capture_image(FORWARD_CAMERA)

    wait(5, MSEC)
position#
Tugann position suíomh ais shonraithe an luamháin stiúrtha ar ais, mar chéatadán ó –100% go 100%.
Úsáid:
Is féidir ceann amháin de cheithre ais atá ar fáil a úsáid leis an modh seo, uimhrithe ó 1 go 4.
Ais |
Ordú |
|---|---|
|
|
|
|
|
|
|
|
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Climb when the left joystick is moved up.
drone.take_off(climb_to=500)
while True:
    if controller.axis1.position() > 0:
        drone.climb(direction=UP, velocity=50)
    else:
        drone.hover()
    wait(5, MSEC)
is_drone_connected#
is_drone_connected luach Booleanach ar ais a léiríonn an bhfuil an drón ceangailte.
True- Tá an drón ceangailte.False- Níl an drón ceangailte.
Úsáid:
controller.is_drone_connected()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Print controller connection status on screen.
while True:
    if controller.is_drone_connected():
        controller.screen.clear_screen()
        controller.screen.set_cursor(1, 1)
        controller.screen.print("Controller connected")
    wait(0.5, SECONDS)
get_battery_level#
get_battery_level tugann sé leibhéal ceallraí an Rialaitheora ar ais, mar chéatadán ó 0% go 100%.
Úsáid:
controller.get_battery_level()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Show controller's battery level.
if controller.get_battery_level() > 50:
    controller.screen.print("Battery level ok")
else:
    controller.screen.print("Battery level low")
Glaonna ar ais#
pressed#
pressed ritheann feidhm nuair a bhrúitear an cnaipe sonraithe. Nuair a úsáidtear é, rithfidh an fheidhm go huathoibríoch gach uair a bhrúitear an cnaipe sin.
Úsáid:
Is féidir ceann amháin de ocht gcnaipe atá ar fáil a úsáid leis an modh seo, uimhrithe ó 5 go 12.
Cnaipe |
Ordú |
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Paraiméadair |
Cur síos |
|---|---|
|
Feidhm shainithe atá sainithe roimhe seo le rith gach uair a bhrúitear an cnaipe sonraithe. |
|
Roghnach. Tuple ina bhfuil argóintí le cur chuig an bhfeidhm athghlaoite. Féach Úsáid Imeachtaí le Paraiméadair le haghaidh tuilleadh eolais. |
# Take a picture when button 5 is pressed.
def take_picture():
    drone.camera.capture_image(FORWARD_CAMERA)

# Run take_picture each time button 5 is pressed.
controller.button5.pressed(take_picture)

# Fly using the controller sticks.
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
released#
released ritheann feidhm nuair a scaoiltear an cnaipe sonraithe. Nuair a úsáidtear é, rithfidh an fheidhm go huathoibríoch gach uair a scaoiltear an cnaipe sin.
Úsáid:
Is féidir ceann amháin de ocht gcnaipe atá ar fáil a úsáid leis an modh seo, uimhrithe ó 5 go 12.
Cnaipe |
Ordú |
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Paraiméadair |
Cur síos |
|---|---|
|
Feidhm [Feidhm] atá sainithe roimhe seo le rith gach uair a scaoiltear an cnaipe sonraithe. |
|
Roghnach. Tuple ina bhfuil argóintí le cur chuig an bhfeidhm athghlaoite. Féach Úsáid Feidhmeanna le Paraiméadair le haghaidh tuilleadh eolais. |
# Take a picture when button 5 is released.
def take_picture():
    drone.camera.capture_image(FORWARD_CAMERA)

# Run take_picture each time button 5 is released.
controller.button5.released(take_picture)

# Fly using the controller sticks.
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
changed#
changed ritheann feidhm nuair a athraíonn suíomh an luamháin stiúrtha feadh an ais shonraithe. Nuair a úsáidtear é, rithfidh an fheidhm go huathoibríoch gach uair a athraíonn suíomh an luamháin stiúrtha feadh an ais sin.
Úsáid:
Is féidir ceann amháin de cheithre ais atá ar fáil a úsáid leis an modh seo, uimhrithe ó 1 go 4.
Ais |
Ordú |
|---|---|
|
|
|
|
|
|
|
|
Paraiméadair |
Cur síos |
|---|---|
|
Feidhm shainithe a rithfear gach uair a athraíonn suíomh an luamháin stiúrtha feadh an ais shonraithe. |
|
Roghnach. Tuple ina bhfuil argóintí le cur chuig an bhfeidhm athghlaoite. Féach Úsáid Feidhmeanna le Paraiméadair le haghaidh tuilleadh eolais. |
# Move forward when the left joystick moves.
def on_axis1_changed():
    drone.move_for(direction=0, distance=200, velocity=50, units=MM)

drone.take_off(climb_to=500)
controller.axis1.changed(on_axis1_changed)