
Braiteoirí#
Réamhrá#
Tá Braiteoir Támha sa Drón VEX AIR chun gluaiseacht rothlach a thomhas agus chun athruithe i ngluaiseacht a bhrath chomh maith le Braiteoir Raoin chun achair a bhrath. Is féidir leis an Drón VEX AIR súil a choinneáil ar leibhéil a cheallraí freisin. Ligeann na braiteoirí seo don drón a threoshuíomh, a threo, a luasghéarú agus a achar ó rudaí a rianú.
Seo thíos liosta de na modhanna uile atá ar fáil:
Inertial - Rianaigh gluaiseacht rothlach an dróin.
get_rotation– Tugann sé seo ar ais cé mhéad atá an drón casta ó thosaigh sé.get_heading– Tugann sé seo an ceannteideal reatha ar ais (0 go 359.99°).get_yaw– Tugann sé seo an uillinn luainithe ar ais (–180 go 180°).get_roll– Tugann sé seo an uillinn rolla ar ais (–180 go 180°).get_pitch– Tugann sé seo uillinn na páirce ar ais (–180 go 180°).reset_rotation– Athshocraíonn sé luach an rothlaithe go 0.reset_heading– Socraíonn sé seo an ceannteideal reatha go 0.set_heading– Socraíonn sé luach sonrach don cheannteideal.get_acceleration– Tugann sé luasghéarú ar ais i dtreo ar leith.get_turn_rate– Tugann sé seo an ráta casaidh ar ais i gcéimeanna in aghaidh an tsoicind.
Raon — Braith achair ó Braiteoirí Raoin an dróin.
get_distance— Tugann sé seo an fad idir an Braiteoir Raoin roghnaithe agus an réad braite is gaire ar ais.
Ceallraí - Tabhair céatadán ceallraí an dróin ar ais.
get_battery_level– Tugann sé seo leibhéal ceallraí an dróin ar ais i gcéatadán.
Támhúlacht#
get_rotation#
get_rotation tugann sé ar ais cé mhéad céim atá an drón casadh ó thosaigh sé. Cuireann sé na casadh go léir le chéile agus tugann sé an t-iomlán ar ais i gcéimeanna: dearfach le haghaidh deiseal, diúltach le haghaidh tuathal.
Usage:
drone.inertial.get_rotation()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Display the rotation after turning
drone.take_off(climb_to=500)
drone.turn_for(LEFT, 450, 50)
print(drone.inertial.get_rotation(), end="")
drone.land()
get_heading#
get_heading tugann sé uillinn threorach an dróin ar ais mar shnámhphointe sa raon 0 go 359.99 céim.
Usage:
drone.inertial.get_heading()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Display the drone's heading after turning
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn(RIGHT)
wait(5, SECONDS)
controller.screen.print("Heading: ")
controller.screen.print(drone.inertial.get_heading())
drone.land()
get_yaw#
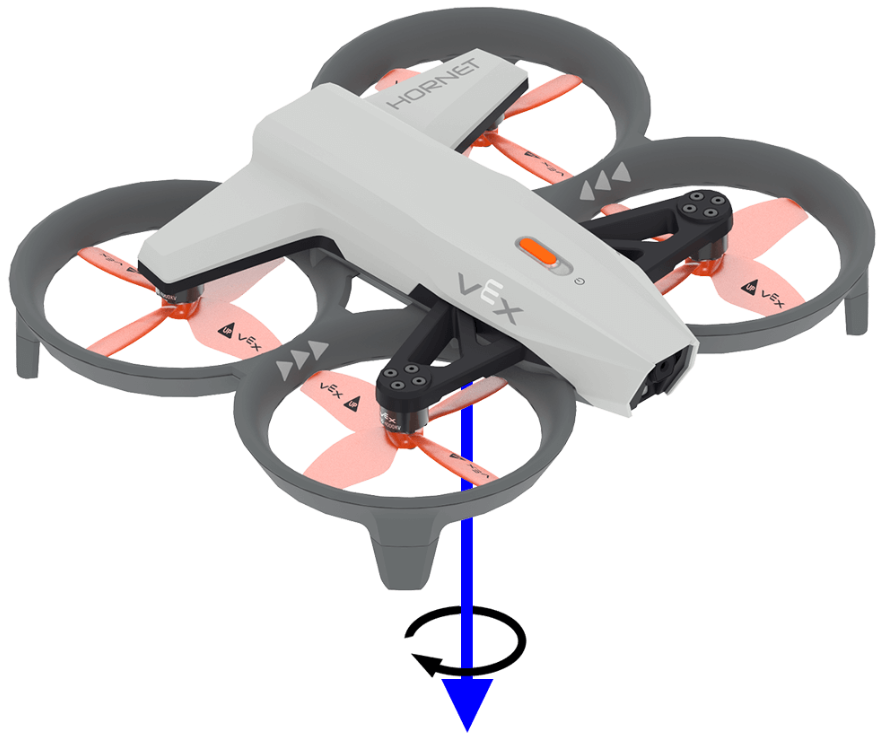
get_yaw tugann sé uillinn luasctha an dróin sa raon –180.0 go 180.0 céim ar ais mar shnámhphointe.
Úsáideann an íomhá thíos saighead chun treo an rothlaithe dhearfaigh le haghaidh giall a thaispeáint.
Usage:
drone.inertial.get_yaw
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Display the yaw angle as you rotate the drone by hand
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print("Yaw: ")
    controller.screen.print(drone.inertial.get_yaw())
    wait(0.2, SECONDS)
get_roll#
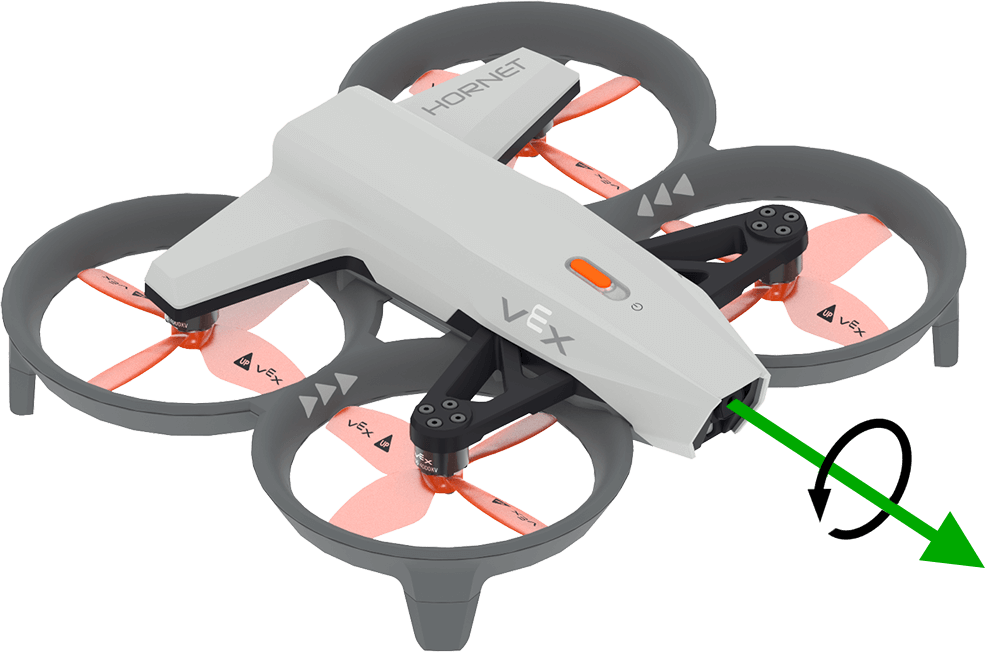
get_roll tugann sé uillinn rolla an dróin ar ais sa raon –180.0 go 180.0 céim mar shnámhphointe.
Úsáideann an íomhá thíos saighead chun treo rothlaithe dearfach don rolla a thaispeáint.
Usage:
drone.inertial.get_roll()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Display the roll angle as you rotate the drone by hand
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print("Roll: ")
    controller.screen.print(drone.inertial.get_roll())
    wait(0.2, SECONDS)
get_pitch#
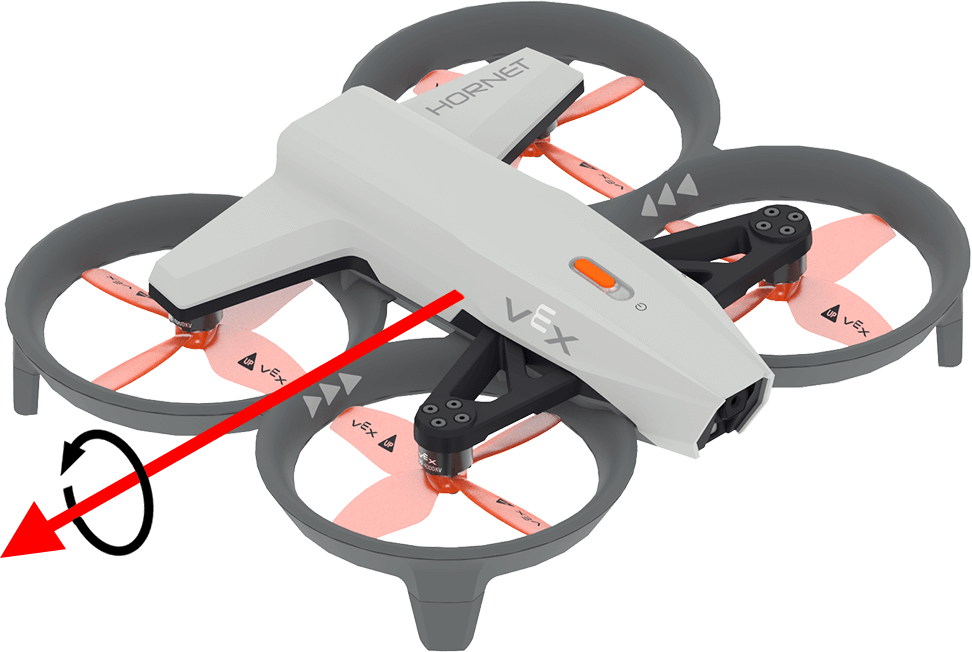
get_pitch tugann sé uillinn pháirce an dróin sa raon –180.0 go 180.0 céim ar ais mar shnámhphointe.
Úsáideann an íomhá thíos saighead chun treo rothlaithe dearfach don pháirc a thaispeáint.
Usage:
drone.inertial.get_pitch()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Display the pitch angle as you rotate the drone by hand
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print("Pitch: ")
    controller.screen.print(drone.inertial.get_pitch())
    wait(0.2, SECONDS)
reset_rotation#
reset_rotation Athshocraíonn sé luach rothlaithe an dróin go 0 céim.
Usage:
drone.inertial.reset_rotation()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Display the new rotation after resetting
drone.take_off(climb_to=500)
drone.turn(RIGHT)
while not drone.inertial.get_rotation() > 360:
    wait(5, MSEC)
drone.hover()
drone.inertial.reset_rotation()
wait(1, SECONDS)
print(drone.inertial.get_rotation(), end="")
drone.land()
reset_heading#
reset_heading Athshocraíonn sé treo an dróin go 0 céim.
Úsáid:
drone.inertial.reset_heading()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Turn to a heading, reset the heading, and turn to the same heading.
drone.take_off(climb_to=500)
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.inertial.reset_heading()
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.land()
set_heading#
set_heading socraíonn sé treo an dróin go luach sonraithe i gcéimeanna.
Úsáid:
drone.inertial.set_heading(heading)
Paraiméadair |
Cur síos |
|---|---|
|
An luach le húsáid don cheannteideal nua sa raon 0 go 359.99 céim. |
# Turn to a heading, set the heading, and turn to the same heading.
drone.take_off(climb_to=500)
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.inertial.set_heading(90)
drone.turn_to(heading=180, velocity=50)
wait(3,SECONDS)
drone.land()
get_acceleration#
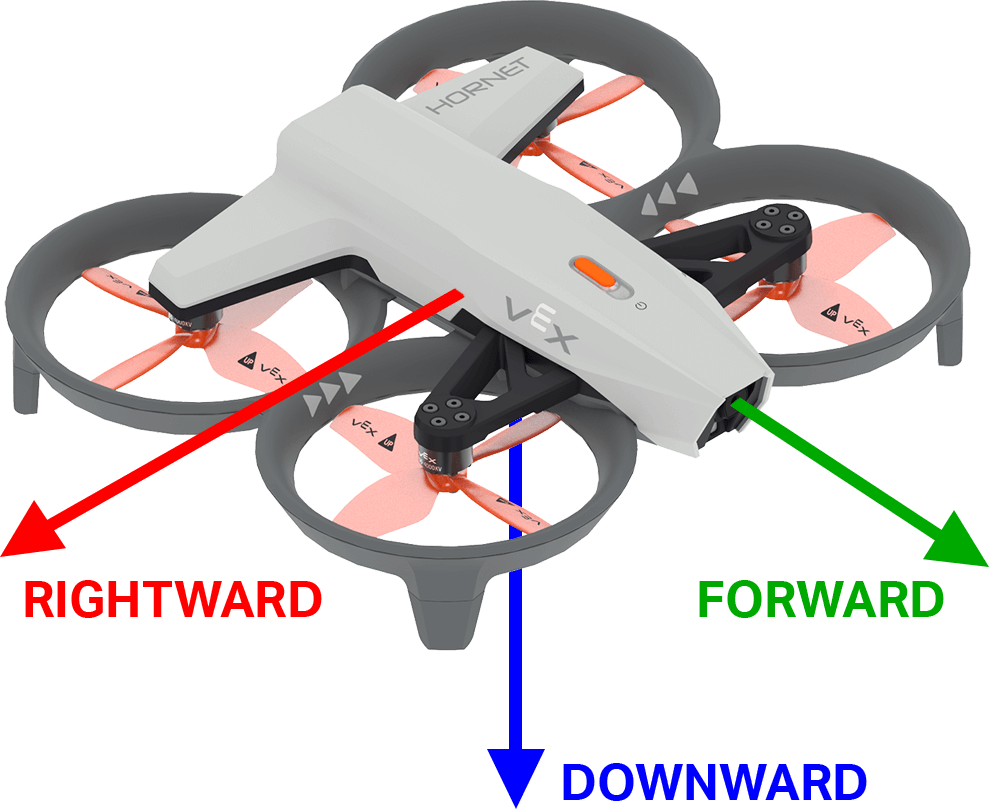
get_acceleration luasghéarú an dróin ar ais i dtreo sonraithe. Léiríonn an luach a thugtar ar ais ráta athraithe an luas, arna thomhas in aonaid g (áit a bhfuil 1g ≈ 9.81 m/s²), mar shnámhphointe idir -4.00 agus 4.00.
Úsáideann an íomhá thíos saigheada chun treo an luasghéaraithe dhearfaigh a thaispeáint ar aghaidh agus ar dheis, agus luasghéarú diúltach ar anuas.
Úsáid:
drone.inertial.get_acceleration(type)
Paraiméadair |
Cur síos |
|---|---|
|
Treo an luasghéaraithe le tuairisciú:
|
# Display the acceleration as the drone takes off
drone.take_off(500, wait=False)
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(1, 1)
    controller.screen.print(drone.inertial.get_acceleration(DOWNWARD))
    wait(5, MSEC)
get_turn_rate#
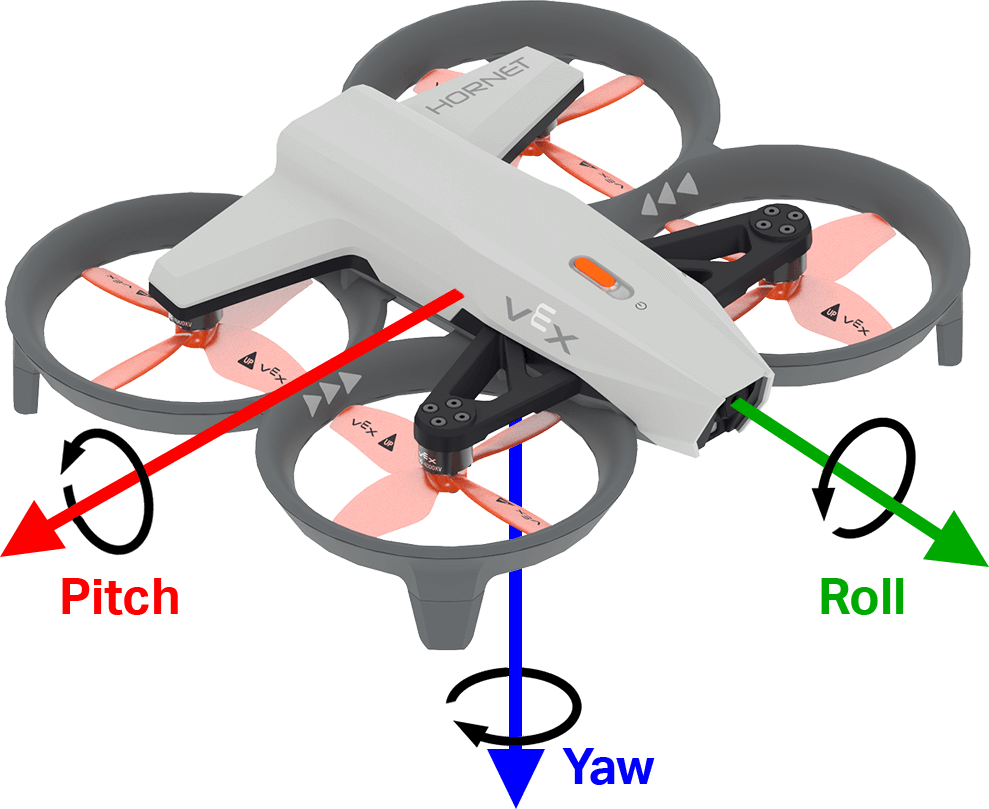
get_turn_rate an ráta ar ais ag a bhfuil an drón ag rothlú feadh an ais shonraithe. Tugann sé seo luach ar ais i gcéimeanna in aghaidh an tsoicind \(dps\) mar shnámhphointe ó –1000.00 go 1000.00 dps.
Úsáideann an íomhá thíos saigheada chun treo rothlaithe dearfach a thaispeáint le haghaidh rolla, claonadh agus giaráil.
Usage:
drone.inertial.get_turn_rate(axis)
Paraiméadair |
Cur síos |
|---|---|
|
Cén treoshuíomh le tuairisciú:
|
# Display the drone turn rate as it is rotated by hand.
while True:
    controller.screen.clear_screen()
    controller.screen.set_cursor(7, 1)
    controller.screen.print(drone.inertial.get_turn_rate(ROLL))
Raon#
get_distance#
get_distance tugann sé an fad ar ais idir an Braiteoir Raoin roghnaithe agus an réad braite is gaire.
Usage:
drone.range.get_distance(range, units)
Paraiméadair |
Cur síos |
|---|---|
|
An Braiteoir Raoin le húsáid: |
|
Roghnach. An t-aonad achair:
|
# Fly forward until close to an object
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
while not drone.range.get_distance(FORWARD_RANGE, MM) < 750:
    wait(0.1, SECONDS)
drone.land()
Ceallraí#
get_battery_level#
get_battery_level leibhéal luchtaithe ceallraí an dróin ar ais mar chéatadán. Tugann sé seo uimhir ar ais ó 0 go 100.
Usage:
drone.get_battery_level()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Display the drone's battery level
if drone.get_battery_level() < 25:
    controller.screen.print("Charge the drone Battery!")
else:
    controller.screen.print("Ready to fly!")