
Gluaiseacht#
Réamhrá#
Tá ceithre lián sa VEX AIR Drón, rud a ligeann dó bogadh in aon treo agus rothlú go neamhspleách. Soláthraíonn Motion modhanna le haghaidh gluaiseachta, casadh, coigeartuithe luais, agus rianú suímh.
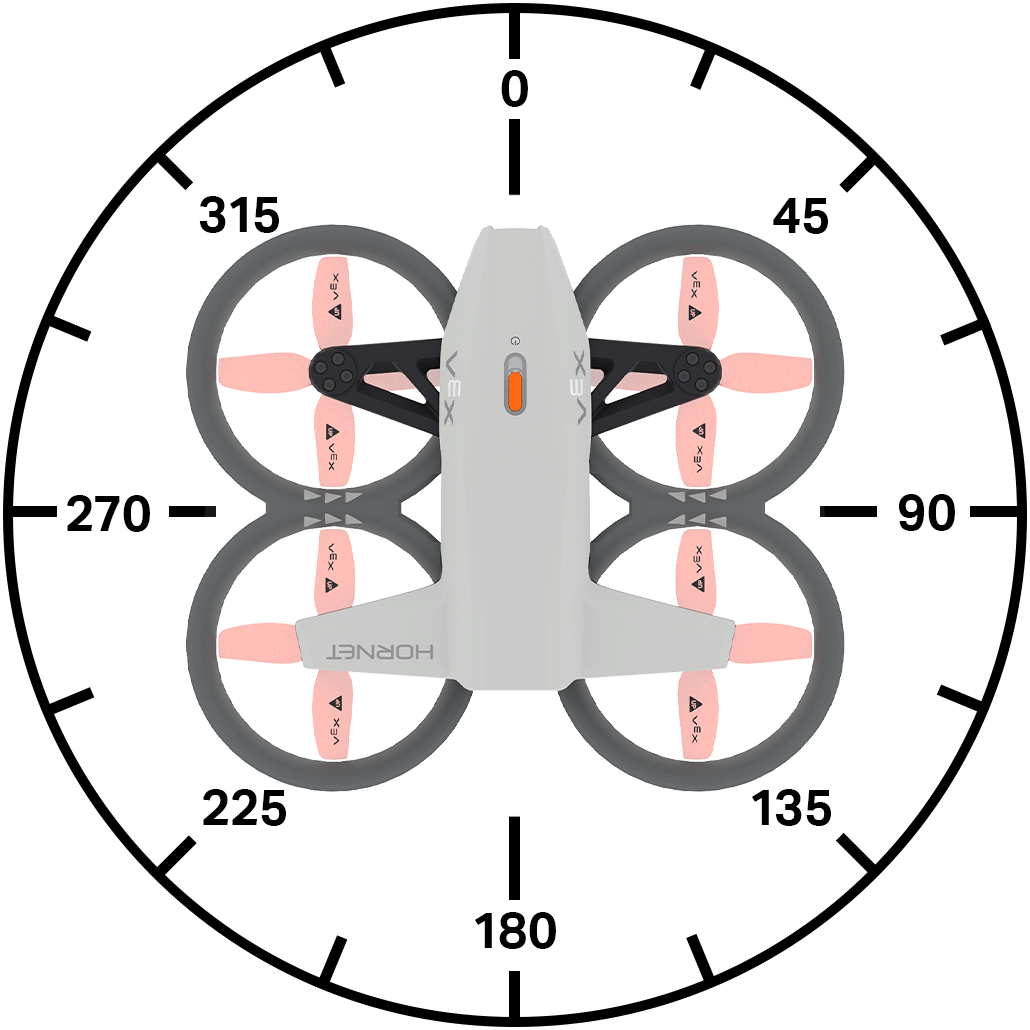
Seo thíos liosta de na modhanna uile atá ar fáil:
Gníomhartha
take_off– Ardaíonn sé an drón go hairde shonraithe.land– Tuirlingíonn an drón.hover- Coinníonn sé an drón ina shuíomh.climb– Bogann sé an drón i dtreo ingearach sonraithe.climb_for– Bogann sé an drón i dtreo ingearach sonraithe ar feadh achar sonrach.climb_to– Bogann sé an drón go hairde shonraithe.move_at– Bogann sé an drón ag treo agus luas sonraithe.move_for– Bogann sé an drón ag treo sonraithe ar feadh achar sonraithe.move_to– Bogann sé an drón go suíomh sonraithe agus an treo céanna á choinneáil.turn– Casann sé an drón ar chlé nó ar dheis.turn_for– Casann sé an drón líon socraithe céimeanna.turn_to– Casann sé an drón chun aghaidh a thabhairt ar threo ar leith.move_with_vectors– Bogann sé an drón ag baint úsáide as luachanna x, y, z, agus rothlaithe bunaithe ar veicteoirí.
Múiteoirí
set_steering_mode– Socraíonn sé seo an radharcphointe chun an drón a stiúradh.set_movement_mode– Socraíonn sé stíl ghluaiseachta an dróin.set_climb_velocity– Socraíonn sé an luas dreapadóireachta réamhshocraithe.set_move_velocity– Socraíonn sé an luas gluaiseachta réamhshocraithe.set_turn_velocity- Socraíonn sé an luas casadh réamhshocraithe.set_max_z_height- Socraíonn sé teorainn le cé chomh hard is a eitlíonn an drón.set_xyz_position– Socraíonn sé suíomh reatha an dróin.
Gabhálaithe
get_max_z_height– Tugann sé seo an airde uasta is féidir leis an drón a bhaint amach ar ais.get_flight_state– Tugann sé seo staid reatha an dróin ar ais.get_x_position– Tugann sé seo comhordanáid x an dróin ar ais.get_y_position– Tugann sé comhordanáid y an dróin ar ais.get_z_position– Tugann sé comhordanáid z an dróin ar ais.get_safe_mode– Tugann sé seo staid ghlasála liáin an dróin ar ais.is_climb_active– Tugann sé seo ar ais an bhfuil an drón ag dreapadh faoi láthair.is_move_active– Tugann sé seo le fios an bhfuil an drón ag bogadh faoi láthair.is_turn_active– Tugann sé seo le fios an bhfuil an drón ag casadh faoi láthair.is_hovering- Tugann sé seo le fios an bhfuil an drón ag eitilt faoi láthair.is_taking_off– Tugann sé seo ar ais an bhfuil an drón ag éirí de thalamh faoi láthair.is_landing– Tugann sé seo le fios an bhfuil an drón ag tuirlingt faoi láthair.is_landed- Tugann sé seo ar ais an bhfuil an drón tuirlingthe faoi láthair.
Gníomhartha#
take_off#
take_off Tosaíonn na liáin agus ardaíonn an drón san aer. Ní mór an modh seo a úsáid sula bhféadfar gluaiseachtaí eile a dhéanamh.
Úsáid:
drone.take_off(climb_to, units, wait)
Paraiméadair |
Cur síos |
|---|---|
|
An suíomh z (airde) a n-eitilfidh an drón chuige. |
|
An t-aonad le húsáid:
|
|
Roghnach. |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
Íslíonn land an drón go dtí an talamh. Leanfaidh na liáin ag rith go dtí go stopfar an tionscadal.
Úsáid:
drone.land(wait)
Paraiméadair |
Cur síos |
|---|---|
|
Roghnach. |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover stopann an drón ó bhogadh in aon treo agus coinníonn sé a shuíomh reatha san aer.
Usage:
drone.hover()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
climb bogann an drón i dtreo ingearach sonraithe.
Usage:
drone.climb(direction, velocity)
Paraiméadair |
Cur síos |
|---|---|
|
An treo ina n-eitleoidh an drón: |
|
An luas ag a ndreapfaidh an drón mar chéatadán. |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
climb_for bogann an drón i dtreo ingearach sonraithe ar feadh achar sonrach.
Úsáid:
drone.climb_for(direction, distance, units, velocity, wait)
Paraiméadair |
Cur síos |
|---|---|
|
An treo ina n-eitleoidh an drón: |
|
An fad a eitleoidh an drón. |
|
Roghnach. An t-aonad a léiríonn an fad:
|
|
Roghnach. An luas ag a ndreapfaidh an drón mar chéatadán. Mura sonraítear an luas, is é 50% an luas réamhshocraithe. |
|
Roghnach. |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
climb_to bogann an drón go suíomh z ar leith.
Úsáid:
drone.climb_to(z, units, velocity, wait)
Paraiméadair |
Cur síos |
|---|---|
|
An suíomh z, mar shlánuimhir nó mar dheachúil, a dhreapfaidh an drón chuige. |
|
Roghnach. An t-aonad a léiríonn an fad:
|
|
Roghnach. An luas ag a ndreapfaidh an drón mar chéatadán. |
|
Roghnach. |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
move_at bogann an drón ag uillinn agus luas sonraithe.
Úsáid:
drone.move_at(angle, velocity)
Paraiméadair |
Cur síos |
|---|---|
|
An uillinn, mar shlánuimhir nó deachúil, ag a mbogann an drón, idir 0 agus 359 céim. |
|
An luas ag a mbogfaidh an drón mar chéatadán. |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
Bogann move_for an drón i dtreo ar leith ar feadh achar ar leith ag baint úsáide as an set_move_velocity reatha.
Úsáid:
drone.move_for(angle, distance, units, velocity, wait)
Paraiméadair |
Cur síos |
|---|---|
|
An uillinn, mar shlánuimhir nó deachúil (snámhphointe), ag a mbogann an drón, idir 0 agus 359 céim. |
|
An fad, mar shlánuimhir nó deachúil, a bhogfaidh an drón. |
|
Roghnach. An t-aonad a léiríonn an fad:
|
|
Roghnach. An luas ag a mbogfaidh an drón mar chéatadán. |
|
Roghnach. |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
move_to bogann an drón go suíomh sonraithe san aer agus an treo céanna á choinneáil aige.
Úsáid:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
Paraiméadair |
Cur síos |
|---|---|
|
An chomhordanáid x a mbogfaidh an drón chuici. |
|
An chomhordanáid y a mbogfaidh an drón chuici. |
|
An chomhordanáid z a mbogfaidh an drón chuici. |
|
Roghnach. An t-aonad a léiríonn an fad:
|
|
Roghnach. An luas ag a mbogfaidh an drón mar chéatadán. |
|
Roghnach. An luas ag a ndreapfaidh an drón mar chéatadán. |
|
Roghnach. |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
Casann turn an drón i dtreo ar leith ag baint úsáide as an sruth set_turn_velocity.
Úsáid:
drone.turn(direction, velocity)
Paraiméadair |
Cur síos |
|---|---|
|
An treo a chasfaidh an drón: |
|
Roghnach. An luas ag a chasfaidh an drón mar chéatadán. |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
Casann turn_for an drón i dtreo sonraithe ar feadh achar socraithe i gcoibhneas lena threo reatha ag baint úsáide as an set_turn_velocity reatha.
Úsáid:
drone.turn_for(direction, angle, velocity, wait)
Paraiméadair |
Cur síos |
|---|---|
|
An treo a chasfaidh an drón: |
|
An uillinn, mar shlánuimhir nó deachúil (snámhphointe), ag a gcasann an drón, idir 0 agus 359 céim. |
|
Roghnach. An luas ag a chasfaidh an drón mar chéatadán. |
|
Roghnach. |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
Casann turn_to an drón chun aghaidh a thabhairt ar threo ar leith ag baint úsáide as an set_turn_velocity reatha.
Úsáid:
drone.turn_to(heading, velocity, wait)
Paraiméadair |
Cur síos |
|---|---|
|
An treo a chasfaidh an drón chuige ó 0 go 360 céim. |
|
Roghnach. An luas ag a chasfaidh an drón mar chéatadán. |
|
Roghnach. |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors bogann an drón ag baint úsáide as gluaiseacht veicteoirbhunaithe, ag comhcheangail gluaiseacht feadh an ais-x (cothrománach) agus an ais-y (ingearach) agus ag rothlú an dróin ag an am céanna.
Nóta: Socraíonn an modh seo luachanna gluaiseachta agus luas casadh go díreach, mar sin ní úsáideann sé set_move_velocity ná set_turn_velocity.
Úsáid:
drone.move_with_vectors(forward, rightward, upward, rotation)
Paraiméadair |
Cur síos |
|---|---|
|
Luas an dróin feadh ais-Y (gluaiseacht ar aghaidh agus ar gcúl). Glacann sé luach ó -100 go 100 mar chéatadán, áit a mbogann luachanna diúltacha ar gcúl agus luachanna dearfacha ar aghaidh. |
|
Luas an dróin feadh an ais-X (gluaiseacht taobh le taobh). Glacann sé luach ó -100 go 100 mar chéatadán, áit a mbogann luachanna diúltacha ar chlé agus luachanna dearfacha ar dheis. |
|
Luas an dróin feadh ais-Z (gluaiseacht suas agus síos). Glacann sé luach ó -100 go 100 mar chéatadán, áit a mbogann luachanna diúltacha síos agus luachanna dearfacha suas. |
|
Luas rothlach an dróin. Glacann sé luach ó -100 go 100 mar chéatadán, áit a rothlaíonn luachanna diúltacha tuathal agus rothlaíonn luachanna dearfacha deiseal. |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
Sóiteoirí#
set_steering_mode#
set_steering_mode socraíonn an dearcadh a úsáidtear agus an drón á stiúradh.
Úsáid:
drone.set_steering_mode(style)
Paraiméadair |
Cur síos |
|---|---|
|
Socraíonn sé an POV a úsáidtear chun an drón a stiúradh. |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode socraíonn stíl ghluaiseachta an dróin.
Úsáidtear an stíl ghluaiseachta seo agus an drón á eitilt le rialtóir.
Úsáid:
drone.set_movement_mode(style)
Paraiméadair |
Cur síos |
|---|---|
|
Socraíonn sé an luas a úsáidtear chun an drón a stiúradh.
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
Socraíonn set_climb_velocity an luas dreapadóireachta réamhshocraithe mar chéatadán. Beidh tionchar aige seo ar aon mhodhanna ina dhiaidh sin a bhaineann le dreapadóireacht. Is é 50% an luas dreapadóireachta réamhshocraithe.
Úsáid:
drone.set_climb_velocity(velocity)
Paraiméadair |
Cur síos |
|---|---|
|
An luas ag a ndreapfaidh an drón mar chéatadán. |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
Socraíonn set_move_velocity an luas gluaiseachta réamhshocraithe mar chéatadán. Beidh tionchar aige seo ar aon mhodhanna ina dhiaidh sin a bhaineann le gluaiseacht. Is é 50% an luas gluaiseachta réamhshocraithe.
Úsáid:
drone.set_move_velocity(velocity)
Paraiméadair |
Cur síos |
|---|---|
|
An luas ag a mbogfaidh an drón mar chéatadán. |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
Socraíonn set_turn_velocity an luas casadh réamhshocraithe mar chéatadán. Beidh tionchar aige seo ar aon mhodhanna ina dhiaidh sin a bhaineann le casadh. Is é 50% an luas casadh réamhshocraithe.
Úsáid:
drone.set_turn_velocity(velocity)
Paraiméadair |
Cur síos |
|---|---|
|
An luas ag a gcasfaidh an drón mar chéatadán. |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height teorainn le cé chomh hard is a eitlíonn an drón.
Úsáid:
drone.set_max_z_height(z_height, units)
Paraiméadair |
Cur síos |
|---|---|
|
An luach uasta ar an ais z, mar shlánuimhir nó mar dheachúil, nach n-eitilfidh an drón os a chionn, i raon ó 1000 go 5000 mm nó 40 go 196 orlach. |
|
Roghnach. Is iad na haonaid achair:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position socraíonn comhordanáid x, y, nó z reatha an dróin go luach sonraithe.
Úsáid:
drone.set_xyz_position(x, y, z, units)
Nóta: Tá na paraiméadair uile roghnach, ach ní mór ceann amháin ar a laghad (x, y, nó z) a shonrú.
Paraiméadair |
Cur síos |
|---|---|
|
Roghnach. An comhordanáid x le socrú don drón in |
|
Roghnach. An comhordanáid y le socrú don drón in |
|
Roghnach. An comhordanáid z le socrú don drón in |
|
Roghnach. An t-aonad a léiríonn an fad:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
Faighteoirí#
get_max_z_height#
get_max_z_height tugann sé an airde uasta is féidir leis an drón a bhaint amach ar ais mar shlánuimhir.
Úsáid:
drone.get_max_z_height(units)
Paraiméadair |
Cur síos |
|---|---|
|
Roghnach. An t-aonad tomhais:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state tugann sé staid eitilte reatha an dróin ar ais mar DroneFlightStateType:
MOTOR_OFF- Níl aon staid eitilte eile fíor.CALIBRATION- Tá an drón ag calabrú a braiteoirí.MOTOR_START- Tá an drón ag tosú a mhótair.FLIGHT_READY- Tá an drón réidh le heitilt.FLIGHT- Tá an drón ar eitilt.
Usage:
drone.get_flight_state()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position comhordanáid x an dróin ar ais mar dheachúil (snámhphointe).
Usage:
drone.get_x_position(units)
Paraiméadair |
Cur síos |
|---|---|
|
Roghnach. An t-aonad a léiríonn an suíomh:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position comhordanáid y an dróin ar ais mar dheachúil (snámhphointe).
Úsáid:
drone.get_y_position(units)
Paraiméadair |
Cur síos |
|---|---|
|
Roghnach. An t-aonad a léiríonn an suíomh:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position comhordanáid z an dróin ar ais mar dheachúil (snámhphointe).
Úsáid:
drone.get_z_position(units)
Paraiméadair |
Cur síos |
|---|---|
|
Roghnach. An t-aonad a léiríonn an suíomh:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
Tugann get_safe_mode Boolean ar ais a léiríonn an bhfuil an Glasáil Liáin cumasaithe ar an drón.
True– Tá Glasáil an Liáin cumasaithe.False– Níl Glasáil an Liáin cumasaithe.
Úsáid:
drone.get_safe_mode()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
Tugann is_climb_active luach Booleach Boolean a léiríonn an bhfuil an drón ag dreapadh.
True– Tá an drón ag dreapadh faoi láthair.False– Níl an drón ag dreapadh.
Úsáid:
drone.is_climb_active()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
Tugann is_move_active luach Booleanach Boolean a léiríonn an bhfuil an drón ag úsáid modh bogtha faoi láthair.
True– Tá an drón ag úsáid modh bogtha faoi láthair.False– Níl an drón ag úsáid modh bogtha faoi láthair.
Úsáid:
drone.is_move_active()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
Tugann is_turn_active luach Booleach Boolean a léiríonn an bhfuil an drón ag casadh.
True– Tá an drón ag casadh faoi láthair.False– Níl an drón ag casadh.
Úsáid:
drone.is_turn_active()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
Tugann is_hovering luach Booleach Boolean a léiríonn an bhfuil an drón ag coinneáil a shuíomh (ag luascadh).
True– Tá an drón ag coinneáil a shuíomh (ag eitilt) faoi láthair.False– Tá an drón ag athrú a shuíomh faoi láthair.
Úsáid:
drone.is_hovering()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
Tugann is_taking_off luach Booleach Boolean a léiríonn an bhfuil an drón i mbun éirí de thalamh.
True– Tá an drón i mbun éirí de thalamh faoi láthair.False– Níl an drón i mbun éirí de thalamh.
Úsáid:
drone.is_taking_off()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
Tugann is_landing luach Booleach Boolean a léiríonn an bhfuil an drón i mbun tuirlingthe.
True– Tá an drón i mbun tuirlingthe faoi láthair.False– Níl an drón i mbun tuirlingthe.
Úsáid:
drone.is_landing()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
Tugann is_landed luach Booleach Boolean a léiríonn an bhfuil an drón tuirlingthe faoi láthair.
True– Tá an drón tuirlingthe.False– Níor tuirling an drón.
Úsáid:
drone.is_landed()
Paraiméadair |
Cur síos |
|---|---|
Níl aon pharaiméadair ag an modh seo. |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)