
Motor 393#
Perkenalan#
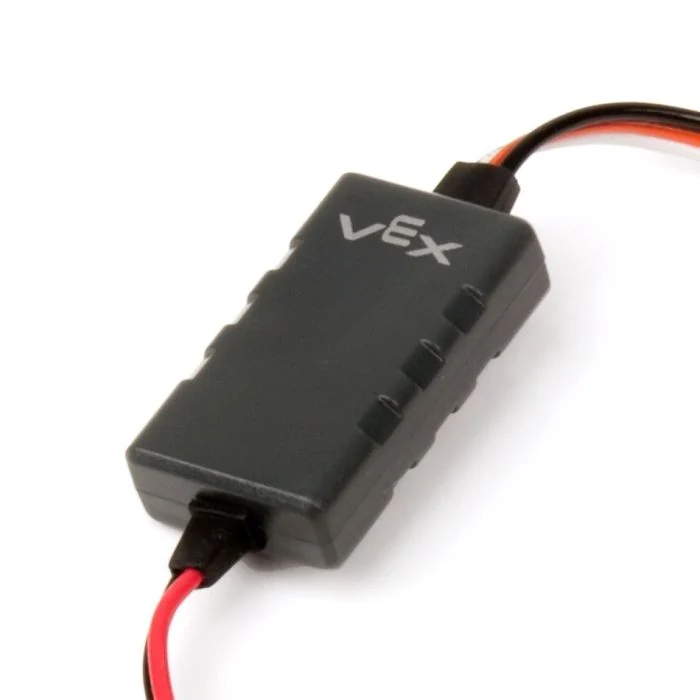
Motor 393 adalah motor DC yang dikendalikan melalui VEX Motor Controller 29 (MC29). MC29 mengubah sinyal Pulse Width Modulation (PWM) dari port Brain 3-kawat menjadi tegangan variabel yang menggerakkan Motor 393.
Halaman ini menggunakan motor_393 sebagai contoh nama Motor 393. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
spin– Memutar Motor 393 maju atau mundur sampai berhenti.stop– Menghentikan Motor 393 segera.set_velocity– Memberi tahu Motor 393 seberapa cepat harus berputar.set_reversed– Mengatur Motor 393 agar arahnya dibalik.
Konstruktor – Inisialisasi Pengontrol Motor secara manual 29.
Motor29– Membuat Pengontrol Motor 29.
putaran#
spin memutar Motor 393 yang terhubung ke arah tertentu menggunakan kecepatan motor saat ini.
Usage:
motor_393.spin(direction, velocity, units)
Parameter |
Keterangan |
|---|---|
|
Arah putaran Motor 393:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Opsional. Satuan kecepatan:
|
berhenti#
stop menghentikan Motor 393 yang terhubung secara langsung.
Usage:
motor_393.stop()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
atur_kecepatan#
set_velocity memberi tahu Motor 393 seberapa cepat harus berputar. Persentase yang lebih tinggi membuat Motor 393 berputar lebih cepat dan persentase yang lebih rendah membuat Motor 393 berputar lebih lambat.
Setiap proyek dimulai dengan setiap Motor 393 berputar pada kecepatan 50% secara default.
Usage:
motor_393.set_velocity(value, units)
Parameter |
Keterangan |
|---|---|
|
Kecepatan putaran dari 0% hingga 100% saat menggunakan |
|
Opsional. Satuan kecepatan:
|
set_terbalik#
set_reversed mengatur Motor 393 agar dibalik sehingga arah FORWARD akan berputar searah jarum jam. Metode ini bekerja sama dengan mengatur parameter reverse menjadi True saat membuat Motor29.
Usage:
motor_393.set_reversed(value)
Parameter |
Keterangan |
|---|---|
|
Apakah arah Motor 393 dibalik:
|
Konstruktor#
Konstruktor digunakan untuk membuat objek Motor29 secara manual, yang diperlukan untuk mengkonfigurasi Pengontrol Motor 29/Motor 393 di luar VEXcode.
Motor29#
Motor29 menciptakan Pengontrol Motor 29.
Usage:
Motor29(port, reverse)
Parameter |
Keterangan |
|---|---|
|
Port 3-Kawat yang terhubung ke Pengontrol Motor 29:
|
|
Opsional. Menentukan apakah putaran Motor 393 harus dibalik.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)