
Moteur 393#
Introduction#
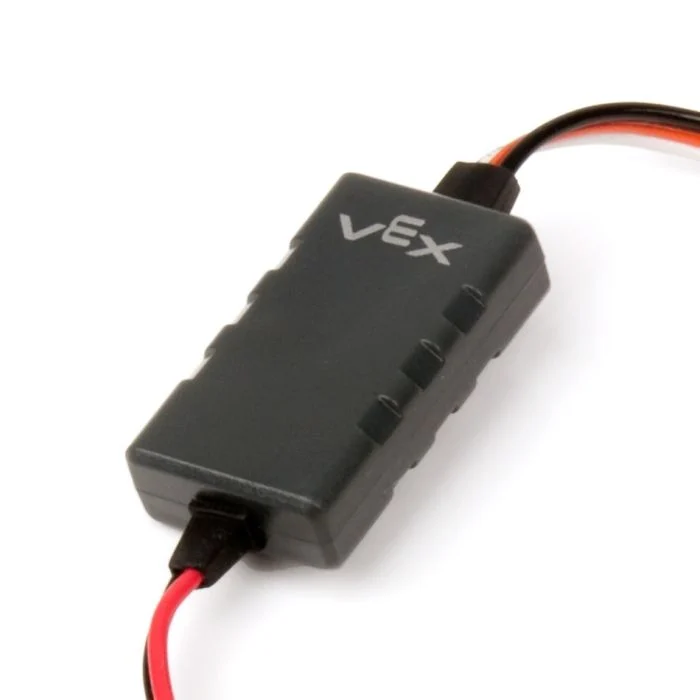
Le moteur 393 est un moteur à courant continu commandé par un contrôleur de moteur VEX 29 (MC29). Le MC29 convertit le signal de modulation de largeur d’impulsion (PWM) provenant d’un port Brain à 3 fils en une tension variable qui alimente le moteur 393.
Cette page utilise motor_393 comme exemple de nom pour le moteur 393. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
spin– Fait tourner un moteur 393 en avant ou en arrière jusqu’à l’arrêt.stop– Arrête immédiatement un moteur 393.set_velocity– Indique à un moteur 393 à quelle vitesse tourner.set_reversed– Configure un moteur 393 pour que sa direction soit inversée.
Constructeur – Initialisation manuelle d’un contrôleur de moteur 29.
Motor29– Crée un contrôleur de moteur 29.
rotation#
spin fait tourner un moteur connecté 393 dans une direction spécifiée en utilisant la vitesse actuelle du moteur.
Usage:
motor_393.spin(direction, velocity, units)
Paramètres |
Description |
|---|---|
|
Sens de rotation du moteur 393 :
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Facultatif. Unité de vitesse :
|
arrêt#
stop arrête immédiatement le moteur connecté 393.
Usage:
motor_393.stop()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
définir_vitesse#
La commande set_velocity indique au moteur 393 sa vitesse de rotation. Un pourcentage plus élevé accélère la rotation du moteur 393, et un pourcentage plus faible la ralentit.
Chaque projet commence par défaut avec chaque moteur 393 tournant à 50 % de sa vitesse maximale.
Usage:
motor_393.set_velocity(value, units)
Paramètre |
Description |
|---|---|
|
La vitesse de rotation de 0 % à 100 % lors de l’utilisation |
|
Facultatif. Unité de vitesse :
|
définir_inversé#
set_reversed inverse le sens de rotation du moteur 393 afin que la direction FORWARD tourne dans le sens horaire. Cette méthode fonctionne de la même manière que la définition du paramètre reverse sur True lors de la construction d’un Motor29.
Usage:
motor_393.set_reversed(value)
Paramètres |
Description |
|---|---|
|
Inversion du sens de rotation du moteur 393 :
|
Constructeurs#
Les constructeurs sont utilisés pour créer manuellement Motor29 , qui sont nécessaires pour configurer un contrôleur de moteur 29/moteur 393 en dehors de VEXcode.
Motor29#
Motor29 crée un contrôleur de moteur 29.
Usage:
Motor29(port, reverse)
Paramètre |
Description |
|---|---|
|
Le port à 3 fils auquel le contrôleur de moteur 29 est connecté :
|
|
Optionnel. Indique si le sens de rotation du moteur 393 doit être inversé.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)