
Motor 393#
Invoering#
Een Motor 393 is een gelijkstroommotor die wordt aangestuurd door een VEX Motor Controller 29 (MC29). De MC29 zet het pulsbreedtemodulatiesignaal (PWM) van een 3-draads Brain-poort om in een variabele spanning die de Motor 393 aandrijft.
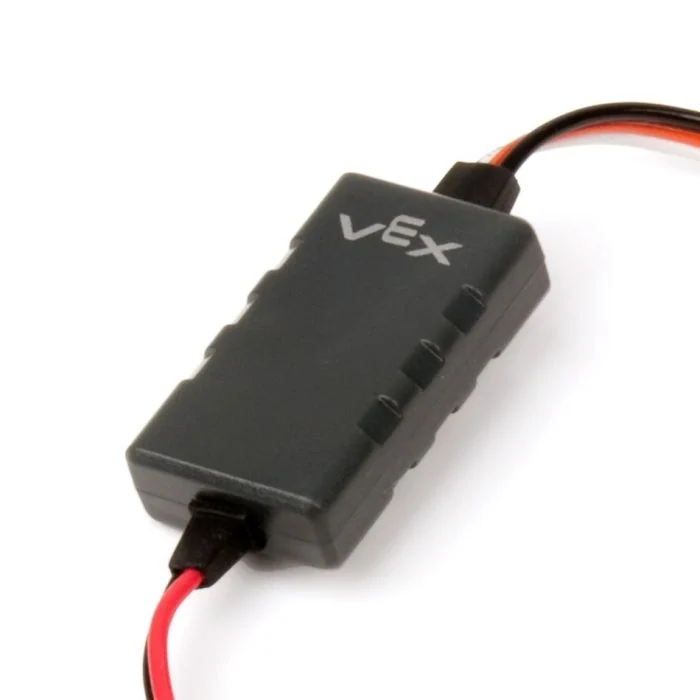
Op deze pagina wordt motor_393 als voorbeeldnaam voor motor 393 gebruikt. Vervang dit door uw eigen geconfigureerde naam indien nodig.
Hieronder vindt u een lijst met beschikbare methoden:
spin– Laat een motor 393 vooruit of achteruit draaien tot hij stopt.stop– Stopt motor 393 onmiddellijk.set_velocity– Vertelt een motor 393 hoe snel hij moet draaien.set_reversed– Stelt een motor 393 in om de draairichting om te keren.
Constructor – Handmatig een motorcontroller initialiseren 29.
Motor29– Maakt een motorcontroller 29.
draaien#
spin roteert een aangesloten Motor 393 in een gespecificeerde richting met behulp van de huidige motorsnelheid.
Usage:
motor_393.spin(direction, velocity, units)
Parameters |
Beschrijving |
|---|---|
|
De draairichting van de motor 393:
|
|
Optioneel. De rotatiesnelheid van 0% tot 100% bij gebruik van |
|
Optioneel. De snelheidseenheid:
|
stop#
stop stopt de aangesloten motor 393 onmiddellijk.
Usage:
motor_393.stop()
Parameters |
Beschrijving |
|---|---|
Deze methode heeft geen parameters. |
set_velocity#
set_velocity geeft aan hoe snel een Motor 393 moet draaien. Een hoger percentage zorgt ervoor dat de Motor 393 sneller draait en een lager percentage zorgt ervoor dat de Motor 393 langzamer draait.
Elk project begint met elke Motor 393 die standaard op 50% snelheid draait.
Usage:
motor_393.set_velocity(value, units)
Parameter |
Beschrijving |
|---|---|
|
De snelheid waarmee je wilt draaien, van 0% tot 100% bij gebruik van |
|
Optioneel. De snelheidseenheid:
|
set_reversed#
set_reversed zet de Motor 393 in de omgekeerde stand, zodat de FORWARD richting met de klok mee draait. Deze methode werkt hetzelfde als het instellen van de reverse parameter op True bij het construeren van een Motor29.
Usage:
motor_393.set_reversed(value)
Parameters |
Beschrijving |
|---|---|
|
Of de draairichting van motor 393 wordt omgekeerd:
|
Constructeurs#
Constructors worden gebruikt om handmatig Motor29 objecten te creëren, die nodig zijn voor het configureren van een Motor Controller 29/Motor 393 buiten VEXcode.
Motor29#
Motor29 maakt een motorcontroller 29 aan.
Usage:
Motor29(port, reverse)
Parameter |
Beschrijving |
|---|---|
|
De 3-draads poort waarop de motorcontroller 29 is aangesloten:
|
|
Optioneel. Hiermee wordt bepaald of de draairichting van de motor 393 moet worden omgekeerd.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)