
Motor 393#
Zavedení#
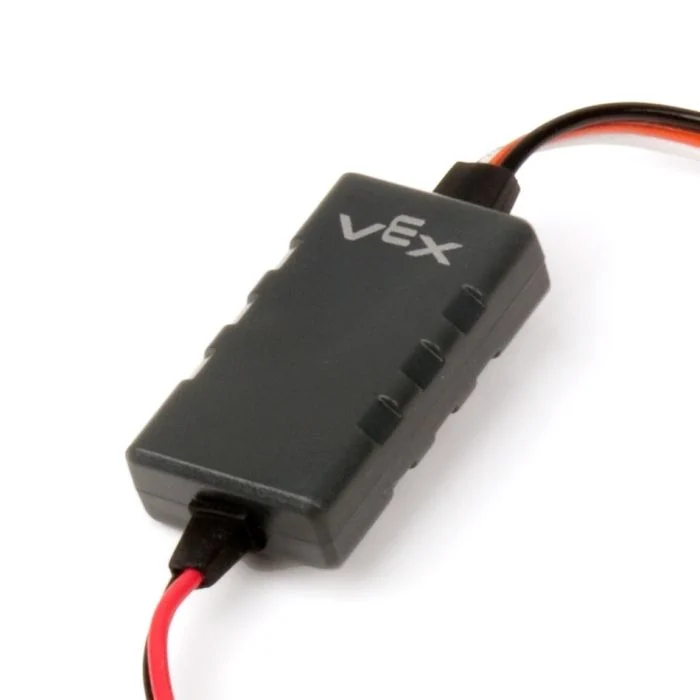
Motor 393 je stejnosměrný motor řízený pomocí regulátoru motoru VEX 29 (MC29). MC29 převádí signál pulzně šířkové modulace (PWM) z třívodičového portu Brain na proměnné napětí, které pohání motor 393.
Tato stránka používá jako příklad názvu motoru 393 motor_393 V případě potřeby jej nahraďte vlastním nakonfigurovaným názvem.
Níže je uveden seznam dostupných metod:
spin– Roztočí motor 393 dopředu nebo dozadu, dokud se nezastaví.stop– Okamžitě zastaví motor 393.set_velocity– Říká motoru 393, jak rychle se má otáčet.set_reversed– Nastaví motor 393 na obrácení směru otáčení.
Konstruktor – Ruční inicializace regulátoru motoru 29.
Motor29– Vytvoří regulátor motoru 29.
roztočit#
spin otáčí připojený motor 393 ve specifikovaném směru pomocí aktuální rychlosti motoru.
Usage:
motor_393.spin(direction, velocity, units)
Parametry |
Popis |
|---|---|
|
Směr otáčení motoru 393:
|
|
Volitelné. Rychlost otáčení od 0 % do 100 % při použití |
|
Volitelné. Jednotka rychlosti:
|
zastávka#
stop okamžitě zastaví připojený motor 393.
Usage:
motor_393.stop()
Parametry |
Popis |
|---|---|
Tato metoda nemá žádné parametry. |
set_velocity#
set_velocity říká motoru 393, jak rychle se má otáčet. Vyšší procento způsobí, že se motor 393 otáčí rychleji, a nižší procento způsobí, že se motor 393 otáčí pomaleji.
Každý projekt začíná s každým motorem 393, který se standardně otáčí rychlostí 50 %.
Usage:
motor_393.set_velocity(value, units)
Parametr |
Popis |
|---|---|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
Volitelné. Jednotka rychlosti:
|
set_reversed#
set_reversed nastaví Motor 393 do opačného směru, takže směr FORWARD se bude otáčet ve směru hodinových ručiček. Tato metoda funguje stejně jako nastavení parametru reverse na hodnotu True při konstrukci Motor29.
Usage:
motor_393.set_reversed(value)
Parametry |
Popis |
|---|---|
|
Zda je směr otáčení motoru 393 obrácen:
|
Konstruktéři#
Konstruktory se používají k ručnímu vytváření objektů Motor29 , které jsou nezbytné pro konfiguraci regulátoru motoru 29/motoru 393 mimo VEXcode.
Motor29#
Motor29 vytvoří regulátor motoru 29.
Usage:
Motor29(port, reverse)
Parametr |
Popis |
|---|---|
|
3vodičový port, ke kterému je připojen regulátor motoru 29:
|
|
Volitelné. Nastavuje, zda se má otáčení motoru 393 obrátit.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)