
モーター393#
導入#
モーター393は、VEXモーターコントローラー29(MC29)によって制御されるDCモーターです。MC29は、3線式ブレインポートからのパルス幅変調(PWM)信号を、モーター393を駆動する可変電圧に変換します。
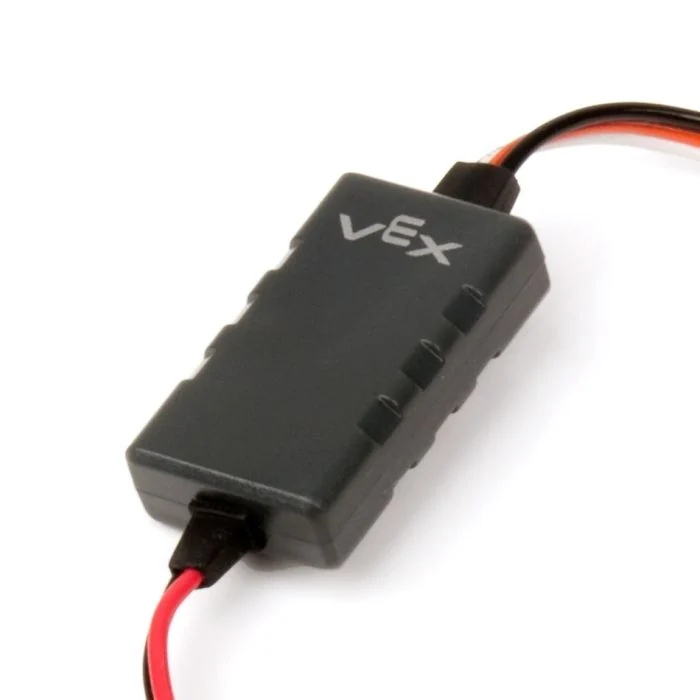
このページでは、モーター393の名前の例として motor_393 を使用しています。必要に応じて、ご自身で設定した名前に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
spin– モーター 393 を停止するまで正転または逆転させます。stop– モーター 393 を即座に停止します。set_velocity– モーター 393 に回転速度を指示します。set_reversed– モーター393の回転方向を反転するように設定します。
コンストラクタ – モーターコントローラ29を手動で初期化します。
Motor29– モーターコントローラ29を作成します。
スピン#
spin 、接続されたモータ393を現在のモータ速度を使用して指定された方向に回転させます。
Usage:
motor_393.spin(direction, velocity, units)
パラメータ |
説明 |
|---|---|
|
モーター393を回転させる方向:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
オプション。速度の単位:
|
停止#
stop 接続されているモーター393を即座に停止します。
Usage:
motor_393.stop()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
速度を設定する#
set_velocity 、モーター 393 の回転速度を指定します。パーセンテージが高いほどモーター 393 は速く回転し、パーセンテージが低いほどモーター 393 は遅く回転します。
すべてのプロジェクトは、各モーター393がデフォルトで50%の速度で回転する状態から始まります。
Usage:
motor_393.set_velocity(value, units)
パラメータ |
説明 |
|---|---|
|
|
|
オプション。速度の単位:
|
逆順に設定#
set_reversed は、モーター 393 を逆方向に設定し、 FORWARD 方向が時計回りに回転するようにします。この方法は、Motor29 を構築する際に、 reverse パラメータを True に設定するのと同様に機能します。
Usage:
motor_393.set_reversed(value)
パラメータ |
説明 |
|---|---|
|
モーター393の回転方向を反転するかどうか:
|
建設業者#
コンストラクタは、VEXcode の外部でモーターコントローラ 29/モーター 393 を構成するために必要な Motor29 オブジェクトを手動で作成するために使用されます。
Motor29#
Motor29 はモーターコントローラ29を作成します。
Usage:
Motor29(port, reverse)
パラメータ |
説明 |
|---|---|
|
The 3-Wire Port that the Motor Controller 29 is connected to:
|
|
オプション。モーター393の回転方向を反転するかどうかを設定します。
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)