
มอเตอร์ 393#
การแนะนำ#
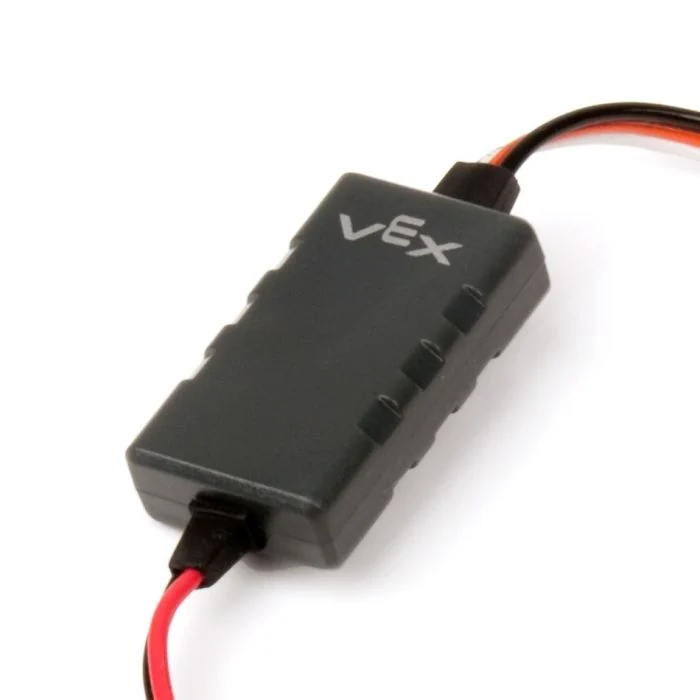
มอเตอร์ Motor 393 เป็นมอเตอร์กระแสตรง (DC) ที่ควบคุมผ่านตัวควบคุมมอเตอร์ VEX Motor Controller 29 (MC29) โดย MC29 จะแปลงสัญญาณ Pulse Width Modulation (PWM) จากพอร์ต Brain แบบ 3 สาย ให้เป็นแรงดันไฟฟ้าแปรผันที่ใช้ขับเคลื่อนมอเตอร์ 393
หน้านี้ใช้ motor_393 เป็นตัวอย่างชื่อมอเตอร์ 393 โปรดแทนที่ด้วยชื่อที่คุณกำหนดเองตามต้องการ
ด้านล่างนี้คือรายการวิธีการที่มีให้เลือกใช้:
spin– หมุนมอเตอร์ 393 ไปข้างหน้าหรือถอยหลังจนกว่าจะหยุดstop– หยุดมอเตอร์ 393 ทันทีset_velocity– บอกมอเตอร์ 393 ว่าจะหมุนเร็วแค่ไหนset_reversed– ตั้งค่ามอเตอร์ 393 ให้กลับทิศทาง
ตัวสร้าง – การเริ่มต้นใช้งานตัวควบคุมมอเตอร์ด้วยตนเอง 29.
Motor29– สร้างตัวควบคุมมอเตอร์ 29
หมุน#
spin จะหมุนมอเตอร์ 393 ที่เชื่อมต่อในทิศทางที่กำหนดโดยใช้ ความเร็วของมอเตอร์ปัจจุบัน
Usage:
motor_393.spin(direction, velocity, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางการหมุนของมอเตอร์ 393:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
ตัวเลือกเสริม หน่วยความเร็ว:
|
หยุด#
stop จะหยุดมอเตอร์ 393 ที่เชื่อมต่ออยู่ทันที
Usage:
motor_393.stop()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
ตั้งค่าความเร็ว#
คำสั่ง set_velocity จะกำหนดความเร็วในการหมุนของมอเตอร์ 393 โดยค่าเปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์ 393 หมุนเร็วขึ้น และค่าเปอร์เซ็นต์ที่ต่ำลงจะทำให้มอเตอร์ 393 หมุนช้าลง
ทุกโปรเจกต์เริ่มต้นด้วยมอเตอร์ 393 แต่ละตัวหมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
Usage:
motor_393.set_velocity(value, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
ตัวเลือกเสริม หน่วยความเร็ว:
|
เซ็ต_ย้อนกลับ#
set_reversed ตั้งค่ามอเตอร์ 393 ให้กลับทิศทางเพื่อให้ทิศทาง FORWARD หมุนตามเข็มนาฬิกา วิธีนี้ทำงานเหมือนกับการตั้งค่าพารามิเตอร์ reverse เป็น True เมื่อสร้าง Motor29
Usage:
motor_393.set_reversed(value)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางการหมุนของมอเตอร์ 393 กลับทิศทางหรือไม่:
|
ผู้สร้าง#
ตัวสร้าง (Constructor) ใช้สำหรับสร้างวัตถุ Motor29 ด้วยตนเอง ซึ่งจำเป็นสำหรับการกำหนดค่าตัวควบคุมมอเตอร์ 29/มอเตอร์ 393 นอก VEXcode
Motor29#
Motor29 สร้างตัวควบคุมมอเตอร์ 29
Usage:
Motor29(port, reverse)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ต 3 สายที่ตัวควบคุมมอเตอร์ 29 เชื่อมต่ออยู่:
|
|
ตัวเลือกเสริม ตั้งค่าว่าควรกลับทิศทางการหมุนของมอเตอร์ 393 หรือไม่
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)