
മോട്ടോർ 393#
ആമുഖം#
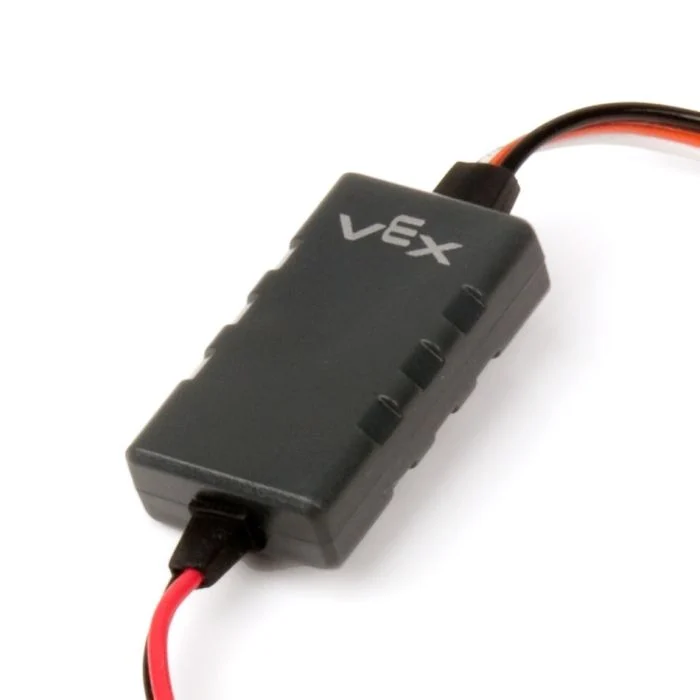
മോട്ടോർ 393 എന്നത് ഒരു VEX മോട്ടോർ കൺട്രോളർ 29 (MC29) വഴി നിയന്ത്രിക്കപ്പെടുന്ന ഒരു DC മോട്ടോറാണ്. MC29, 3-വയർ ബ്രെയിൻ പോർട്ടിൽ നിന്നുള്ള പൾസ് വിഡ്ത്ത് മോഡുലേഷൻ (PWM) സിഗ്നലിനെ മോട്ടോർ 393 ഓടിക്കുന്ന ഒരു വേരിയബിൾ വോൾട്ടേജാക്കി മാറ്റുന്നു.
ഈ പേജിൽ മോട്ടോർ 393 എന്ന പേരിന്റെ ഉദാഹരണമായി motor_393 ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ രീതികളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
spin– നിർത്തുന്നത് വരെ ഒരു മോട്ടോർ 393 മുന്നോട്ടോ പിന്നോട്ടോ കറക്കുന്നു.stop– ഒരു മോട്ടോർ 393 ഉടൻ നിർത്തുന്നു.set_velocity– ഒരു മോട്ടോർ 393 എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു.set_reversed– ഒരു മോട്ടോർ 393 അതിന്റെ ദിശ തിരിച്ചുവിടാൻ സജ്ജമാക്കുന്നു.
കൺസ്ട്രക്ടർ - ഒരു മോട്ടോർ കൺട്രോളർ സ്വമേധയാ ഇനീഷ്യലൈസ് ചെയ്യുക 29.
Motor29– ഒരു മോട്ടോർ കൺട്രോളർ സൃഷ്ടിക്കുന്നു 29.
കറക്കുക#
spin നിലവിലെ മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് ഒരു നിശ്ചിത ദിശയിൽ ബന്ധിപ്പിച്ച മോട്ടോർ 393 തിരിക്കുന്നു.
Usage:
motor_393.spin(direction, velocity, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
മോട്ടോർ 393 കറക്കേണ്ട ദിശ:
|
|
ഓപ്ഷണൽ. |
|
ഓപ്ഷണൽ. പ്രവേഗ യൂണിറ്റ്:
|
നിർത്തുക#
stop കണക്റ്റുചെയ്ത മോട്ടോർ 393 ഉടൻ നിർത്തുന്നു.
Usage:
motor_393.stop()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
സെറ്റ്_വെലോസിറ്റി#
set_velocity മോട്ടോർ 393 എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം മോട്ടോർ 393 കറങ്ങുന്നതിനെ വേഗത്തിലാക്കുന്നു, കുറഞ്ഞ ശതമാനം മോട്ടോർ 393 കറങ്ങുന്നതിനെ മന്ദഗതിയിലാക്കുന്നു.
ഓരോ പ്രോജക്റ്റും ആരംഭിക്കുന്നത് ഓരോ മോട്ടോർ 393 ഉം സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുന്ന രീതിയിലാണ്.
Usage:
motor_393.set_velocity(value, units)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
|
|
ഓപ്ഷണൽ. പ്രവേഗ യൂണിറ്റ്:
|
സെറ്റ്_റിവേഴ്സ്ഡ്#
set_reversed മോട്ടോർ 393 റിവേഴ്സ് ചെയ്യാൻ സജ്ജമാക്കുന്നു, അങ്ങനെ FORWARD ദിശ ഘടികാരദിശയിൽ കറങ്ങും. Motor29 നിർമ്മിക്കുമ്പോൾ reverse പാരാമീറ്റർ True ആയി സജ്ജീകരിക്കുന്നതിന് സമാനമാണ് ഈ രീതി പ്രവർത്തിക്കുന്നത്.
Usage:
motor_393.set_reversed(value)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
മോട്ടോർ 393 ന്റെ ദിശ വിപരീത ദിശയിലാണോ എന്ന്:
|
കൺസ്ട്രക്ടർമാർ#
VEXcode ന് പുറത്ത് ഒരു മോട്ടോർ കൺട്രോളർ 29/മോട്ടോർ 393 കോൺഫിഗർ ചെയ്യുന്നതിന് ആവശ്യമായ Motor29 ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Motor29#
Motor29 ഒരു മോട്ടോർ കൺട്രോളർ 29 സൃഷ്ടിക്കുന്നു.
Usage:
Motor29(port, reverse)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
മോട്ടോർ കൺട്രോളർ 29 കണക്റ്റുചെയ്തിരിക്കുന്ന 3-വയർ പോർട്ട്:
|
|
ഓപ്ഷണൽ. മോട്ടോർ 393 ന്റെ സ്പിൻ റിവേഴ്സ് ചെയ്യണമോ എന്ന് സജ്ജമാക്കുന്നു.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)