
المحرك 393#
مقدمة#
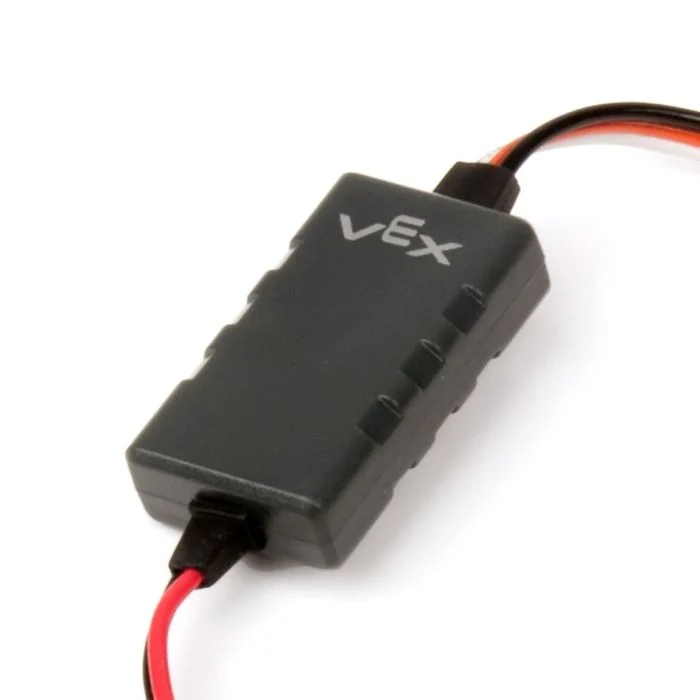
المحرك 393 هو محرك تيار مستمر يتم التحكم فيه بواسطة وحدة تحكم المحركات VEX 29 (MC29). تقوم وحدة التحكم MC29 بتحويل إشارة تعديل عرض النبضة (PWM) من منفذ Brain ثلاثي الأسلاك إلى جهد متغير يقوم بتشغيل المحرك 393.
تستخدم هذه الصفحة الاسم motor_393 كمثال لاسم المحرك 393. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
spin– يدور المحرك 393 للأمام أو للخلف حتى يتوقف.stop– إيقاف المحرك 393 على الفور.set_velocity– يخبر المحرك 393 بمدى سرعة الدوران.set_reversed– يقوم بتعيين اتجاه المحرك 393 ليكون معكوسًا.
المنشئ – تهيئة وحدة تحكم المحرك يدويًا 29.
Motor29– إنشاء وحدة تحكم المحرك 29.
يلف#
spin يدور محركًا متصلًا 393 في اتجاه محدد باستخدام سرعة المحرك الحالية.
Usage:
motor_393.spin(direction, velocity, units)
حدود |
وصف |
|---|---|
|
اتجاه دوران المحرك 393:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
اختياري. وحدة السرعة:
|
قف#
stop يوقف المحرك المتصل 393 على الفور.
Usage:
motor_393.stop()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
ضبط السرعة#
يُحدد set_velocity سرعة دوران المحرك 393. كلما زادت النسبة المئوية، زادت سرعة دوران المحرك 393، وكلما انخفضت النسبة المئوية، قلت سرعة دورانه.
يبدأ كل مشروع بدوران كل محرك 393 بسرعة 50% بشكل افتراضي.
Usage:
motor_393.set_velocity(value, units)
المعلمة |
وصف |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
اختياري. وحدة السرعة:
|
set_reversed#
set_reversed sets the Motor 393 to be reversed so that the FORWARD direction will spin clockwise. This method works the same as setting the reverse parameter to True when constructing a Motor29.
Usage:
motor_393.set_reversed(value)
حدود |
وصف |
|---|---|
|
ما إذا كان اتجاه المحرك 393 معكوسًا:
|
المُنشئون#
تُستخدم الدوال البانية لإنشاء كائنات Motor29 يدويًا، وهي ضرورية لتكوين وحدة تحكم المحرك 29 / المحرك 393 خارج VEXcode.
Motor29#
Motor29 يقوم بإنشاء وحدة تحكم المحرك 29.
Usage:
Motor29(port, reverse)
المعلمة |
وصف |
|---|---|
|
المنفذ ثلاثي الأسلاك الذي يتصل به متحكم المحرك 29:
|
|
اختياري. يحدد ما إذا كان يجب عكس اتجاه دوران المحرك 393.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)