
Motors 393#
Ievads#
Motors 393 ir līdzstrāvas motors, ko kontrolē VEX motora kontrolieris 29 (MC29). MC29 pārveido impulsa platuma modulācijas (PWM) signālu no 3 vadu Brain porta mainīgā spriegumā, kas darbina motoru 393.
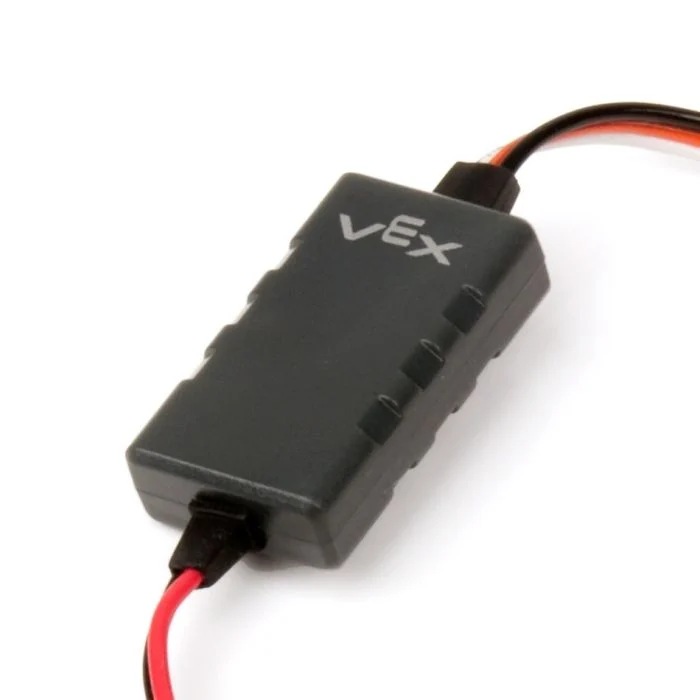
Šajā lapā kā Motor 393 nosaukuma piemērs tiek izmantots motor_393 Ja nepieciešams, nomainiet to ar savu konfigurēto nosaukumu.
Zemāk ir pieejamo metožu saraksts:
spin– Griež motoru 393 uz priekšu vai atpakaļ, līdz tas apstājas.stop– Nekavējoties aptur motoru 393.set_velocity– Norāda motoram 393, cik ātri tam jāgriežas.set_reversed– Iestata motoru 393, lai tā virziens tiktu mainīts.
Konstruktors — manuāla motora kontrollera inicializācija 29.
Motor29– Izveido motora regulatoru 29.
grieziens#
spin rotē pievienoto motoru 393 norādītajā virzienā, izmantojot pašreizējo motora ātrumu.
Usage:
motor_393.spin(direction, velocity, units)
Parametri |
Apraksts |
|---|---|
|
Motora 393 griešanās virziens:
|
|
Neobligāti. Griešanās ātrums no 0% līdz 100%, izmantojot |
|
Pēc izvēles. Ātruma mērvienība:
|
apstāties#
stop nekavējoties aptur pievienoto motoru 393.
Usage:
motor_393.stop()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
iestatīt_ātrumu#
set_velocity norāda motoram 393, cik ātri griezties. Augstāka procentuālā vērtība liek motoram 393 griezties ātrāk, bet zemāka procentuālā vērtība liek motoram 393 griezties lēnāk.
Katrs projekts sākas ar to, ka katrs motors 393 pēc noklusējuma griežas ar 50% ātrumu.
Usage:
motor_393.set_velocity(value, units)
Parametrs |
Apraksts |
|---|---|
|
Griešanās ātrums no 0% līdz 100%, izmantojot |
|
Pēc izvēles. Ātruma mērvienība:
|
apgrieztā set_reversed#
set_reversed iestata motoru 393 uz apgrieztu, lai virziens FORWARD grieztos pulksteņrādītāja virzienā. Šī metode darbojas tāpat kā parametra reverse iestatīšana uz True , konstruējot Motor29.
Usage:
motor_393.set_reversed(value)
Parametri |
Apraksts |
|---|---|
|
Vai motora 393 virziens ir apgriezts:
|
Konstruktori#
Konstruktori tiek izmantoti, lai manuāli izveidotu Motor29 objektus, kas ir nepieciešami motora kontrollera 29/motora 393 konfigurēšanai ārpus VEXkoda.
Motor29#
Motor29 izveido motora regulatoru 29.
Usage:
Motor29(port, reverse)
Parametrs |
Apraksts |
|---|---|
|
3 vadu ports, kuram ir pievienots motora regulators 29:
|
|
Neobligāti. Iestata, vai motora 393 griešanās virziens ir jāmaina pretēji.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)