
Python Khusus Robot#
Perkenalan#
Robot Hero, Axel, mencakup dua pilihan motor, Sensor Penglihatan AI, Sensor Optik, Sensor Rotasi, dan Sensor Sistem Penentuan Posisi Game (GPS).
Semua metode VEXcode VR standar tersedia untuk digunakan di V5 24-25 High Stakes Playground.
Berikut adalah daftar semua metode khusus robot yang tersedia:
Sistem Penggerak – Menggerakkan dan membelokkan robot.
Tindakan
drive— Menggerakkan robot maju atau mundur selamanya.drive_for— Menggerakkan robot maju atau mundur sejauh jarak tertentu.turn— Memutar robot ke kiri atau ke kanan selamanya.turn_for— Memutar robot ke kiri atau ke kanan dengan jumlah derajat tertentu.turn_to_heading— Memutar robot untuk menghadap arah tertentu dari -359 hingga 359 derajat.turn_to_rotation— Memutar robot ke rotasi tertentu.stop— Menghentikan pergerakan robot.
Mutator
set_heading— Mengubah arah robot saat ini ke arah yang baru.set_rotation— Mengubah rotasi robot saat ini ke rotasi baru.set_timeout— Menentukan berapa lama robot akan mencoba menyelesaikan suatu gerakan.set_drive_velocity— Memberi tahu robot seberapa cepat harus bergerak.set_turn_velocity— Memberi tahu robot seberapa cepat harus berbelok.
Penangkap
heading— Mengembalikan arah haluan robot saat ini dari 0 hingga 359,99 derajat.rotation— Mengembalikan rotasi robot saat ini.is_done— Mengembalikan nilai Boolean apakah robot sudah selesai bergerak.is_moving— Mengembalikan nilai Boolean apakah robot sedang bergerak atau tidak.velocity— Mengembalikan seberapa cepat robot bergerak.
Gerakan – Gerakkan dan lacak motor robot.
Tindakan
spin— Memutar motor maju atau mundur selamanya.spin_for— Memutar motor sejauh jarak tertentu.spin_to_position— Memutar motor ke posisi tertentu.stop— Menghentikan putaran motor.
Mutator
set_position— Mengubah posisi motor saat ini ke nilai baru.set_velocity— Memberi tahu motor seberapa cepat harus berputar.set_timeout— Menentukan berapa lama waktu yang dibutuhkan motor untuk mencoba menyelesaikan suatu gerakan.
Penangkap
is_done— Mengembalikan nilai Boolean apakah motor sudah selesai bergerak.is_spinning— Mengembalikan apakah motor berputar, sebagai nilai Boolean.position— Mengembalikan posisi motor saat ini.velocity— Mengembalikan seberapa cepat motor berputar.
AI Vision - Tangkap dan analisis objek menggunakan Sensor AI Vision.
Penangkap
take_snapshot– Mengembalikan tuple objek yang terdeteksi untuk tanda tangan tertentu.
Properti
width– Lebar objek yang terdeteksi dalam piksel.height– Tinggi objek yang terdeteksi dalam piksel.centerX– Posisi X dari pusat objek dalam piksel.centerY– Posisi Y dari pusat objek dalam piksel.originX– Posisi X dari sudut kiri atas objek dalam piksel.originY– Posisi Y dari sudut kiri atas objek dalam piksel.id– Klasifikasi atau ID tag objek.
Konsol – Cetak ke Konsol dan pantau nilai.
Mencetak
brain.screen.print— Menampilkan teks, angka, atau nilai variabel di Konsol.brain.screen.next_row— Memindahkan kursor Konsol ke awal baris berikutnya.brain.screen.clear_screen— Menghapus semua baris dari Konsol.
Monitor
monitor_variable— Menambahkan satu atau lebih variabel yang telah ditentukan sebelumnya ke tab Monitor.monitor_sensor— Menambahkan satu atau lebih nilai sensor ke tab Monitor.
Penginderaan - Manfaatkan berbagai sensor robot.
Optik
is_near_object– Mengembalikan nilai boolean yang menunjukkan apakah Sensor Optik mendeteksi objek dalam jangkauan.color– Mengembalikan warna yang terdeteksi oleh Sensor Optik.brightness– Mengembalikan jumlah cahaya yang dipantulkan dari objek.hue– Mengembalikan hue yang terdeteksi oleh Sensor Optik.object_detected– Mendaftarkan fungsi yang akan dipanggil ketika Sensor Optik mendeteksi suatu objek.object_lost– Mendaftarkan fungsi yang akan dipanggil ketika Sensor Optik kehilangan objek.
Rotasi
set_position– Mengatur posisi Sensor Rotasi saat ini ke nilai tertentu.angle– Mengembalikan sudut sensor saat ini antara 0 dan 359,99 derajat.position– Mengembalikan posisi rotasi total dalam derajat atau putaran.
GPS
x_position– Mengembalikan koordinat x saat ini dari Sensor GPS di lapangan.y_position– Mengembalikan koordinat y saat ini dari Sensor GPS di lapangan.heading– Mengembalikan arah yang sedang dihadapi robot berdasarkan pembacaan Sensor GPS dari 0 hingga 359 derajat.
Contoh-contoh pada halaman ini menggunakan posisi awal Playground default.
Sistem penggerak#
Sistem penggerak mengontrol cara Robot VR bergerak dan berbelok. Sistem penggerak dapat bergerak maju atau mundur, berbelok ke kiri atau kanan, berbelok ke arah tertentu, dan mengikuti arah rotasinya.
Tindakan#
menyetir#
Perintah drive menggerakkan robot maju atau mundur tanpa henti. Robot akan terus bergerak hingga diberi perintah lain, seperti berbelok atau berhenti.
Usage:
drivetrain.drive(direction)
Parameter |
Keterangan |
|---|---|
|
Arah pergerakan robot: |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
dorongan untuk#
Perintah drive_for menggerakkan robot maju atau mundur sejauh jarak tertentu. Proyek akan menunggu hingga robot selesai bergerak sebelum menjalankan baris kode berikutnya.
Usage:
drivetrain.drive_for(direction, distance, units, wait)
Parameter |
Keterangan |
|---|---|
|
Arah pergerakan robot: |
|
Jarak yang ditempuh robot. Ini bisa berupa bilangan |
|
Opsional. Satuan jarak: |
|
Opsional. |
def main():
    # Drive forward and backward
    drivetrain.drive_for(FORWARD, 200, MM)
    drivetrain.drive_for(REVERSE, 200, MM)

# VR threads — Do not delete
vr_thread(main)
berbelok#
Perintah turn akan membuat robot berbelok ke kiri atau kanan selamanya. Robot akan terus berbelok hingga diberi perintah lain, seperti bergerak atau berhenti.
Usage:
drivetrain.turn(direction)
Parameter |
Keterangan |
|---|---|
|
Arah putaran robot: |
def main():
    # Turn right and left, then stop
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.turn(LEFT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
putar untuk#
Perintah turn_for memutar robot ke kiri atau ke kanan sejumlah derajat tertentu. Putaran tersebut relatif terhadap posisi robot saat ini. Proyek akan menunggu hingga robot selesai berputar sebelum baris kode berikutnya dijalankan.
Usage:
drivetrain.turn_for(direction, angle, units, wait)
Parameter |
Keterangan |
|---|---|
|
Arah putaran robot: |
|
Jumlah derajat putaran robot. Ini bisa berupa bilangan |
|
Opsional. Satuan rotasi: |
|
Opsional. |
def main():
    # Turn the robot right and left
    drivetrain.turn_for(RIGHT, 90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_for(LEFT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
belok_ke_arah#
Arah haluan adalah arah yang dihadapi robot, diukur dalam derajat. turn_to_heading memutar robot untuk menghadap arah haluan tertentu dari -359 hingga 359 derajat. Robot akan berbelok melalui arah terpendek untuk mencapai arah haluan target.
Arah awal pergerakan robot adalah 0 derajat.
Proyek ini akan menunggu hingga robot selesai berputar sebelum menjalankan baris kode berikutnya.
Usage:
drivetrain.turn_to_heading(angle, units, wait)
Parameter |
Keterangan |
|---|---|
|
Arah yang harus dihadapi robot, dalam derajat. Ini bisa berupa bilangan |
|
Opsional. Satuan rotasi: |
|
Opsional. |
def main():
    # Turn to face the cardinal directions
    drivetrain.turn_to_heading(90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(180, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(270, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
putar_ke_rotasi#
turn_to_rotation memutar robot ke rotasi tertentu.
Rotasi adalah seberapa banyak robot telah berputar, diukur dalam derajat. Pada awal proyek, nilai rotasi diatur ke 0 derajat. Rotasi juga dapat diatur menggunakan metode set_rotation.
Nilai rotasi bersifat absolut. Artinya, arah putaran bergantung pada rotasi robot saat ini. Berbelok ke kanan akan meningkatkan rotasi, dan berbelok ke kiri akan mengurangi rotasi.
Sebagai contoh, jika robot mulai dari 0 derajat dan Anda memutarnya hingga mencapai rotasi 720 derajat, robot akan berbelok ke kanan dua kali. Jika kemudian Anda memutarnya hingga mencapai rotasi 360 derajat, robot akan berbelok ke kiri sekali, karena 360 kurang dari 720.
Proyek ini akan menunggu hingga robot selesai berputar sebelum menjalankan baris kode berikutnya.
Usage:
drivetrain.turn_to_rotation(angle, units, wait)
Parameter |
Keterangan |
|---|---|
|
Nilai rotasi, dalam derajat, yang akan diputar oleh robot. Ini bisa berupa bilangan |
|
Opsional. Satuan rotasi: |
|
Opsional. |
def main():
    # Turn left, then spin in a circle
    # clockwise and face right
    drivetrain.turn_to_rotation(-90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_rotation(450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
berhenti#
stop menghentikan pergerakan robot.
Usage:
drivetrain.stop()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutator#
atur_judul#
Heading adalah arah yang dihadapi robot, diukur dalam derajat. set_heading mengubah heading robot saat ini ke nilai heading baru.
Sebagai contoh, jika robot telah berputar menghadap ke kanan, mengatur arah menjadi 0 derajat akan menjadikan posisi menghadap ke kanan tersebut sebagai 0 derajat yang baru. Kemudian robot dapat berputar ke posisi lain berdasarkan arah yang baru tersebut.
Usage:
drivetrain.set_heading(heading, units)
Parameter |
Keterangan |
|---|---|
|
Nilai haluan, dalam derajat, yang akan diatur untuk robot. Ini bisa berupa bilangan |
|
Opsional. Satuan arah: |
def main():
    # Face the new 0 degrees
    drivetrain.set_heading(90, DEGREES)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
set_rotation#
Rotasi adalah seberapa banyak robot telah berputar, diukur dalam derajat. Pada awal proyek, nilai rotasi diatur ke 0 derajat. Perintah set_rotation mengubah rotasi robot saat ini ke nilai baru.
Sebagai contoh, jika robot telah melakukan dua putaran penuh ke kanan, nilai rotasinya akan menjadi 720 derajat. Mengatur rotasi ke 0 derajat akan mengatur ulang rotasi tersebut dari 720 menjadi 0 derajat. Kemudian robot dapat berputar berdasarkan nilai rotasi yang baru tersebut.
Usage:
drivetrain.set_rotation(rotation, units)
Parameter |
Keterangan |
|---|---|
|
Nilai rotasi, dalam derajat, yang akan diatur untuk robot. Ini bisa berupa bilangan |
|
Opsional. Satuan rotasi: |
def main():
    # Spin counterclockwise two times
    drivetrain.set_rotation(720, DEGREES)
    drivetrain.turn_to_rotation(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
waktu habis#
set_timeout mengatur berapa lama robot akan mencoba menyelesaikan suatu gerakan. Jika robot tidak dapat menyelesaikannya dalam waktu tersebut, robot akan berhenti mencoba dan melanjutkan ke baris kode berikutnya. Ini mencegah robot terjebak pada suatu gerakan.
Usage:
drivetrain.set_timeout(value, units)
Parameter |
Keterangan |
|---|---|
|
Jumlah waktu yang dapat dicoba robot untuk menyelesaikan suatu gerakan. Ini bisa berupa bilangan bulat positif |
|
Satuan waktu: |
def main():
    # Turn right after driving forward
    drivetrain.set_timeout(1, SECONDS)
    drivetrain.drive_for(FORWARD, 25, INCHES)
    drivetrain.turn_for(RIGHT, 90)

# VR threads — Do not delete
vr_thread(main)
set_drive_velocity#
set_drive_velocity memberi tahu robot seberapa cepat ia harus bergerak. Persentase yang lebih tinggi membuat robot bergerak lebih cepat dan persentase yang lebih rendah membuat robot bergerak lebih lambat.
Setiap proyek dimulai dengan robot yang bergerak dengan kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat robot bergerak lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat robot bergerak lebih lambat, tetapi bisa lebih presisi.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parameter |
Keterangan |
|---|---|
|
Kecepatan untuk mengemudi dari 0% hingga 100%. Ini bisa berupa bilangan |
|
Opsional. Satuan kecepatan: |
def main():
    # Drive forward at different velocities
    # Default velocity
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive slower
    drivetrain.set_drive_velocity(20, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive faster
    drivetrain.set_drive_velocity(100, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
set_turn_velocity#
set_turn_velocity memberi tahu robot seberapa cepat harus berbelok. Persentase yang lebih tinggi membuat robot berbelok lebih cepat dan persentase yang lebih rendah membuat robot berbelok lebih lambat.
Setiap proyek dimulai dengan robot yang berputar dengan kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat robot berbelok lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat robot berbelok lebih lambat, tetapi bisa lebih presisi.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parameter |
Keterangan |
|---|---|
|
Kecepatan untuk berbelok dari 0% hingga 100%. Ini bisa berupa bilangan |
|
Opsional. Satuan kecepatan: |
def main():
    # Turn at different velocities
    # Default velocity
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn slower
    drivetrain.set_turn_velocity(20, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn faster
    drivetrain.set_turn_velocity(100, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Pencari#
menuju#
Heading adalah arah yang dihadapi robot, diukur dalam derajat. Perintah heading mengembalikan heading robot saat ini dari 0 hingga 359,99 derajat.
Arah awal pergerakan robot adalah 0 derajat.
Usage:
drivetrain.heading(units)
Parameter |
Keterangan |
|---|---|
|
Opsional. Satuan arah: |
def main():
    # Display the heading after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Heading: ")
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
rotasi#
Rotasi adalah seberapa banyak robot telah berputar, diukur dalam derajat. Pada awal proyek, nilai rotasi diatur ke 0 derajat. Perintah rotation mengembalikan rotasi robot saat ini.
Memutar ke kanan akan meningkatkan putaran, dan memutar ke kiri akan mengurangi putaran. Misalnya, melakukan dua putaran penuh ke kanan akan menghasilkan putaran sebesar 720 derajat.
Usage:
drivetrain.rotation(units)
Parameter |
Keterangan |
|---|---|
|
Opsional. Satuan rotasi: |
def main():
    # Display the rotation after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Rotation: ")
    brain.screen.print(drivetrain.rotation(DEGREES))

# VR threads — Do not delete
vr_thread(main)
selesai#
is_done mengembalikan nilai Boolean yang menunjukkan apakah robot telah selesai bergerak. Ini dapat digunakan untuk mengontrol waktu perilaku lain berdasarkan pergerakan robot.
True— Robot telah selesai bergerak.False— Robot masih bergerak.
Metode ini bekerja bersama dengan metode Drivetrain berikut yang memiliki parameter wait : drive_for, turn_for, turn_to_heading, dan turn_to_rotation.
Usage:
drivetrain.is_done()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
sedang bergerak#
is_moving mengembalikan nilai Boolean yang menunjukkan apakah robot sedang bergerak. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan robot.
True— Robot itu bergerak.False— Robot tidak bergerak.
Usage:
drivetrain.is_moving()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
kecepatan#
velocity mengembalikan kecepatan robot saat bergerak, dalam persentase dari -100% hingga 100%.
Usage:
drivetrain.velocity(units)
Parameter |
Keterangan |
|---|---|
|
Opsional. Satuan kecepatan: |
Contoh
def main():
    # Display the velocity after driving
    drivetrain.drive_for(FORWARD, 150, MM)
    brain.screen.print("Velocity: ")
    brain.screen.print(drivetrain.velocity(PERCENT))
Gerakan#
Axel menggunakan motor lengan untuk mengangkat dan menurunkan lengan sehingga Cincin dapat diposisikan di dekat tiang. Motor pendorong menggerakkan pendorong ke bawah lengan untuk mendorong Cincin dari lengan dan ke tiang.
Setiap motor memiliki perilaku arahnya sendiri. Deskripsi arah menjelaskan bagaimana setiap arah menggerakkan motor tersebut pada Axel.
Tindakan#
putaran#
spin memutar motor maju atau mundur selamanya. Motor akan terus berputar hingga diberi tindakan lain, seperti berputar ke arah yang berbeda atau berhenti.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Arah putaran motor:
|
def main():
    # Lift the Arm up before moving
    arm_motor.spin(FORWARD)
    wait(1, SECONDS)
    arm_motor.stop()

# VR threads — Do not delete
vr_thread(main)
putar_untuk#
spin_for memutar motor sejauh jarak tertentu. Putaran relatif terhadap posisi motor saat ini. Proyek akan menunggu hingga motor selesai berputar sebelum baris kode berikutnya dijalankan.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Arah putaran motor:
|
|
Jarak putaran motor. |
|
Opsional. Satuan jarak: |
|
Opsional.
|
def main():
    # Lift the Arm up before moving
    arm_motor.spin_for(FORWARD, 400, DEGREES)

# VR threads — Do not delete
vr_thread(main)
putar_ke_posisi#
spin_to_position memutar motor ke posisi tertentu.
Posisi motor adalah seberapa jauh motor tersebut telah berputar, diukur dalam DEGREES atau TURNSSatu putaran sama dengan 360 derajat. Pada awal proyek, posisi motor diatur ke 0 derajat. Posisi motor juga dapat diatur menggunakan metode set_position.
Nilai posisi bersifat absolut. Ini berarti arah putaran bergantung pada posisi motor saat ini.
Sebagai contoh, jika motor mulai berputar pada sudut 0 derajat dan berputar hingga posisi 720 derajat, maka motor akan berputar maju dua putaran. Jika kemudian berputar hingga posisi 360 derajat, maka motor akan berputar mundur satu putaran, karena 360 kurang dari 720.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Nilai posisi putaran motor. |
|
Opsional. Satuan posisi: |
|
Opsional.
|
def main():
    # Lift the Arm up before moving
    arm_motor.spin_to_position(400, DEGREES)

# VR threads — Do not delete
vr_thread(main)
berhenti#
stop menghentikan motor agar tidak berputar.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Lift the Arm up before moving
    arm_motor.spin(FORWARD)
    wait(1, SECONDS)
    arm_motor.stop()

# VR threads — Do not delete
vr_thread(main)
Mutator#
posisi_tetap#
Posisi motor adalah seberapa jauh motor telah berputar, diukur dalam DEGREES atau TURNSSatu putaran sama dengan 360 derajat. set_position mengubah posisi motor saat ini ke nilai baru.
Sebagai contoh, jika sebuah motor telah berputar hingga 180 derajat, mengatur posisi ke 0 derajat akan mengatur ulang posisi tersebut dari 180 menjadi 0 derajat. Kemudian motor dapat berputar ke posisi berdasarkan nilai baru tersebut.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Nilai posisi yang akan diatur untuk motor. |
|
Opsional. Satuan posisi: |
def main():
    # Make the raised Arm as the new 0 degrees position
    arm_motor.spin_to_position(400, DEGREES)
    arm_motor.set_position(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
atur_kecepatan#
set_velocity memberi tahu motor seberapa cepat harus berputar. Persentase yang lebih tinggi membuat motor berputar lebih cepat dan persentase yang lebih rendah membuat motor berputar lebih lambat.
Setiap proyek dimulai dengan setiap motor berputar pada kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat motor berputar lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat motor berputar lebih lambat, tetapi bisa lebih presisi.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Kecepatan putaran dari 0% hingga 100%. Ini bisa berupa bilangan |
|
Satuan kecepatan: |
def main():
    # Lift the Arm up before moving
    arm_motor.set_velocity(100, PERCENT)
    arm_motor.spin_to_position(400, DEGREES)

# VR threads — Do not delete
vr_thread(main)
waktu habis#
set_timeout mengatur berapa lama motor akan mencoba menyelesaikan suatu gerakan. Jika motor tidak dapat menyelesaikannya dalam waktu tersebut, motor akan berhenti mencoba dan melanjutkan ke baris kode berikutnya. Ini mencegah motor macet pada suatu gerakan.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Jumlah waktu yang dapat dihabiskan motor untuk mencoba menyelesaikan suatu gerakan. Ini bisa berupa bilangan bulat positif |
|
Satuan waktu: |
def main():
    # Lift the Arm up before moving
    arm_motor.set_timeout(1, SECONDS)
    arm_motor.spin_for(FORWARD, 1080, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Pencari#
selesai#
is_done mengembalikan nilai Boolean yang menunjukkan apakah motor telah selesai bergerak. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan motor.
True— Motor sudah selesai bergerak.False— Motor masih bergerak.
Metode ini bekerja bersama dengan metode Gerak berikut yang memiliki parameter wait : spin_for dan spin_to_position.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
sedang berputar#
is_spinning mengembalikan nilai Boolean yang menunjukkan apakah motor berputar atau tidak. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan motor.
True— Motor sedang berputar.False— Motor tidak berputar.
Metode ini bekerja bersama dengan metode Gerak berikut yang memiliki parameter wait : spin_for dan spin_to_position.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
posisi#
Posisi motor adalah seberapa jauh motor telah berputar, diukur dalam DEGREES atau TURNS. Satu putaran sama dengan 360 derajat. position posisi motor saat ini.
Pada awal proyek, posisi motor diatur ke 0 derajat. Jika motor berputar satu putaran penuh ke depan, posisinya akan menjadi 360 derajat atau 1 putaran. Jika motor berputar ke arah lain, posisinya akan negatif.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Unit untuk mengembalikan posisi motor ke: |
kecepatan#
velocity mengembalikan seberapa cepat motor berputar.
Nilai positif berarti motor berputar maju. Nilai negatif berarti motor berputar mundur.
Cara Penggunaan:
Salah satu dari dua objek motor yang tersedia dapat digunakan dengan metode ini, seperti yang ditunjukkan di bawah ini:
motor |
Memerintah |
|---|---|
|
|
|
|
Parameter |
Keterangan |
|---|---|
|
Satuan kecepatan yang akan dikembalikan: |
Visi AI#
Pencari#
ambil_foto#
take_snapshot menyaring data dari frame AI Vision Sensor ke satu tanda tangan tunggal — deskripsi tersimpan tentang sesuatu yang dapat dikenali sensor, seperti elemen permainan di lapangan — dan mengembalikan tuple.
Tuple menyimpan objek yang diurutkan dari yang terbesar hingga terkecil berdasarkan lebar, dimulai dari indeks 0. Properti setiap objek dapat diakses menggunakan indeksnya. Tuple kosong akan dikembalikan jika tidak ada objek yang cocok yang terdeteksi.
Usage:
ai_vision.take_snapshot(signature)
Parameter |
Keterangan |
|---|---|
|
Memfilter dataset agar hanya menyertakan data dengan tanda tangan yang diberikan. Tanda tangan yang tersedia adalah:
|
def main():
    # Lift the Arm to not block the AI Vision Sensor's field of view
    arm_motor.spin_for(FORWARD, 350, DEGREES)
    while True:
        brain.screen.clear_screen()

        # Display the data of the largest detected Game Element
        ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

        if len(ai_objects) is not 0:
            brain.screen.print("Center X: ", ai_objects[0].centerX)
            brain.screen.next_row()

            brain.screen.print("Center Y: ", ai_objects[0].centerY)
            brain.screen.next_row()

        else:
            brain.screen.print("No object detected.")

        wait(0.2, SECONDS)

# VR threads — Do not delete
vr_thread(main)
Properti#
Ada tujuh properti yang disertakan dengan setiap objek yang disimpan dalam tuple setelah take_snapshot digunakan.
Semua nilai properti kecuali .id menjelaskan posisi dan ukuran objek yang terdeteksi dalam tampilan Sensor Visi AI pada saat take_snapshot digunakan. Nilai-nilai ini diukur dalam piksel, berdasarkan resolusi sensor 320 x 240 piksel.
.lebar#
.width mengembalikan lebar objek yang terdeteksi dalam piksel, yang merupakan bilangan bulat antara 1 dan 320.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the width of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].width)

# VR threads — Do not delete
vr_thread(main)
.tinggi#
.height mengembalikan tinggi objek yang terdeteksi dalam piksel, yang merupakan bilangan bulat antara 1 dan 240.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the height of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].height)

# VR threads — Do not delete
vr_thread(main)
.centerX#
.centerX mengembalikan koordinat x dari pusat objek yang terdeteksi dalam piksel, yang merupakan bilangan bulat antara 0 dan 320.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the centerX of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].centerX)

# VR threads — Do not delete
vr_thread(main)
.centerY#
.centerY mengembalikan koordinat y dari pusat objek yang terdeteksi dalam piksel, yang merupakan bilangan bulat antara 0 dan 240.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the centerY of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].centerY)

# VR threads — Do not delete
vr_thread(main)
.originX#
.originX mengembalikan koordinat x dari sudut kiri atas kotak pembatas objek yang terdeteksi dalam piksel, yang merupakan bilangan bulat antara 0 dan 320.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the originX of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].originX)

# VR threads — Do not delete
vr_thread(main)
.asalY#
.originY mengembalikan koordinat y dari sudut kiri atas kotak pembatas objek yang terdeteksi dalam piksel, yang merupakan bilangan bulat antara 0 dan 240.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the originY of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].originY)

# VR threads — Do not delete
vr_thread(main)
.pengenal#
.id mengembalikan ID Klasifikasi AI yang terdeteksi sebagai bilangan bulat.
Klasifikasi AI |
pengenal |
Tanda tangan |
|---|---|---|
MobileGoal |
0 |
|
Cincin Merah |
1 |
|
Cincin Biru |
2 |
|
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display if a Mobile Goal is detected
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:

        if ai_objects[0].id == GameElements.MOBILE_GOAL:
            brain.screen.print("This is a Mobile Goal.")
        else:
            brain.screen.print("This is not a Mobile Goal.")

# VR threads — Do not delete
vr_thread(main)
Menghibur#
Konsol menampilkan teks, angka, dan nilai variabel saat proyek sedang berjalan. Metode konsol juga dapat memindahkan kursor ke baris baru, membersihkan konsol, dan menambahkan variabel atau nilai sensor ke tab Monitor.
Mencetak#
otak.layar.cetak#
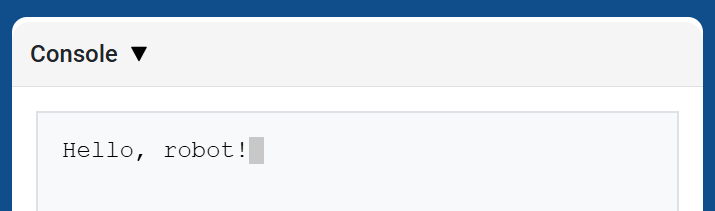
brain.screen.print menampilkan teks, angka, atau nilai variabel di Konsol menggunakan posisi kursor saat ini.
Gunakan brain.screen.next_row ketika Anda ingin nilai yang dicetak berikutnya dimulai pada baris baru.
Usage:
brain.screen.print(value)
Parameter |
Keterangan |
|---|---|
|
Teks, angka, atau nilai variabel yang akan ditampilkan di Konsol. |
def main():
    # Display a message in the Console
    brain.screen.print("Hello, robot!")

# VR threads — Do not delete
vr_thread(main)
otak.layar.baris_berikutnya#
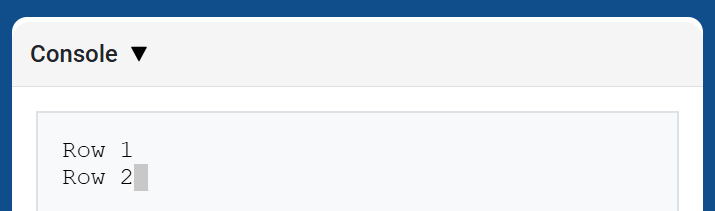
brain.screen.next_row memindahkan kursor ke kolom 1 pada baris berikutnya di Konsol. Nilai berikutnya yang dicetak akan muncul pada baris tersebut.
Usage:
brain.screen.next_row()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Print on two rows
    brain.screen.print("Row 1")
    brain.screen.next_row()
    brain.screen.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
otak.layar.bersihkan_layar#
brain.screen.clear_screen menghapus semua baris dari Konsol dan memindahkan kursor kembali ke Baris 1.
Usage:
brain.screen.clear_screen()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Display text, then clear it after two seconds
    brain.screen.print("This will disappear...")
    wait(2, SECONDS)
    brain.screen.clear_screen()

# VR threads — Do not delete
vr_thread(main)
Monitor#
variabel_monitor#
monitor_variable menambahkan satu atau lebih variabel yang telah ditentukan sebelumnya ke tab Monitor di VEXcode. Ini memungkinkan Anda untuk mengamati perubahan nilai variabel saat proyek sedang berjalan.
Variabel harus bersifat global agar monitor_variable dapat memantaunya dengan sukses. Berikan setiap nama variabel sebagai string.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parameter |
Keterangan |
|---|---|
|
Nama variabel global yang telah ditentukan sebelumnya untuk dipantau, diberikan sebagai string. Untuk memantau lebih dari satu variabel, pisahkan setiap nama variabel dengan koma. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive in a square 3 times
    for loops in range(12):
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
monitor_sensor#
monitor_sensor menambahkan satu atau lebih nilai sensor ke tab Monitor di VEXcode. Ini memungkinkan Anda untuk mengamati perubahan nilai sensor saat proyek sedang berjalan.
Berikan setiap nilai sensor sebagai string.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parameter |
Keterangan |
|---|---|
|
Nilai sensor yang akan dipantau, diberikan sebagai string. Untuk memantau lebih dari satu nilai sensor, pisahkan setiap nilai sensor dengan koma. Pengidentifikasi sensor yang didukung meliputi:
|
def main():
    # Monitor the robot's heading
    monitor_sensor("drivetrain.heading")
    drivetrain.turn_for(RIGHT, 450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Penginderaan#
Optik#
dekat_objek#
is_near_object mengembalikan nilai Boolean yang menunjukkan apakah Sensor Optik mendeteksi objek dalam jangkauan atau tidak.
True– Sensor Optik mendeteksi suatu objek.False– Sensor Optik tidak mendeteksi objek.
Usage:
front_optical.is_near_object()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Display if the Optical Sensor is detecting an object
    brain.screen.print(front_optical.is_near_object())

# VR threads — Do not delete
vr_thread(main)
warna#
color mengembalikan sebuah instance dari kelas Color , berdasarkan nilai hue yang terdeteksi. Ini dapat dibandingkan dengan objek Color yang telah ditentukan sebelumnya untuk membuat pernyataan kondisional.
Warna yang mungkin adalah:
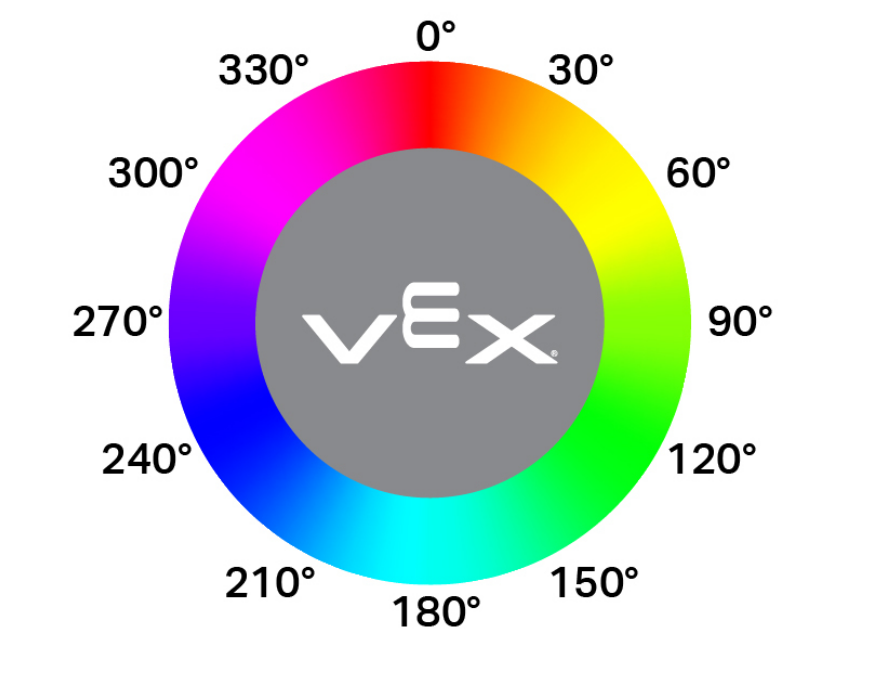
NONERED- Nilai rona antara 340° - 20°GREEN- Nilai rona antara 80° - 140°BLUE- Nilai rona antara 200° - 240°YELLOW- Nilai rona antara 40° - 60°ORANGE- Nilai rona antara 20° - 40°PURPLE- Nilai rona antara 240° - 280°CYAN- Nilai rona antara 140° - 200°
Catatan: Sensor Optik mencari rentang warna yang sesuai dengan warna yang ditentukan. Untuk mendeteksi rentang warna tertentu, lihat hue.
Usage:
front_optical.color()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Display the color of the ring on the Arm
    brain.screen.print(front_optical.color())

# VR threads — Do not delete
vr_thread(main)
kecerahan#
brightness mengembalikan jumlah cahaya yang dipantulkan dari objek sebagai desimal (float) yang mewakili persentase.
Persentase yang lebih tinggi berarti lebih banyak cahaya yang dipantulkan kembali ke Sensor Optik. Persentase yang lebih rendah berarti lebih sedikit cahaya yang dipantulkan kembali.
Usage:
front_optical.brightness()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
warna#
hue mengembalikan nilai hue dari warna yang terdeteksi sebagai desimal (float) dari 0 hingga 359.
Hue adalah cara untuk mendeskripsikan warna menggunakan angka-angka di sekitar roda warna.
Usage:
front_optical.hue()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Display the hue of the ring on the Arm.
    brain.screen.print("Hue: ", optical.hue())

# VR threads — Do not delete
vr_thread(main)
objek_terdeteksi#
object_detected mendaftarkan sebuah fungsi yang akan dipanggil setiap kali Sensor Optik mendeteksi objek baru.
Usage:
front_optical.object_detected(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika Sensor Optik mendeteksi objek baru. |
|
Opsional. Sebuah tuple yang berisi argumen untuk diteruskan ke fungsi callback. Lihat Menggunakan Fungsi dengan Parameter untuk informasi lebih lanjut. |
objek_hilang#
object_lost mendaftarkan sebuah fungsi yang akan dipanggil setiap kali Sensor Optik kehilangan objek yang terdeteksi.
Usage:
front_optical.object_lost(callback, arg)
Parameter |
Keterangan |
|---|---|
|
Sebuah fungsi yang telah didefinisikan sebelumnya yang akan dieksekusi ketika Sensor Optik kehilangan objek yang terdeteksi. |
|
Opsional. Sebuah tuple yang berisi argumen untuk diteruskan ke fungsi callback. Lihat Menggunakan Fungsi dengan Parameter untuk informasi lebih lanjut. |
Rotasi#
posisi_tetap#
set_position mengatur posisi sensor rotasi saat ini ke suatu nilai dalam derajat.
Usage:
pusher_rotation.set_position(position, units)
Parameter |
Keterangan |
|---|---|
posisi |
Posisi untuk mengatur Sensor Rotasi. |
satuan |
Opsional. Satuan posisi: |
sudut#
angle mengembalikan sudut sensor saat ini sebagai nilai float.
Usage:
pusher_rotation.angle(units)
Parameter |
Keterangan |
|---|---|
satuan |
Opsional. Satuan sudut:
|
posisi#
position mengembalikan posisi rotasi total.
Usage:
pusher_rotation.position(units)
Parameter |
Keterangan |
|---|---|
satuan |
Opsional. Satuan posisi:
|
GPS#
posisi x#
x_position mengembalikan koordinat x saat ini dari Sensor GPS (Game Positioning System™) di lapangan.
Usage:
gps.x_position(units)
Parameter |
Keterangan |
|---|---|
satuan |
Satuan nilai offset: |
posisi_y#
y_position mengembalikan koordinat y saat ini dari Sensor GPS (Game Positioning System™) di lapangan.
Usage:
gps.y_position(units)
Parameter |
Keterangan |
|---|---|
satuan |
Satuan nilai offset: |
menuju#
heading mengembalikan arah yang sedang dihadapi robot berdasarkan pembacaan Sensor GPS (Game Positioning System™) dari 0 hingga 359 derajat.
Usage:
gps.heading()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |