
Robotlara Özel Python#
giriiş#
Kahraman robot Axel, iki motor seçeneği, yapay zeka görüş sensörü, optik sensör, dönüş sensörü ve oyun konumlandırma sistemi (GPS) sensörü içeriyor.
V5 24-25 High Stakes Oyun Alanında tüm standart VEXcode VR yöntemleri kullanılabilir.
Aşağıda, robotlara özel olarak geliştirilmiş tüm yöntemlerin listesi bulunmaktadır:
Tahrik Sistemi – Robotu hareket ettirin ve döndürün.
İşlemler
drive— Robotu sonsuza dek ileri veya geri hareket ettirir.drive_for— Robotu belirli bir mesafe boyunca ileri veya geri hareket ettirir.turn— Robotu sonsuza dek sola veya sağa döndürür.turn_for— Robotu belirli sayıda derece sola veya sağa döndürür.turn_to_heading— Robotu -359 ile 359 derece arasında belirli bir yöne doğru çevirir.turn_to_rotation— Robotu belirli bir dönüşe döndürür.stop— Robotun hareketini durdurur.
Değiştiriciler
set_heading— Robotun mevcut yönünü yeni bir yöne değiştirir.set_rotation— Robotun mevcut dönüşünü yeni bir dönüşe değiştirir.set_timeout— Robotun bir hareketi bitirmek için ne kadar süre deneyeceğini ayarlar.set_drive_velocity— Robota ne kadar hızlı süreceğini söyler.set_turn_velocity— Robota ne kadar hızlı döneceğini söyler.
Alıcılar
heading— Robotun mevcut yönünü 0 ile 359,99 derece arasında döndürür.rotation— Robotun mevcut dönüşünü döndürür.is_done— Robotun hareketinin tamamlanıp tamamlanmadığını Boolean değer olarak döndürür.is_moving— Robotun hareket edip etmediğini Boolean değer olarak döndürür.velocity— Robotun ne kadar hızlı sürdüğünü döndürür.
Hareket – Robotun motorlarını hareket ettirin ve takip edin.
İşlemler
spin— Bir motoru sonsuza dek ileri veya geri döndürür.spin_for— Bir motoru belirli bir mesafe boyunca döndürür.spin_to_position— Bir motoru belirli bir konuma döndürür.stop— Bir motorun dönmesini durdurur.
Değiştiriciler
set_position— Motorun mevcut konumunu yeni bir değere değiştirir.set_velocity— Bir motora ne kadar hızlı döneceğini söyler.set_timeout— Bir motorun bir hareketi tamamlamaya çalışacağı süreyi ayarlar.
Alıcılar
is_done— Motorun hareketinin tamamlanıp tamamlanmadığını Boolean değer olarak döndürür.is_spinning— Motorun dönüp dönmediğini Boolean değer olarak döndürür.position— Motorun mevcut konumunu döndürür.velocity— Motorun ne kadar hızlı döndüğünü döndürür.
Yapay Zeka Görüntüleme - Yapay Zeka Görüntüleme Sensörünü kullanarak nesneleri yakalayın ve analiz edin.
Alıcılar
take_snapshot– Belirli bir imza için tespit edilen nesnelerin bir demetini döndürür.
Özellikler
width– Algılanan nesnenin piksel cinsinden genişliği.height– Algılanan nesnenin piksel cinsinden yüksekliği.centerX– Nesnenin merkezinin piksel cinsinden X konumu.centerY– Nesnenin merkezinin piksel cinsinden Y konumu.originX– Nesnenin sol üst köşesinin piksel cinsinden X konumu.originY– Nesnenin sol üst köşesinin piksel cinsinden Y konumu.id– Nesnenin sınıflandırma veya etiket kimliği.
Konsol – Konsola yazdırın ve değerleri izleyin.
Yazdır
brain.screen.print— Konsolda metin, sayı veya değişken değerleri görüntüler.brain.screen.next_row— Konsol imlecini bir sonraki satırın başına taşır.brain.screen.clear_screen— Konsoldaki tüm satırları temizler.
Monitör
monitor_variable— İzleme sekmesine bir veya daha fazla önceden tanımlanmış değişken ekler.monitor_sensor— İzleme sekmesine bir veya daha fazla sensör değeri ekler.
Algılama - Robotun çeşitli sensörlerini kullanın.
Optik
is_near_object– Optik Sensörün menzil içinde bir nesne algılayıp algılamadığını döndürür.color– Optik Sensör tarafından algılanan rengi döndürür.brightness– Nesneden yansıyan ışık miktarını döndürür.hue– Optik Sensör tarafından algılanan tonu döndürür.object_detected– Optik Sensör bir nesne algıladığında çağrılacak bir fonksiyonu kaydeder.object_lost– Optik Sensör bir nesneyi kaybettiğinde çağrılacak bir fonksiyonu kaydeder.
Dönme
set_position– Dönme Sensörünün mevcut konumunu belirli bir değere ayarlar.angle– Sensörün 0 ile 359,99 derece arasındaki mevcut açısını döndürür.position– Toplam dönüş pozisyonunu derece veya tur cinsinden döndürür.
KÜRESEL KONUMLAMA SİSTEMİ
x_position– Sahadaki bir GPS Sensörünün mevcut x koordinatını döndürür.y_position– Sahadaki bir GPS Sensörünün mevcut y koordinatını döndürür.heading– GPS Sensörünün 0 ile 359 derece arasındaki okumalarına göre robotun şu anda baktığı yönü döndürür.
Bu sayfadaki örnekler, varsayılan Oyun Alanı başlangıç konumunu kullanmaktadır.
Aktarma organları#
Tahrik sistemi, VR Robotunun nasıl hareket edeceğini ve döneceğini kontrol eder. Tahrik sistemi ileri veya geri hareket edebilir, sola veya sağa dönebilir, belirli bir yöne dönebilir ve kendi dönüşünü takip edebilir.
Eylemler#
sürmek#
drive robotu sonsuza dek ileri veya geri hareket ettirir. Robot, dönme veya durma gibi başka bir işlem verilene kadar hareket etmeye devam edecektir.
Usage:
drivetrain.drive(direction)
Parametreler |
Tanım |
|---|---|
|
Robotun hareket yönü: |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
sürüş_için#
drive_for komutu, robotu belirli bir mesafe boyunca ileri veya geri hareket ettirir. Proje, bir sonraki kod satırı çalışmadan önce robotun hareketini tamamlamasını bekleyecektir.
Usage:
drivetrain.drive_for(direction, distance, units, wait)
Parametreler |
Tanım |
|---|---|
|
Robotun hareket yönü: |
|
Robotun kat ettiği mesafe. Bu, |
|
İsteğe bağlı. Mesafe birimi: |
|
İsteğe bağlı. |
def main():
    # Drive forward and backward
    drivetrain.drive_for(FORWARD, 200, MM)
    drivetrain.drive_for(REVERSE, 200, MM)

# VR threads — Do not delete
vr_thread(main)
dönüş#
turn robotu sonsuza dek sola veya sağa döndürür. Robot, sürüş veya durma gibi başka bir işlem verilene kadar dönmeye devam edecektir.
Usage:
drivetrain.turn(direction)
Parametreler |
Tanım |
|---|---|
|
Robotun dönüş yönü: |
def main():
    # Turn right and left, then stop
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.turn(LEFT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
sıra_için#
turn_for komutu, robotu belirli bir derece kadar sola veya sağa döndürür. Dönüş, robotun mevcut konumuna göre belirlenir. Proje, bir sonraki kod satırı çalışmadan önce robotun dönüşünün tamamlanmasını bekleyecektir.
Usage:
drivetrain.turn_for(direction, angle, units, wait)
Parametreler |
Tanım |
|---|---|
|
Robotun dönüş yönü: |
|
Robotun döndüğü derece sayısı. Bu |
|
İsteğe bağlı. Döndürme birimi: |
|
İsteğe bağlı. |
def main():
    # Turn the robot right and left
    drivetrain.turn_for(RIGHT, 90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_for(LEFT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
başlığa dön#
Yön, robotun baktığı yönü derece cinsinden ifade eder. turn_to_heading komutu, robotu -359 ile 359 derece arasında belirli bir yöne çevirir. Robot, hedef yöne ulaşmak için en kısa yöne dönecektir.
Robotun başlangıç yönü 0 derecedir.
Proje, bir sonraki kod satırını çalıştırmadan önce robotun dönüş işlemini tamamlamasını bekleyecektir.
Usage:
drivetrain.turn_to_heading(angle, units, wait)
Parametreler |
Tanım |
|---|---|
|
Robotun bakması gereken yön, derece cinsinden. Bu, -359 ile 359 arasında bir tamsayı |
|
İsteğe bağlı. Döndürme birimi: |
|
İsteğe bağlı. |
def main():
    # Turn to face the cardinal directions
    drivetrain.turn_to_heading(90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(180, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(270, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
döndürmeye dön#
turn_to_rotation robotu belirli bir dönüşe döndürür.
Dönme, robotun ne kadar döndüğünü derece cinsinden ölçer. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. Dönme ayrıca set_rotation yöntemi kullanılarak da ayarlanabilir.
Dönme değerleri mutlaktır. Bu, dönüş yönünün robotun mevcut dönüşüne bağlı olduğu anlamına gelir. Sağa dönmek dönmeyi artırır, sola dönmek ise dönmeyi azaltır.
Örneğin, robot 0 dereceden başlarsa ve 720 derece döndürürseniz, iki kez sağa dönecektir. Ardından 360 derece döndürürseniz, 360, 720’den küçük olduğu için bir kez sola dönecektir.
Proje, bir sonraki kod satırını çalıştırmadan önce robotun dönüş işlemini tamamlamasını bekleyecektir.
Usage:
drivetrain.turn_to_rotation(angle, units, wait)
Parametreler |
Tanım |
|---|---|
|
Robotun döneceği dönüş açısı (derece cinsinden). Bu, |
|
İsteğe bağlı. Döndürme birimi: |
|
İsteğe bağlı. |
def main():
    # Turn left, then spin in a circle
    # clockwise and face right
    drivetrain.turn_to_rotation(-90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_rotation(450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
durmak#
stop robotun hareketini durdurur.
Usage:
drivetrain.stop()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutatörler#
başlık belirle#
Yön, robotun baktığı yönü derece cinsinden ifade eder. set_heading komutu, robotun mevcut yönünü yeni bir yön değerine değiştirir.
Örneğin, robot sağa doğru dönmüşse, yönü 0 dereceye ayarlamak, sağa dönük bu pozisyonu yeni 0 derece yapar. Ardından robot, bu yeni yöne göre diğer pozisyonlara dönebilir.
Usage:
drivetrain.set_heading(heading, units)
Parametreler |
Tanım |
|---|---|
|
Robot için ayarlanacak yön değeri, derece cinsinden. Bu, |
|
İsteğe bağlı. Yön birimi: |
def main():
    # Face the new 0 degrees
    drivetrain.set_heading(90, DEGREES)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
döndürmeyi ayarla#
Dönme, robotun ne kadar döndüğünü derece cinsinden ölçer. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. set_rotation komutu, robotun mevcut dönme değerini yeni bir değere değiştirir.
Örneğin, robot sağa doğru iki tam tur atmışsa, dönüş değeri 720 derece olacaktır. Dönüşü 0 dereceye ayarlamak, bu dönüş değerini 720’den 0 dereceye sıfırlayacaktır. Ardından robot, bu yeni değere göre dönüş yapabilir.
Usage:
drivetrain.set_rotation(rotation, units)
Parametreler |
Tanım |
|---|---|
|
Robot için ayarlanacak dönüş değeri, derece cinsinden. Bu, |
|
İsteğe bağlı. Döndürme birimi: |
def main():
    # Spin counterclockwise two times
    drivetrain.set_rotation(720, DEGREES)
    drivetrain.turn_to_rotation(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
zaman aşımını ayarla#
set_timeout , robotun bir hareketi tamamlamak için ne kadar süre deneyeceğini belirler. Robot bu süre içinde hareketi tamamlayamazsa, denemeyi bırakır ve bir sonraki kod satırına geçer. Bu, robotun bir harekette takılıp kalmasını önler.
Usage:
drivetrain.set_timeout(value, units)
Parametreler |
Tanım |
|---|---|
|
Robotun bir hareketi tamamlamak için deneyebileceği süre. Bu, pozitif bir tamsayı |
|
Zaman birimi: |
def main():
    # Turn right after driving forward
    drivetrain.set_timeout(1, SECONDS)
    drivetrain.drive_for(FORWARD, 25, INCHES)
    drivetrain.turn_for(RIGHT, 90)

# VR threads — Do not delete
vr_thread(main)
sürüş hızını ayarla#
set_drive_velocity komutu robota ne kadar hızlı gideceğini söyler. Daha yüksek bir yüzde robotun daha hızlı, daha düşük bir yüzde ise daha yavaş gitmesini sağlar.
Her proje, robotun varsayılan olarak %50 hızda hareket etmesiyle başlar.
Not: Daha yüksek hız, robotun daha hızlı hareket etmesini sağlar, ancak hassasiyeti azalabilir. Daha düşük hız ise robotun daha yavaş hareket etmesini sağlar, ancak hassasiyeti artabilir.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parametreler |
Tanım |
|---|---|
|
Sürüş hızı %0 ile %100 arasında değişir. Bu değer |
|
İsteğe bağlı. Hız birimi: |
def main():
    # Drive forward at different velocities
    # Default velocity
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive slower
    drivetrain.set_drive_velocity(20, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive faster
    drivetrain.set_drive_velocity(100, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
dönüş hızını ayarla#
set_turn_velocity komutu robota ne kadar hızlı döneceğini söyler. Daha yüksek bir yüzde robotun daha hızlı dönmesini, daha düşük bir yüzde ise robotun daha yavaş dönmesini sağlar.
Her proje, robotun varsayılan olarak %50 hızda dönmesiyle başlar.
Not: Daha yüksek hız, robotun daha hızlı dönmesini sağlar, ancak hassasiyeti azalabilir. Daha düşük hız ise robotun daha yavaş dönmesini sağlar, ancak hassasiyeti artabilir.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parametreler |
Tanım |
|---|---|
|
The velocity to turn with from 0% to 100%. This can be an |
|
İsteğe bağlı. Hız birimi: |
def main():
    # Turn at different velocities
    # Default velocity
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn slower
    drivetrain.set_turn_velocity(20, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn faster
    drivetrain.set_turn_velocity(100, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Getters#
başlık#
Yön, robotun baktığı yönü derece cinsinden ifade eder. heading komutu, robotun mevcut yönünü 0 ile 359,99 derece arasında döndürür.
Robotun başlangıç yönü 0 derecedir.
Usage:
drivetrain.heading(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Yön birimi: |
def main():
    # Display the heading after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Heading: ")
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
rotasyon#
Dönme, robotun ne kadar döndüğünü derece cinsinden ölçer. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. rotation komutu robotun mevcut dönme değerini döndürür.
Sağa dönmek dönüş açısını artırır, sola dönmek ise azaltır. Örneğin, sağa iki tam tur dönmek 720 derecelik bir dönüş sağlar.
Usage:
drivetrain.rotation(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Döndürme birimi: |
def main():
    # Display the rotation after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Rotation: ")
    brain.screen.print(drivetrain.rotation(DEGREES))

# VR threads — Do not delete
vr_thread(main)
tamamlandı#
is_done , robotun hareketinin tamamlanıp tamamlanmadığını Boolean bir değer olarak döndürür. Bu, robotun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
True— Robot hareket etmeyi bitirdi.False— Robot hala hareket halinde.
Bu yöntem, wait parametresine sahip aşağıdaki Aktarma Organı yöntemleriyle birlikte çalışır: drive_for, turn_for, turn_to_heading ve turn_to_rotation.
Usage:
drivetrain.is_done()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
hareket ediyor#
is_moving , robotun hareket edip etmediğini Boolean bir değer olarak döndürür. Bu, robotun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
True— Robot hareket ediyor.False— Robot hareket etmiyor.
Usage:
drivetrain.is_moving()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
hız#
velocity , robotun ne kadar hızlı sürdüğünü -100% ile 100% arasında bir yüzde olarak döndürür.
Usage:
drivetrain.velocity(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Hız birimi: |
Örnek
def main():
    # Display the velocity after driving
    drivetrain.drive_for(FORWARD, 150, MM)
    brain.screen.print("Velocity: ")
    brain.screen.print(drivetrain.velocity(PERCENT))
Hareket#
Axel, halkaların kazıkların yakınına yerleştirilebilmesi için kolu kaldırıp indirmek üzere kol motorunu kullanır. İtici motor ise halkaları koldan iterek kazıkların üzerine yerleştirmek için iticiyi kol boyunca aşağı doğru hareket ettirir.
Her motorun kendine özgü bir yön davranışı vardır. Yön açıklamaları, her yönün Axel üzerindeki o motoru nasıl hareket ettirdiğini açıklar.
Eylemler#
döndürmek#
spin bir motoru sonsuza kadar ileri veya geri yönde döndürür. Motor, farklı bir yönde döndürme veya durdurma gibi başka bir işlem verilene kadar dönmeye devam edecektir.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Motorun dönüş yönü:
|
def main():
    # Lift the Arm up before moving
    arm_motor.spin(FORWARD)
    wait(1, SECONDS)
    arm_motor.stop()

# VR threads — Do not delete
vr_thread(main)
spin_for#
spin_for komutu, bir motoru belirli bir mesafe boyunca döndürür. Dönme, motorun mevcut konumuna göre belirlenir. Proje, bir sonraki kod satırı çalışmadan önce motorun dönmesi bitene kadar bekleyecektir.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Motorun dönüş yönü:
|
|
Motorun dönüş mesafesi. |
|
İsteğe bağlı. Mesafe birimi: |
|
İsteğe bağlı.
|
def main():
    # Lift the Arm up before moving
    arm_motor.spin_for(FORWARD, 400, DEGREES)

# VR threads — Do not delete
vr_thread(main)
spin_to_position#
spin_to_position , bir motoru belirli bir konuma döndürür.
Bir motorun konumu, DEGREES veya TURNScinsinden ölçülen, ne kadar döndüğünü gösterir. Bir tur 360 dereceye eşittir. Bir projenin başlangıcında, motor konumu 0 dereceye ayarlanır. Motor konumu ayrıca set_position yöntemi kullanılarak da ayarlanabilir.
Pozisyon değerleri mutlaktır. Bu, dönüş yönünün motorun mevcut konumuna bağlı olduğu anlamına gelir.
Örneğin, motor 0 dereceden başlayıp 720 dereceye kadar dönerse, iki tur ileri dönecektir. Daha sonra 360 dereceye kadar dönerse, 360, 720’den küçük olduğu için bir tur geri dönecektir.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Motorun döneceği pozisyon değeri. |
|
İsteğe bağlı. Konum birimi: |
|
İsteğe bağlı.
|
def main():
    # Lift the Arm up before moving
    arm_motor.spin_to_position(400, DEGREES)

# VR threads — Do not delete
vr_thread(main)
durmak#
stop durdurur, motorun dönmesini durdurur.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Lift the Arm up before moving
    arm_motor.spin(FORWARD)
    wait(1, SECONDS)
    arm_motor.stop()

# VR threads — Do not delete
vr_thread(main)
Mutatörler#
konum belirle#
Bir motorun konumu, DEGREES veya TURNSile ölçülen, ne kadar döndüğünü gösterir. Bir tur 360 dereceye eşittir. set_position , motorun mevcut konumunu yeni bir değere değiştirir.
Örneğin, bir motor 180 derece döndüyse, pozisyonu 0 dereceye ayarlamak, bu pozisyonu 180 dereceden 0 dereceye sıfırlar. Ardından motor, bu yeni değere göre pozisyonlara dönebilir.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Motor için ayarlanacak konum değeri. |
|
İsteğe bağlı. Konum birimi: |
def main():
    # Make the raised Arm as the new 0 degrees position
    arm_motor.spin_to_position(400, DEGREES)
    arm_motor.set_position(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
hızı ayarla#
set_velocity komutu, bir motora ne kadar hızlı döneceğini söyler. Daha yüksek bir yüzde, motorun daha hızlı dönmesini, daha düşük bir yüzde ise daha yavaş dönmesini sağlar.
Her proje, varsayılan olarak her motorun %50 hızda dönmesiyle başlar.
Not: Daha yüksek hız, motorun daha hızlı dönmesini sağlar ancak hassasiyeti azaltabilir. Daha düşük hız ise motorun daha yavaş dönmesini sağlar ancak hassasiyeti artırabilir.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Dönme hızı %0 ile %100 arasında değişir. Bu, |
|
Hız birimi: % |
def main():
    # Lift the Arm up before moving
    arm_motor.set_velocity(100, PERCENT)
    arm_motor.spin_to_position(400, DEGREES)

# VR threads — Do not delete
vr_thread(main)
zaman aşımını ayarla#
set_timeout parametresi, bir motorun bir hareketi tamamlamak için ne kadar süre deneyeceğini belirler. Motor bu süre içinde hareketi tamamlayamazsa, denemeyi bırakır ve bir sonraki kod satırına geçer. Bu, motorun bir harekette takılı kalmasını önler.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Motorun bir hareketi tamamlamaya çalışabileceği süre. Bu, pozitif bir tamsayı |
|
Zaman birimi: |
def main():
    # Lift the Arm up before moving
    arm_motor.set_timeout(1, SECONDS)
    arm_motor.spin_for(FORWARD, 1080, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Getters#
tamamlandı#
is_done , motorun hareketinin tamamlanıp tamamlanmadığını Boolean bir değer olarak döndürür. Bu, motorun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
True— Motor hareket etmeyi bitirdi.False— Motor hala hareket halinde.
Bu yöntem, wait parametresine sahip aşağıdaki Hareket yöntemleriyle birlikte çalışır: spin_for ve spin_to_position.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
dönüyor#
is_spinning , motorun dönüp dönmediğini Boolean değer olarak döndürür. Bu, motorun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
True— Motor dönüyor.False— Motor dönmüyor.
Bu yöntem, wait parametresine sahip aşağıdaki Hareket yöntemleriyle birlikte çalışır: spin_for ve spin_to_position.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
konum#
Bir motorun konumu, DEGREES veya TURNSile ölçülen, ne kadar döndüğünü gösterir. Bir tur 360 dereceye eşittir. position motorun mevcut konumunu döndürür.
Projenin başlangıcında motorun konumu 0 dereceye ayarlanır. Motor bir tam tur ileri dönerse, konum 360 derece veya 1 tur olur. Motor ters yöne dönerse, konum negatif olur.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Motor pozisyonunu döndürmek için kullanılan ünite: |
hız#
velocity , motorun ne kadar hızlı döndüğünü gösterir.
Pozitif bir değer, motorun ileri yönde döndüğünü gösterir. Negatif bir değer ise motorun ters yönde döndüğünü gösterir.
Kullanım:
Bu yöntemle, aşağıda gösterildiği gibi, mevcut iki motor nesnesinden biri kullanılabilir:
motor |
Emretmek |
|---|---|
|
|
|
|
Parametreler |
Tanım |
|---|---|
|
Döndürülecek hız birimi: % |
Yapay Zeka Vizyonu#
Getters#
fotoğraf çek#
take_snapshot , yapay zeka görme sensörü çerçevesindeki verileri tek bir imzaya (sensörün tanıyabileceği bir şeyin, örneğin sahadaki bir oyun öğesinin, kaydedilmiş bir açıklaması) filtreler ve bir demet döndürür.
Bu demet, 0 indeksinden başlayarak genişliğe göre en büyükten en küçüğe doğru sıralanmış nesneleri saklar. Her nesnenin özelliklerine indeksi kullanılarak erişilebilir. Eşleşen nesne bulunmazsa boş bir demet döndürülür.
Usage:
ai_vision.take_snapshot(signature)
Parametreler |
Tanım |
|---|---|
|
Veri kümesini yalnızca belirtilen imzaya ait verileri içerecek şekilde filtreler. Mevcut imzalar şunlardır:
|
def main():
    # Lift the Arm to not block the AI Vision Sensor's field of view
    arm_motor.spin_for(FORWARD, 350, DEGREES)
    while True:
        brain.screen.clear_screen()

        # Display the data of the largest detected Game Element
        ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

        if len(ai_objects) is not 0:
            brain.screen.print("Center X: ", ai_objects[0].centerX)
            brain.screen.next_row()

            brain.screen.print("Center Y: ", ai_objects[0].centerY)
            brain.screen.next_row()

        else:
            brain.screen.print("No object detected.")

        wait(0.2, SECONDS)

# VR threads — Do not delete
vr_thread(main)
Özellikler#
take_snapshot kullanıldıktan sonra bir demette saklanan her nesneyle birlikte yedi özellik dahil edilir.
.id hariç tüm özellik değerleri, take_snapshot kullanıldığı anda AI Vision Sensor’un görüş alanındaki algılanan nesnenin konumunu ve boyutunu tanımlar. Bu değerler, sensörün 320 x 240 piksel çözünürlüğüne bağlı olarak piksel cinsinden ölçülür.
.Genişlik#
.width algılanan nesnenin piksel cinsinden genişliğini döndürür; bu, 1 ile 320 arasında bir tam sayıdır.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the width of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].width)

# VR threads — Do not delete
vr_thread(main)
.yükseklik#
.height fonksiyonu, tespit edilen nesnenin piksel cinsinden yüksekliğini döndürür; bu değer 1 ile 240 arasında bir tamsayıdır.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the height of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].height)

# VR threads — Do not delete
vr_thread(main)
.centerX#
.centerX tespit edilen nesnenin merkezinin x koordinatını piksel cinsinden döndürür; bu, 0 ile 320 arasında bir tam sayıdır.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the centerX of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].centerX)

# VR threads — Do not delete
vr_thread(main)
.centerY#
.centerY fonksiyonu, tespit edilen nesnenin merkezinin y koordinatını piksel cinsinden döndürür; bu değer 0 ile 240 arasında bir tamsayıdır.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the centerY of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].centerY)

# VR threads — Do not delete
vr_thread(main)
.originX#
.originX tespit edilen nesnenin sınırlayıcı kutusunun sol üst köşesinin x koordinatını piksel cinsinden döndürür; bu, 0 ile 320 arasında bir tam sayıdır.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the originX of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].originX)

# VR threads — Do not delete
vr_thread(main)
.orijinY#
.originY tespit edilen nesnenin sınırlayıcı kutusunun sol üst köşesinin y koordinatını piksel cinsinden döndürür; bu, 0 ile 240 arasında bir tam sayıdır.
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display the originY of the largest Game Element
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:
        brain.screen.print(ai_objects[0].originY)

# VR threads — Do not delete
vr_thread(main)
.İD#
.id tespit edilen yapay zeka sınıflandırmasının kimliğini tam sayı olarak döndürür.
Yapay Zeka Sınıflandırması |
İD |
İmza |
|---|---|---|
MobilHedef |
0 |
|
KırmızıRing |
1 |
|
MaviRing |
2 |
|
def main():
    # Lift the Arm to not block the AI Vision Sensor's view
    arm_motor.spin_for(FORWARD, 350, DEGREES)

    # Display if a Mobile Goal is detected
    ai_objects = ai_vision.take_snapshot(AiVision.ALL_AIOBJS)

    if len(ai_objects) is not 0:

        if ai_objects[0].id == GameElements.MOBILE_GOAL:
            brain.screen.print("This is a Mobile Goal.")
        else:
            brain.screen.print("This is not a Mobile Goal.")

# VR threads — Do not delete
vr_thread(main)
Konsol#
Konsol, bir proje çalışırken metin, sayılar ve değişken değerlerini görüntüler. Konsol yöntemleri ayrıca imleci yeni bir satıra taşıyabilir, konsolu temizleyebilir ve İzleme sekmesine değişkenler veya sensör değerleri ekleyebilir.
Yazdır#
beyin.ekran.baskı#
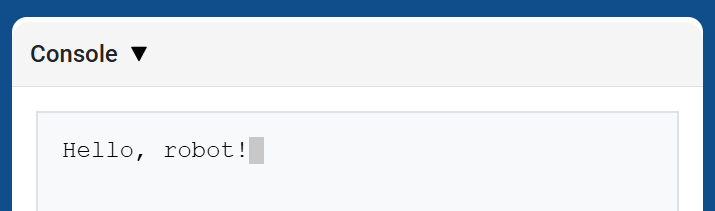
brain.screen.print , geçerli imleç konumunu kullanarak Konsolda metin, sayı veya değişken değerleri görüntüler.
Sonraki yazdırılan değerin yeni bir satırda başlamasını istediğinizde brain.screen.next_row kullanın.
Usage:
brain.screen.print(value)
Parametreler |
Tanım |
|---|---|
|
Konsolda görüntülenecek metin, sayı veya değişken değeri. |
def main():
    # Display a message in the Console
    brain.screen.print("Hello, robot!")

# VR threads — Do not delete
vr_thread(main)
beyin.ekran.sonraki_satır#
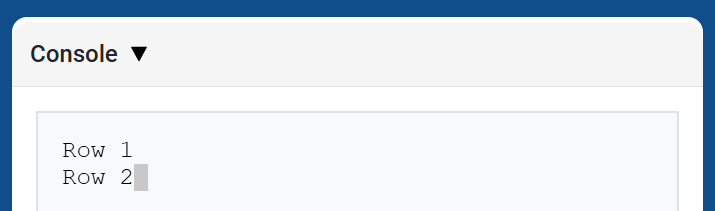
brain.screen.next_row komutu, imleci Konsol’daki bir sonraki satırın 1. sütununa taşır. Yazdırılacak bir sonraki değer o satırda görünecektir.
Usage:
brain.screen.next_row()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Print on two rows
    brain.screen.print("Row 1")
    brain.screen.next_row()
    brain.screen.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
beyin.ekran.ekranı temizle#
brain.screen.clear_screen Konsoldaki tüm satırları temizler ve imleci 1. satıra geri taşır.
Usage:
brain.screen.clear_screen()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Display text, then clear it after two seconds
    brain.screen.print("This will disappear...")
    wait(2, SECONDS)
    brain.screen.clear_screen()

# VR threads — Do not delete
vr_thread(main)
Monitör#
monitör_değişkeni#
monitor_variable komutu, VEXcode’daki İzleme sekmesine bir veya daha fazla önceden tanımlanmış değişken ekler. Bu sayede, bir proje çalışırken bir değişkenin değerinin değişimini izleyebilirsiniz.
Değişkenlerin başarılı monitor_variable izlenebilmesi için global olmaları gerekir. Her değişken adını bir dize olarak belirtin.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parametreler |
Tanım |
|---|---|
|
İzlenecek önceden tanımlanmış global bir değişkenin adı, bir dize olarak verilmelidir. Birden fazla değişkeni izlemek için, her değişken adını virgülle ayırın. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive in a square 3 times
    for loops in range(12):
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
monitör_sensörü#
monitor_sensor komutu, VEXcode’daki İzleme sekmesine bir veya daha fazla sensör değeri ekler. Bu sayede proje çalışırken sensör değerlerindeki değişiklikleri izleyebilirsiniz.
Her bir sensör değerini bir dize olarak girin.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parametreler |
Tanım |
|---|---|
|
The sensor value to monitor, given as a string. To monitor more than one sensor value, separate each sensor value with a comma. Supported sensor identifiers include:
|
def main():
    # Monitor the robot's heading
    monitor_sensor("drivetrain.heading")
    drivetrain.turn_for(RIGHT, 450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Algılama#
Optik#
nesneye yakın#
is_near_object , Optik Sensörün menzil içinde bir nesne algılayıp algılamadığını gösteren bir Boolean değer döndürür.
True– Optik Sensör bir nesneyi algılıyor.False– Optik sensör bir nesne algılamıyor.
Usage:
front_optical.is_near_object()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Display if the Optical Sensor is detecting an object
    brain.screen.print(front_optical.is_near_object())

# VR threads — Do not delete
vr_thread(main)
renk#
color , algılanan ton değerine bağlı olarak Color sınıfının bir örneğini döndürür. Bunlar, koşullu ifadeler oluşturmak için önceden tanımlanmış Color nesneleriyle karşılaştırılabilir.
Olası renkler şunlardır:
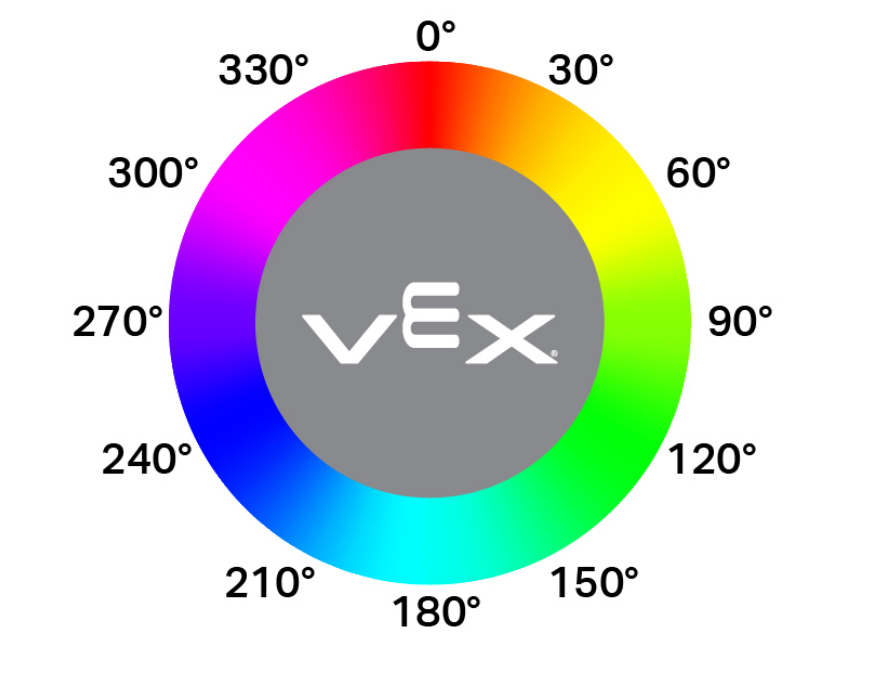
NONERED- 340° - 20° arasında bir renk tonu değeriGREEN- 80° - 140° arasında bir renk tonu değeriBLUE- 200° - 240° arasında bir renk tonu değeriYELLOW- 40° - 60° arasında bir renk tonu değeriORANGE- 20° - 40° arasında bir renk tonu değeriPURPLE- 240° - 280° arasında bir renk tonu değeriCYAN- 140° - 200° arasında bir renk tonu değeri
Not: Optik Sensör, belirtilen renkle eşleşen ton aralıklarını arıyor. Belirli ton aralıklarını algılamak için hue bölümüne bakın.
Usage:
front_optical.color()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Display the color of the ring on the Arm
    brain.screen.print(front_optical.color())

# VR threads — Do not delete
vr_thread(main)
parlaklık#
brightness nesneden yansıyan ışık miktarını yüzde olarak temsil eden ondalık sayı (float) olarak döndürür.
Yüzde oranının yüksek olması, optik sensöre daha fazla ışığın geri yansıdığı anlamına gelir. Yüzde oranının düşük olması ise daha az ışığın geri yansıdığı anlamına gelir.
Usage:
front_optical.brightness()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
renk tonu#
hue algılanan rengin ton değerini 0 ile 359 arasında ondalık sayı (float) olarak döndürür.
Renk tonu, renk çemberi üzerindeki sayılar kullanılarak rengi tanımlamanın bir yoludur.
Usage:
front_optical.hue()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Display the hue of the ring on the Arm.
    brain.screen.print("Hue: ", optical.hue())

# VR threads — Do not delete
vr_thread(main)
nesne_tespit edildi#
object_detected , Optik Sensör yeni bir nesne algıladığında çağrılacak bir fonksiyonu kaydeder.
Usage:
front_optical.object_detected(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Optik Sensör yeni bir nesne algıladığında yürütülen, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir tuple. Daha fazla bilgi için Parametreli Fonksiyonları Kullanma bölümüne bakın. |
nesne_kayboldu#
object_lost , Optik Sensör algılanan bir nesneyi kaybettiğinde çağrılacak bir fonksiyonu kaydeder.
Usage:
front_optical.object_lost(callback, arg)
Parametreler |
Tanım |
|---|---|
|
Optik Sensör algılanan nesneyi kaybettiğinde yürütülen, önceden tanımlanmış bir fonksiyon. |
|
İsteğe bağlı. Geri çağrı fonksiyonuna iletilecek argümanları içeren bir tuple. Daha fazla bilgi için Parametreli Fonksiyonları Kullanma bölümüne bakın. |
Dönme#
konum belirle#
set_position , Dönme Sensörünün mevcut konumunu derece cinsinden bir değere ayarlar.
Usage:
pusher_rotation.set_position(position, units)
Parametreler |
Tanım |
|---|---|
konum |
Dönme sensörünün ayarlanacağı konum. |
birimler |
İsteğe bağlı. Konum birimi: |
açı#
angle sensörün mevcut açısını ondalık sayı olarak döndürür.
Usage:
pusher_rotation.angle(units)
Parametreler |
Tanım |
|---|---|
birimler |
İsteğe bağlı. Açı birimi:
|
konum#
position toplam dönme pozisyonunu döndürür.
Usage:
pusher_rotation.position(units)
Parametreler |
Tanım |
|---|---|
birimler |
İsteğe bağlı. Konum birimi:
|
Küresel Konumlama Sistemi#
x_konumu#
x_position , sahadaki bir GPS (Oyun Konumlandırma Sistemi™) Sensörünün mevcut x koordinatını döndürür.
Usage:
gps.x_position(units)
Parametreler |
Tanım |
|---|---|
birimler |
Ofset değerinin birimi: |
y_konumu#
y_position , sahadaki bir GPS (Oyun Konumlandırma Sistemi™) Sensörünün mevcut y koordinatını döndürür.
Usage:
gps.y_position(units)
Parametreler |
Tanım |
|---|---|
birimler |
Ofset değerinin birimi: |
başlık#
heading GPS (Oyun Konumlandırma Sistemi™) Sensörünün 0 ile 359 derece arasındaki okumalarına dayanarak robotun şu anda baktığı yönü döndürür.
Usage:
gps.heading()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |