
モーター393#
導入#
モーター393は、VEXモーターコントローラー29(MC29)を介して制御されるDCモーターです。MC29はモーター393を3線式ブレインポートに接続し、モーターに送られる電力量を制御します。
モーター393は正転・逆転が可能で、停止させることもできます。スマートモーターとは異なり、モーター393は位置、速度、電流、出力、トルク、効率、温度を報告しません。
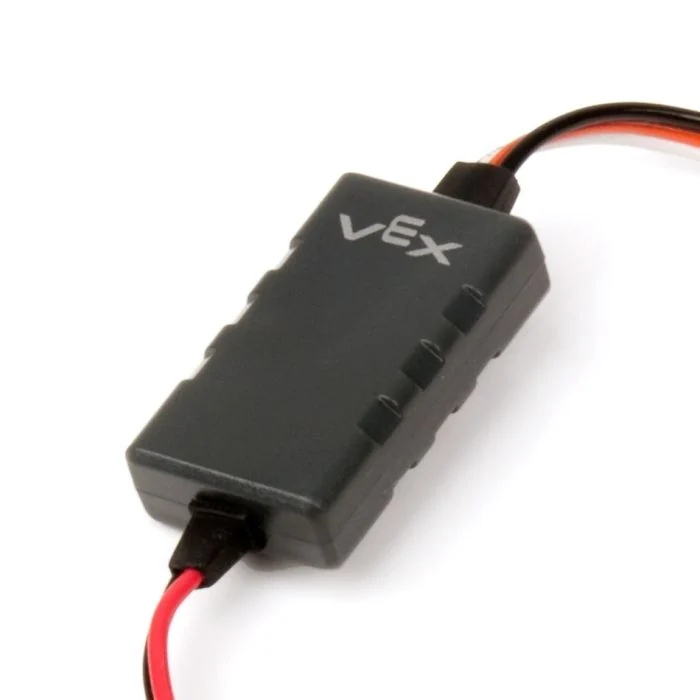
デフォルトでは、正回転はモーター393を反時計回りに回転させ、逆回転は時計回りに回転させます。回転方向の選択は、デバイスウィンドウでモーターがどのように構成されているかによって変更される場合があります。
以下は、入手可能なモーター393ブロックの一覧です。
動作 — モーター393を停止して回転させます。
spin Motor 393 — モーター 393 を正または逆方向に永久に回転させます。
モーター393を停止 — モーター393の回転を停止します。
設定 — モーター393の設定を調整します。
モーター393の速度を設定 — モーター393に回転速度を指示します。
スピンモーター393#
スピンモーター393スタックブロックは、モーター393を正転または逆転させ、永久に回転させます。モーター393は、別の方向に回転させたり、停止させたりといった別の動作が与えられるまで回転し続けます。
[Motor393A v] を [前進 v] へ回転
パラメータ |
説明 |
|---|---|
デバイス |
モーター393を回転させます。デバイスウィンドウで設定されているモーター393デバイスから選択してください。 |
方向 |
モーター393の回転方向。デフォルトでは、正転と逆転の2種類から選択できます。回転方向はモーターの構成によって変更される場合があります。 |
例
開始したとき
[Spin the Motor 393 forward, then stop.]
[Motor393A v] を [前進 v] へ回転
(1) 秒待つ
[Motor393A v] を停止
モーター393を停止#
モーター393停止スタックブロックは、選択されたモーター393の回転を停止します。
[Motor393A v] を停止
パラメータ |
説明 |
|---|---|
デバイス |
モーター393を停止します。デバイスウィンドウで設定されているモーター393デバイスから選択してください。 |
例
開始したとき
[Spin the Motor 393 for 1 second, then stop.]
[Motor393A v] を [前進 v] へ回転
(1) 秒待つ
[Motor393A v] を停止
モーター393の速度を設定します#
set Motor 393 velocityスタックブロックは、Motor 393の回転速度を指定します。パーセンテージが高いほどMotor 393は速く回転し、パーセンテージが低いほどMotor 393は遅く回転します。
すべてのプロジェクトは、各モーター393がデフォルトで50%の速度で回転する状態から始まります。
注: 回転速度を速くするとモーター393は速く回転しますが、精度が低下する可能性があります。回転速度を遅くするとモーター393はゆっくり回転しますが、精度が向上します。
[Motor393A v] の速度を [50] [% v] に設定
パラメータ |
説明 |
|---|---|
デバイス |
速度を設定するモーター393。デバイスウィンドウで設定されているモーター393デバイスから選択してください。 |
速度 |
モーター393の回転速度。パーセントは0%から100%までの整数で表されます。 |
ユニット |
速度の単位:%。 |
例
開始したとき
[Spin the Motor 393 at full speed.]
[Motor393A v] の速度を [100] [% v] に設定
[Motor393A v] を [前進 v] へ回転
(1) 秒待つ
[Motor393A v] を停止