
サーボモーター#
導入#
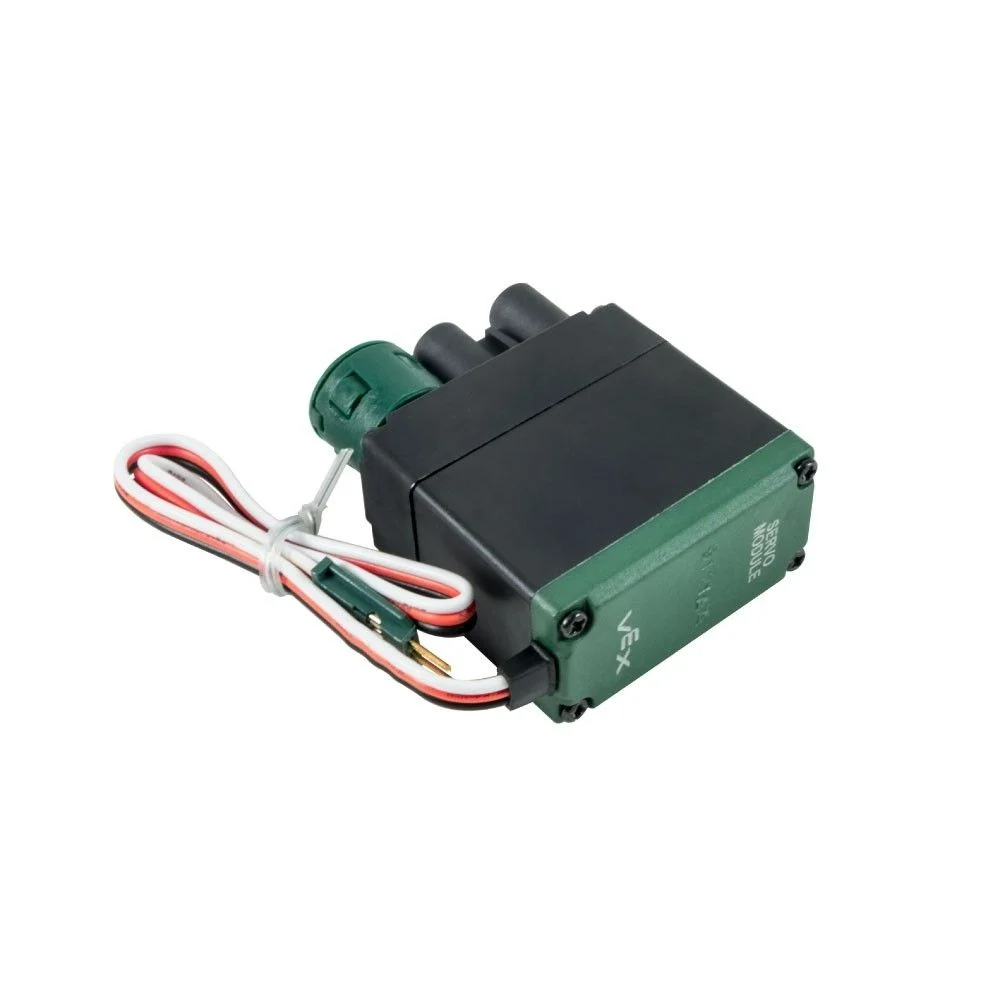
VEX 3線式サーボモーターは、V5ブレインからの制御信号に基づいて特定の位置に回転する3線式デバイスです。
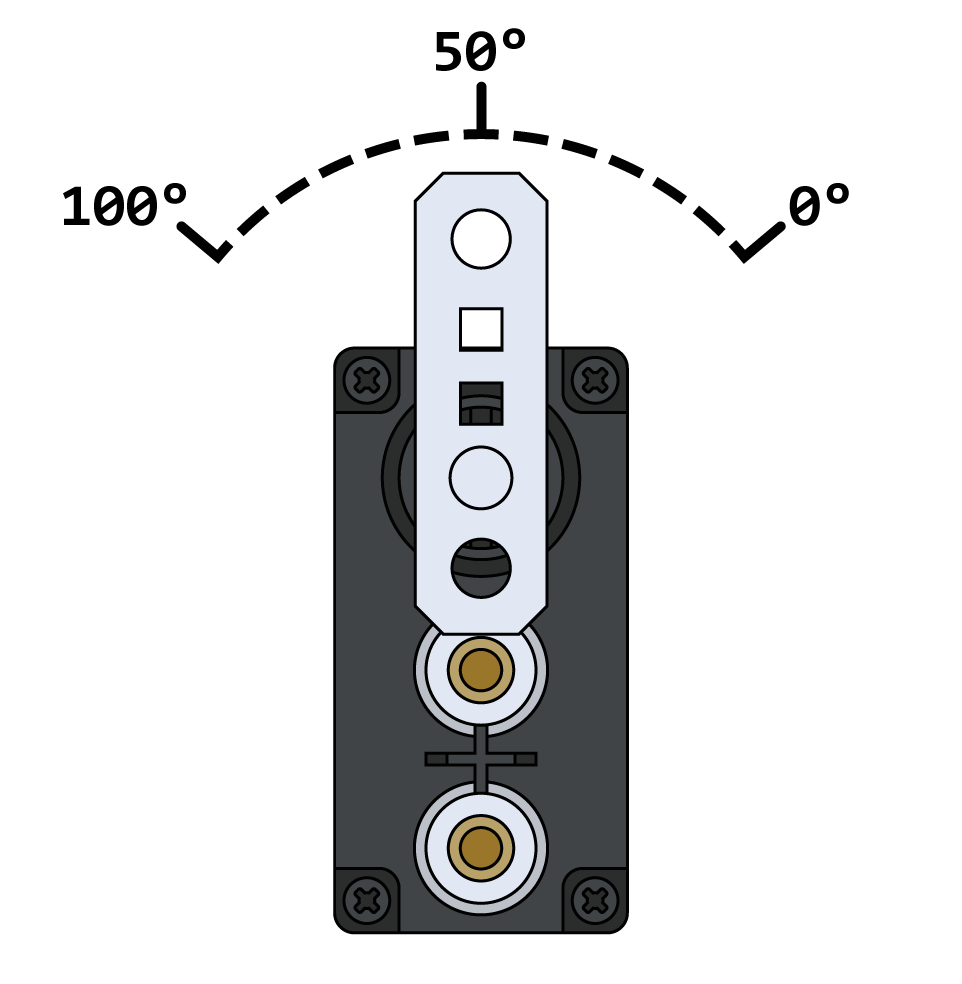
サーボモーターは、0度から100度までの位置に移動し、その位置を保持します。スマートモーターとは異なり、サーボモーターは連続回転ではなく、位置制御に使用されます。
以下は、利用可能なサーボモーターブロックの一覧です。
動作 — サーボモーターを所定の位置に移動させる。
サーボを所定の位置に回転 – サーボモーターを0~100度の間の指定された位置に移動させます。
サーボを回転させて位置を合わせる#
サーボモーターを所定の位置に回転させるスタックブロックは、サーボモーターを0度から100度の間の指定された位置に移動させます。サーボモーターはその位置を保持し、次の位置が指定されるまでその位置に移動します。
注記: サーボモーターは、動作を開始する前に、自動的に50度の位置にセンタリングします。
[ServoA v] を [50] 度の位置に回転させる
パラメータ |
説明 |
|---|---|
デバイス |
動かすサーボモーター。デバイスウィンドウで設定されているサーボモーターから選択してください。 |
位置 |
サーボモーターを移動させる位置(0~100度)。整数で指定します。 |
例
開始したとき
[Move the Servo Motor to three different positions.]
[ServoA v] を [0] 度の位置に回転させる
(1) 秒待つ
[ServoA v] を [50] 度の位置に回転させる
(1) 秒待つ
[ServoA v] を [100] 度の位置に回転させる