Roboto konstrukcijos konfigūravimas#
Configuring Your Robot Build
Šiame vadove parodysime, kaip pasirinkti iš anksto paruoštą roboto konstrukciją programoje „VEXcode GO“. Pabaigoje jūsų įrenginiai bus automatiškai sukonfigūruoti ir paruošti programavimui.
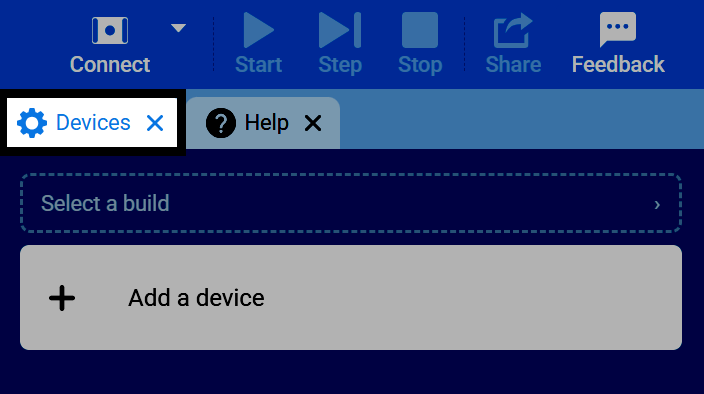
Pasirinkite skirtuką Įrenginiai.
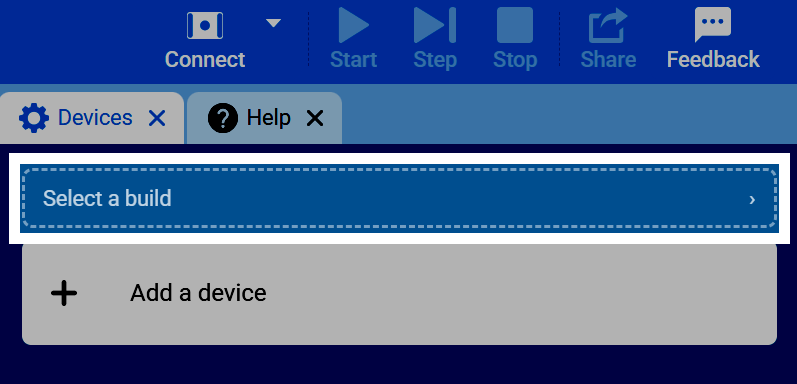
Pasirinkite Pasirinkti versiją.
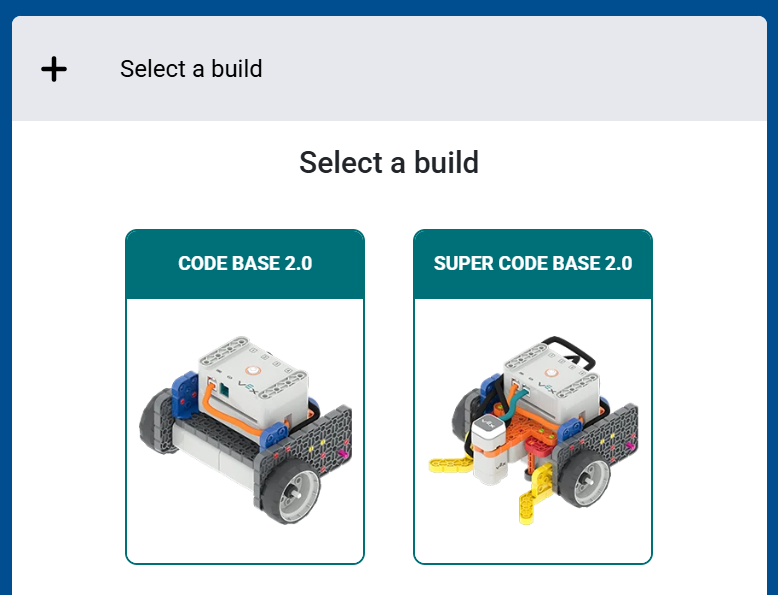
Pasirinkite naudojamo roboto versiją, pvz., Code Base 2.0 arba Super Code Base 2.0.
„VEXcode“ parodys visus įrenginius, naudotus kuriant programą, ir prie kurių prievadų jie prijungti. Pasirinkite Atlikta, kad pridėtumėte šią konfigūraciją prie savo projekto.
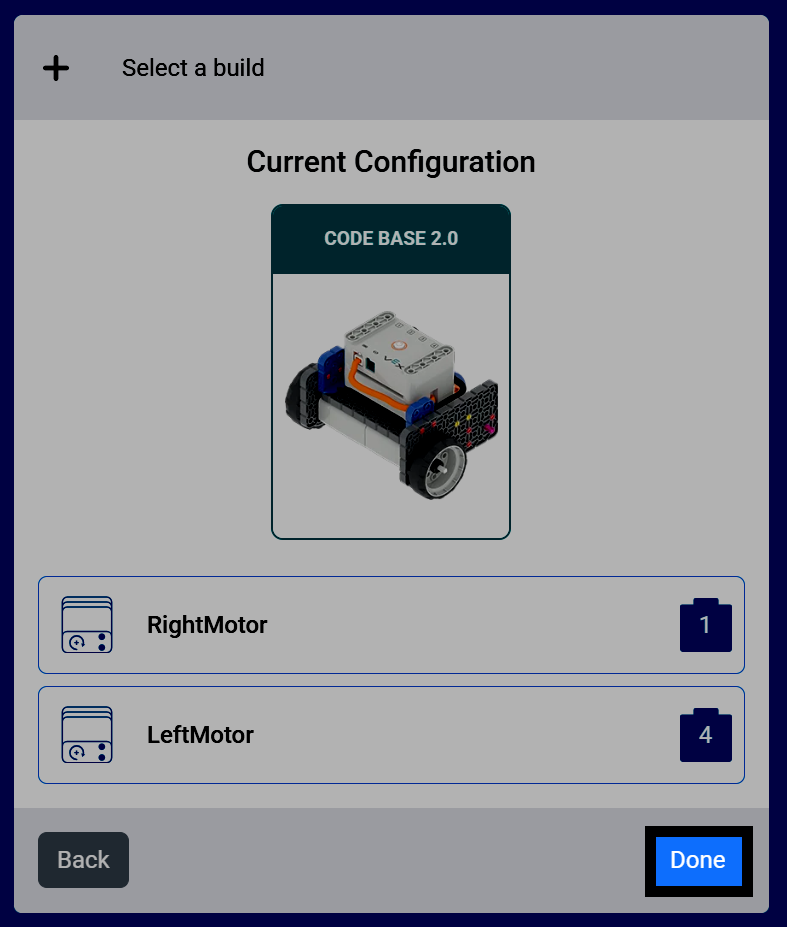
Tie įrenginiai dabar bus rodomi, sukonfigūruoti meniu „Įrenginiai“ ir paruošti kodavimui.
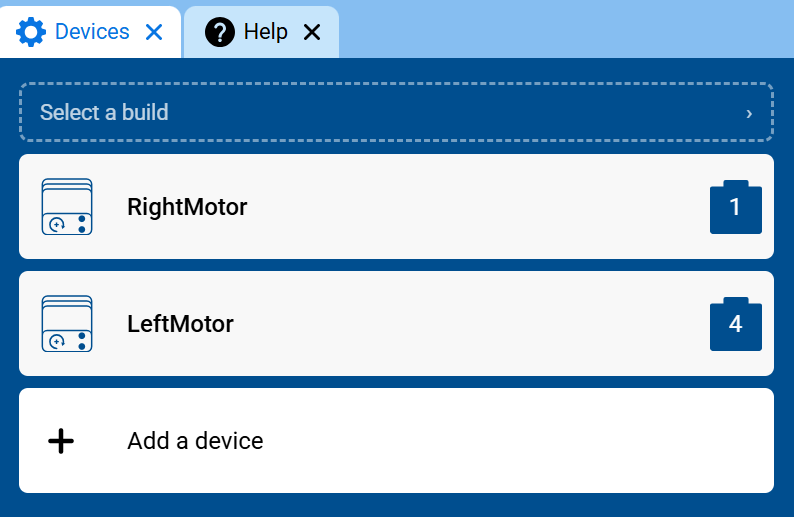
Jų blokai taip pat bus įtraukti į jūsų įrankių rinkinį. Pavyzdžiui, šio konstruktoriaus varikliai rodomi kategorijoje Judesys.