Configurar a montagem do seu robô#
Este tutorial orienta-o na seleção de um modelo de robô pré-configurado no VEXcode GO. No final, os seus dispositivos estarão configurados automaticamente e prontos para programar.
Selecione o separador Dispositivos.
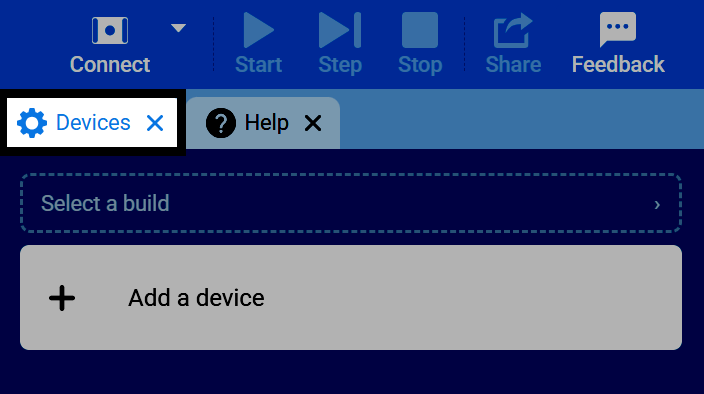
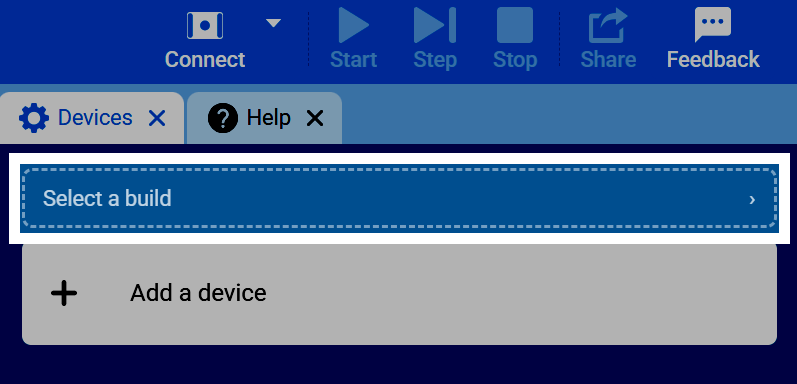
Selecione Selecionar uma configuração.
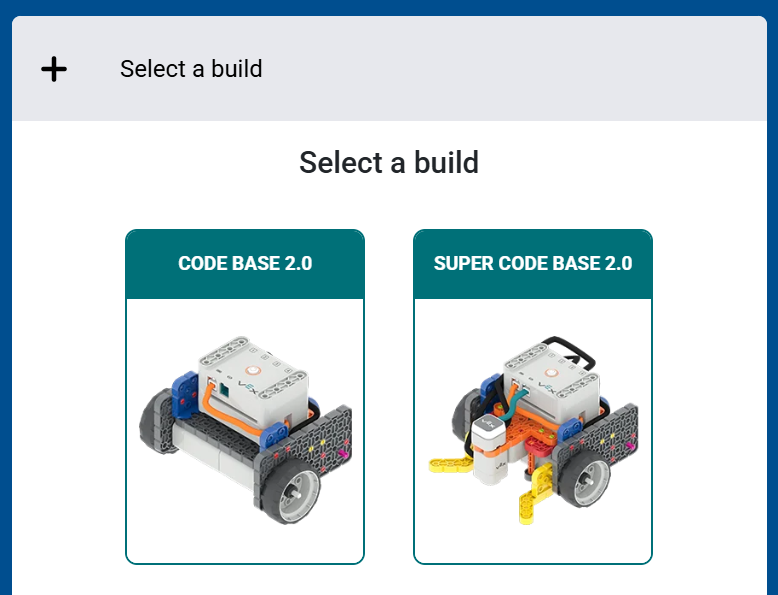
Selecione a versão do robô que está a utilizar, como por exemplo Base de Código 2.0 ou Super Base de Código 2.0.
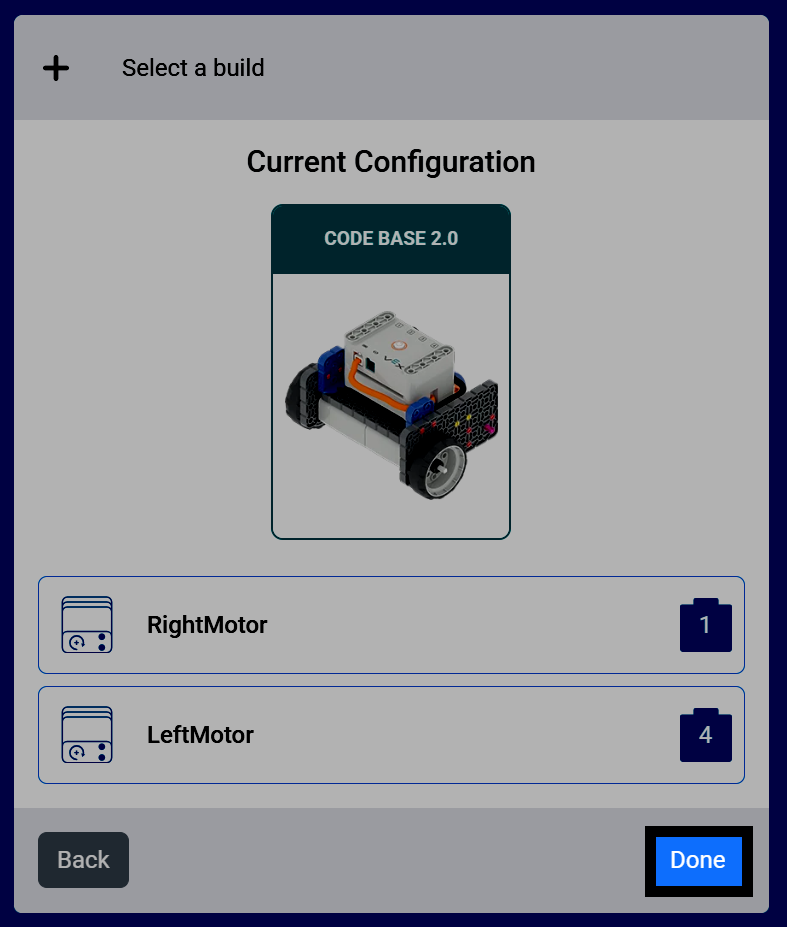
O VEXcode mostrará todos os dispositivos utilizados na compilação e a que portas estão ligados. Selecione Concluído para adicionar esta definição ao seu projeto.
Estes dispositivos aparecerão agora configurados no menu Dispositivos, prontos para serem programados.
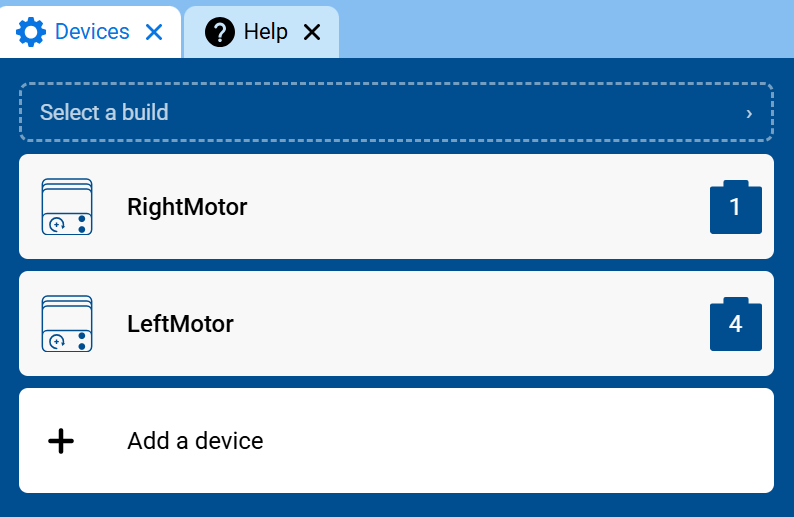
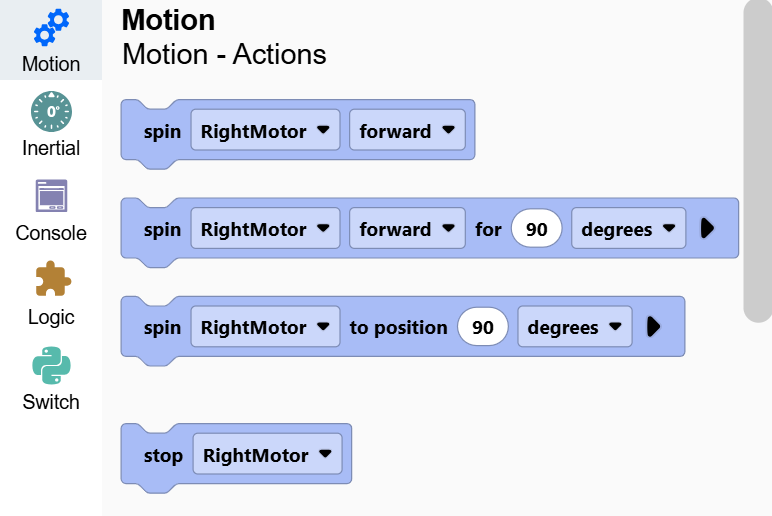
Os blocos dos mesmos também serão adicionados à sua caixa de ferramentas. Por exemplo, os motores desta construção aparecem na categoria Movimento.