Configuración de la Construcción de su Robot#
Este tutorial le guiará a través de la selección de una construcción de robot prefabricada en VEXcode GO. Al final, tendrás tus dispositivos configurados automáticamente, listos para codificar con.
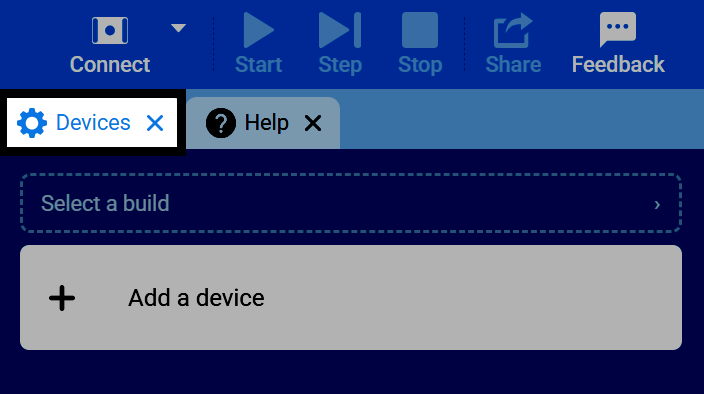
Seleccione la pestaña Dispositivos.
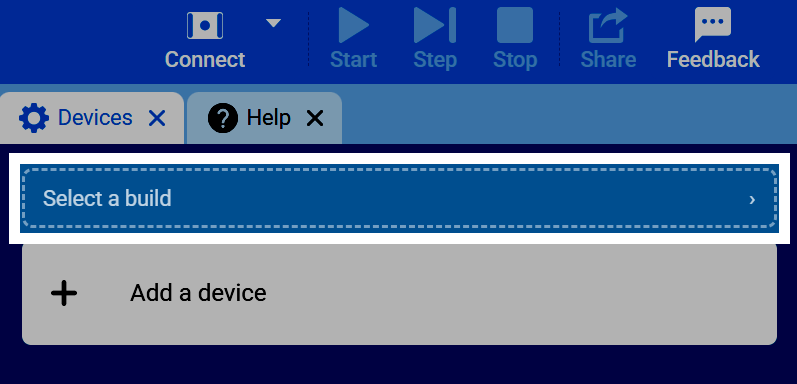
Selecciona Selecciona una compilación.
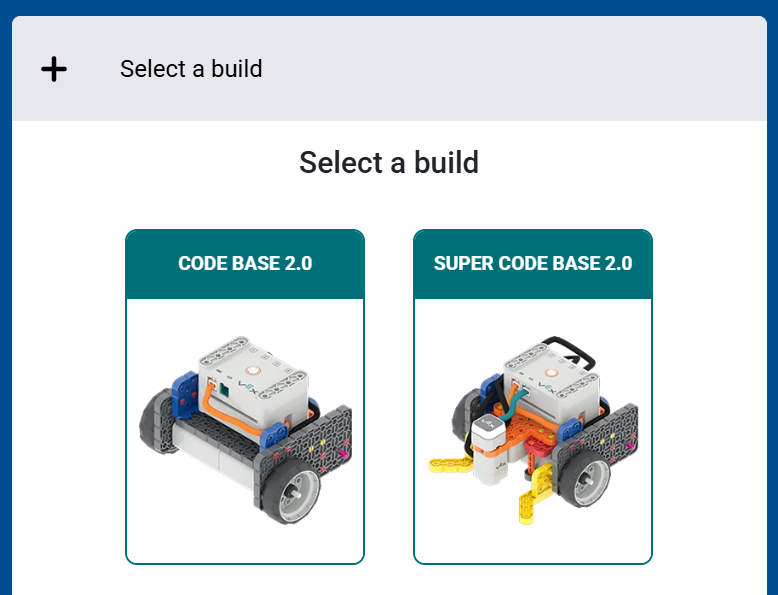
Seleccione la construcción de robot que está utilizando, como Code Base 2.0 o Super Code Base 2.0.
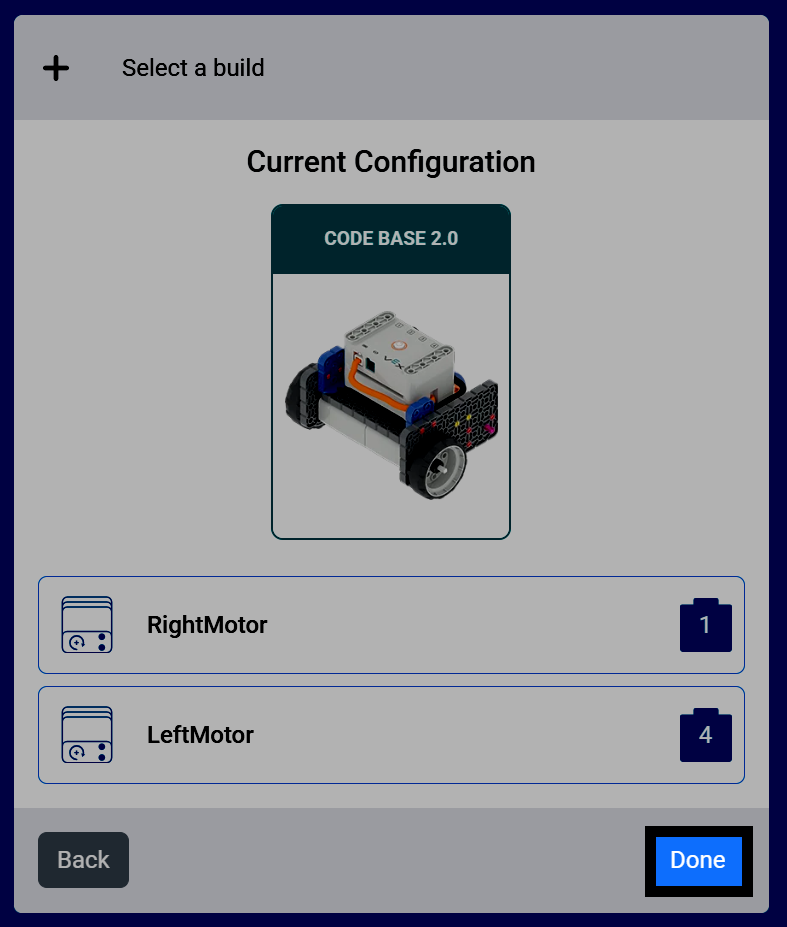
VEXcode te mostrará todos los dispositivos utilizados con la compilación y a qué puertos están conectados. Selecciona Listo para agregar esta configuración a tu proyecto.
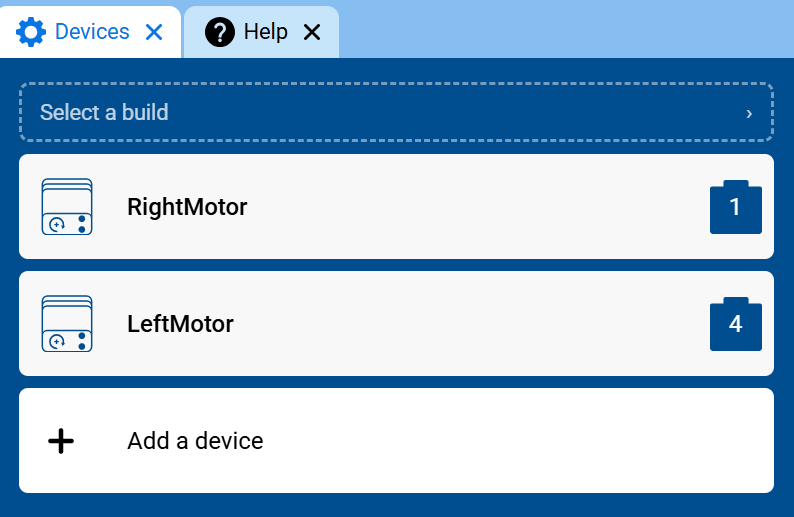
Esos dispositivos ahora aparecerán, configurados en el menú Dispositivos, listos para codificar con.
Sus bloques también se agregarán a tu caja de herramientas. Por ejemplo, los motores de esta compilación aparecen en la categoría * * Movimiento * *.