Roboto sukimas#
Turning Your Robot
Šioje pamokoje parodyta, kaip naudoti apsukimo bloką, kad pasuktumėte robotą VEXcode GO programoje. Galiausiai turėsite projektą, kuris apvers jūsų robotą.
Įsitikinkite, kad jūsų robotas sukonfigūruotas su pavara, kad įrankių rinkinyje matytumėte pavaros blokus. Jei dar nepridėjote, žr. Įrenginių konfigūravimas.
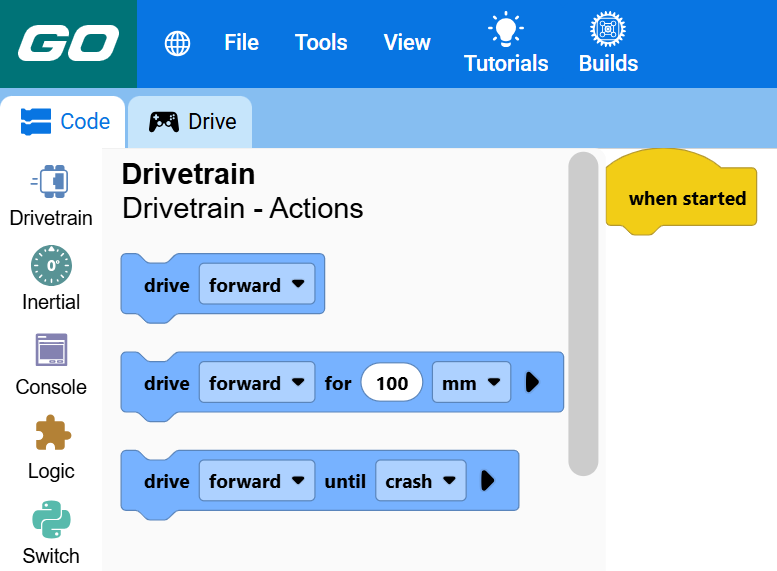
Pritvirtinkite apsisukimo blokelį po kai pradėta blokeliu.
Posūkis blokui, prijungtam žemiau, kai pradėta.#
kai pradėta :: hat events
sukti [dešinėn v] per (90) laipsnių ▶
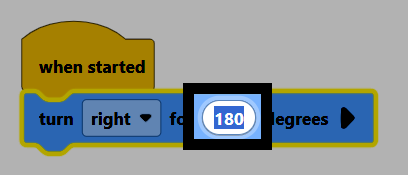
Pakeiskite kampo parametrą į 180.
Įsitikinkite, kad jūsų robotas yra prijungtas prie VEXcode, tada pasirinkite Pradėti, kad paleistumėte projektą. Robotas apsisuks ir pasuks priešinga kryptimi.