Het configureren van uw robotbouwproject#
Configuring Your Robot Build
Deze handleiding laat je zien hoe je een vooraf samengestelde robot in VEXcode GO selecteert. Aan het einde zijn je apparaten automatisch geconfigureerd en klaar om mee te programmeren.
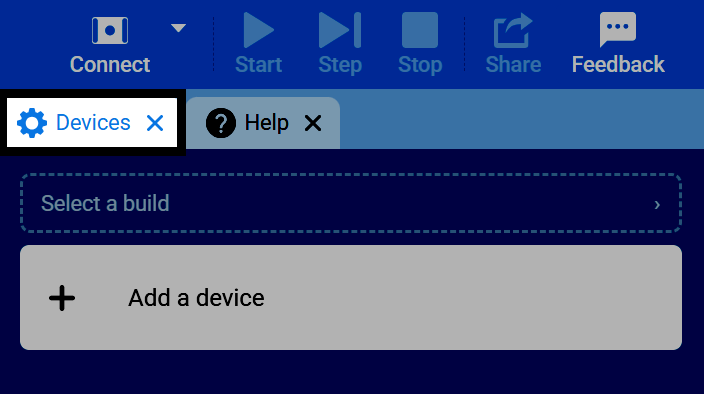
Selecteer het tabblad Apparaten.
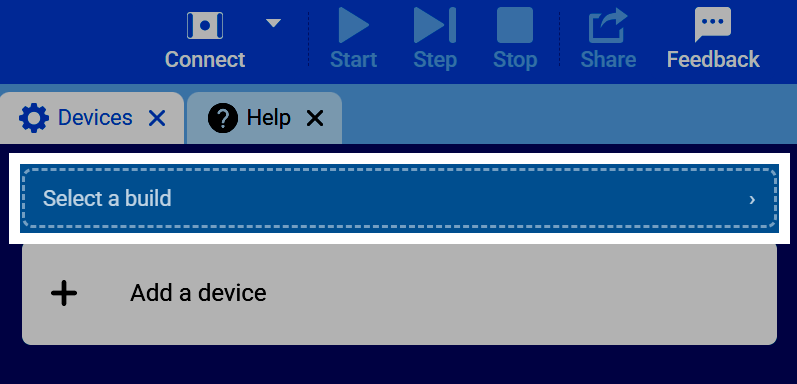
Selecteer Selecteer een build.
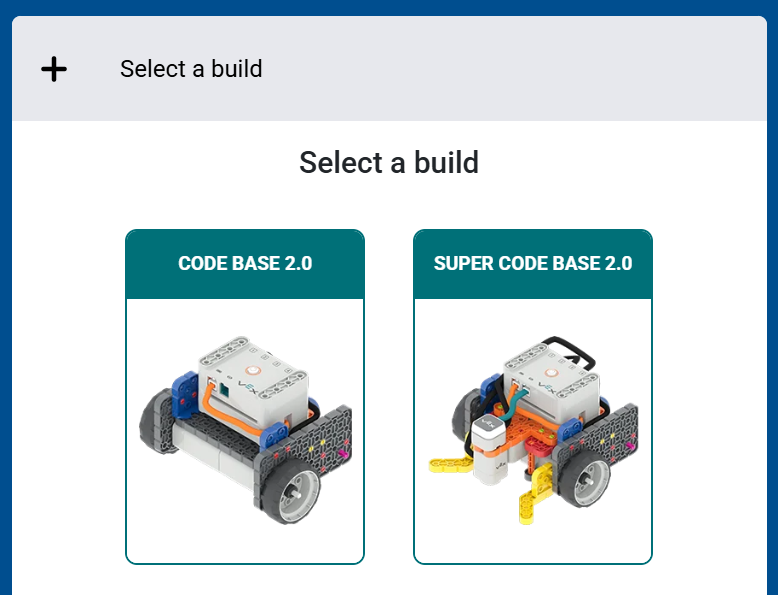
Selecteer de robotversie die je gebruikt, zoals Code Base 2.0 of Super Code Base 2.0.
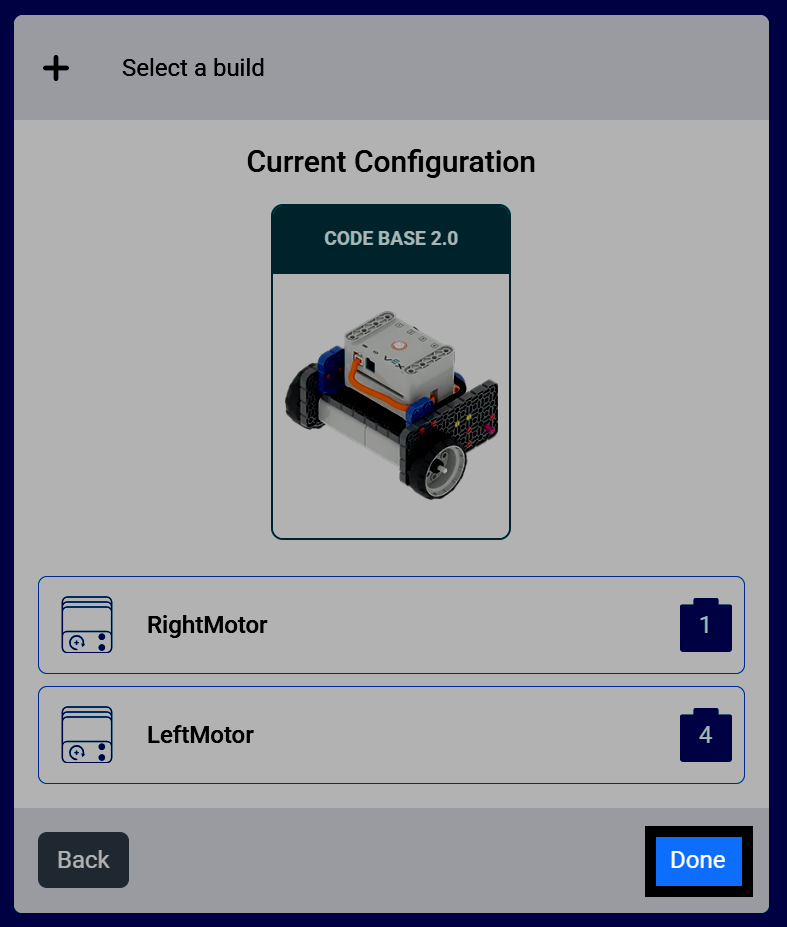
VEXcode toont alle apparaten die bij de build worden gebruikt en op welke poorten ze zijn aangesloten. Selecteer Klaar om deze configuratie aan je project toe te voegen.
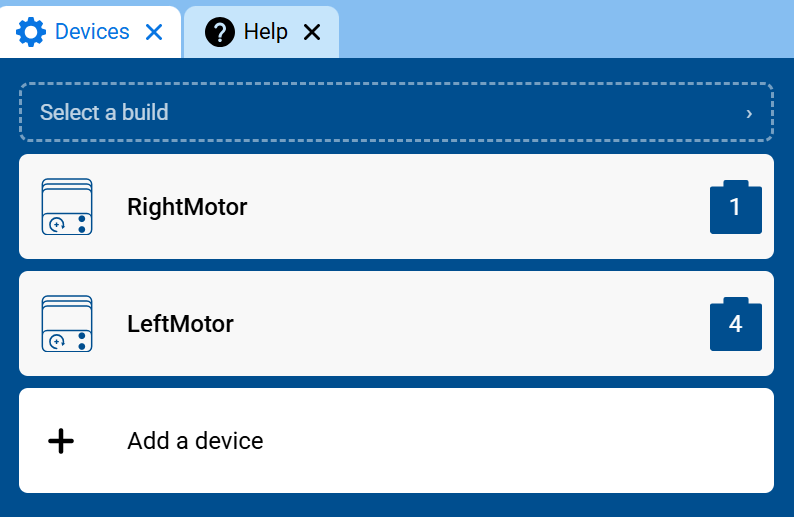
Die apparaten verschijnen nu, geconfigureerd in het menu ‘Apparaten’, en zijn klaar om mee te programmeren.
Hun blokken worden ook aan je gereedschapskist toegevoegd. De motoren van deze constructie verschijnen bijvoorbeeld in de categorie Beweging.