Robota pagriešana#
Turning Your Robot
This tutorial walks you through using the turn for block to turn your robot in VEXcode IQ (2nd gen). By the end, you’ll have a project that turns your robot around.
Pārliecinieties, vai jūsu robots ir konfigurēts ar piedziņu, lai rīklodziņā redzētu piedziņas blokus. Ja vēl neesat to pievienojis, skatiet sadaļu Piedziņas konfigurēšana.
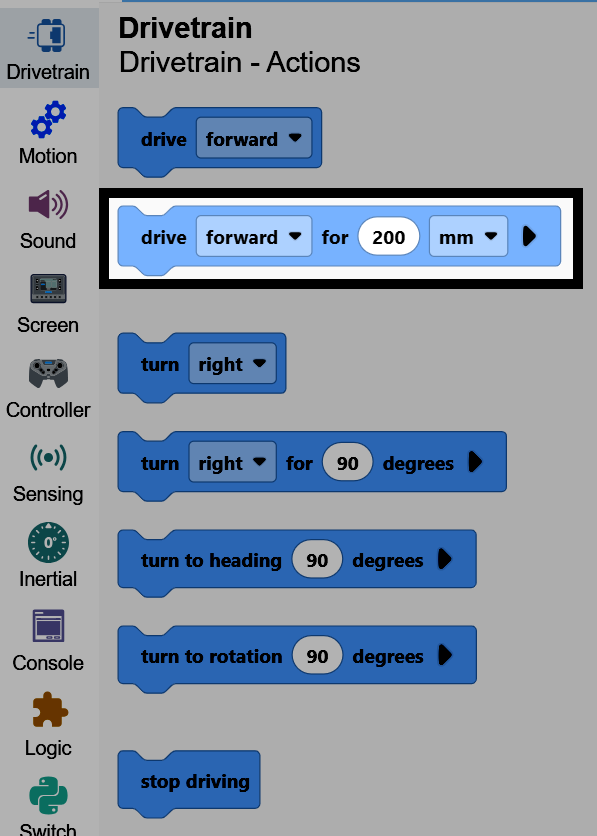
Zem bloka kad sākts piestiprini bloku apgriezienam.
Pagrieziens blokam, kas savienots zemāk, kad tas ir sākts.#
kad sākts
griezties [pa labi v] par (90) grādiem ▶
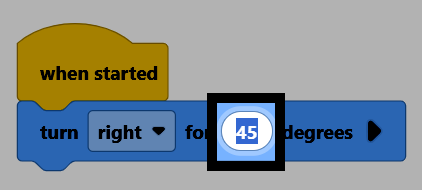
Mainiet parametru grādi uz 180.
Pārliecinieties, vai jūsu robots ir savienots ar VEXcode, pēc tam atlasiet Lejupielādēt, lai lejupielādētu projektu smadzenēs.
Atlasiet Palaist, lai palaistu projektu. Robots apgriezīsies pretējā virzienā.