Spīļa pārvietošana#
Šajā pamācībā ir aprakstīts, kā pārvietot VEX IQ Clawbot spīli programmā VEXcode IQ (2. paaudze). Beigās jums būs projekts, kas aizver spīli, gaida un pēc tam to atkal atver.
Pārliecinieties, vai jūsu robots ir konfigurēts ar Clawbot konstrukcijas piedziņas, spīļu motora versiju, lai rīklodziņā redzētu ClawMotor blokus.
Pievienojiet griešanās motora bloku iedarbināšanas blokam. Tas aizver satvērēju.
kad sākts
griezt [ClawMotor v] [aizvērt v] par (90) [grādi v] ▶
Zem tā piestipriniet gaidīšanas bloku, lai ieturētu pauzi pirms spīles atkārtotas atvēršanas.
kad sākts
griezt [ClawMotor v] [aizvērt v] par (90) [grādi v] ▶
gaidīt (1) sekundes
Pievienojiet vēl vienu griešanās motoru blokam zem gaidīšanas bloka.
kad sākts
griezt [ClawMotor v] [aizvērt v] par (90) [grādi v] ▶
gaidīt (1) sekundes
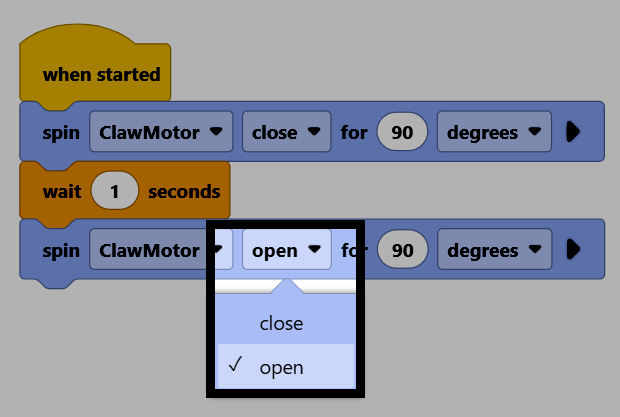
griezt [ClawMotor v] [aizvērt v] par (90) [grādi v] ▶
Mainiet tā virziena parametru uz atvērt, lai atvērtu spīli uz augšu.
Pārliecinieties, vai jūsu robots ir savienots ar VEXcode, pēc tam atlasiet Lejupielādēt, lai lejupielādētu projektu smadzenēs.
Atlasiet Palaist, lai palaistu projektu. Šis projekts tagad aizvērs skavu, nogaidīs un pēc tam to atkal atvērs.