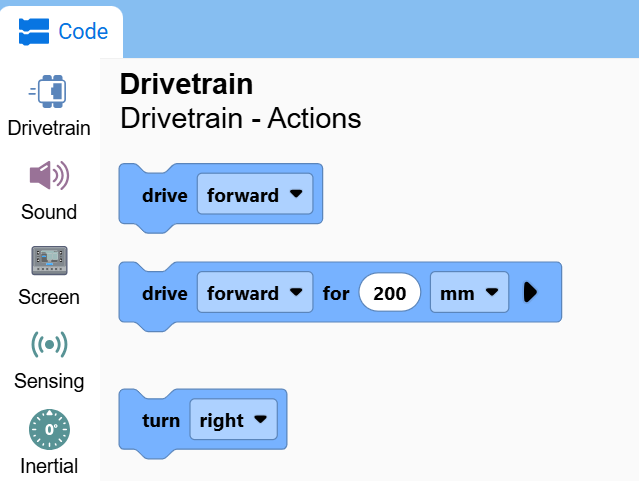
Piedziņas konfigurēšana#
Šajā pamācībā ir sniegta informācija par piedziņas mehānisma konfigurēšanu VEXcode IQ (2. paaudze). Līdz tam laikam piedziņas mehānisms būs pievienots un konfigurēts.
Atlasiet cilni Ierīces.
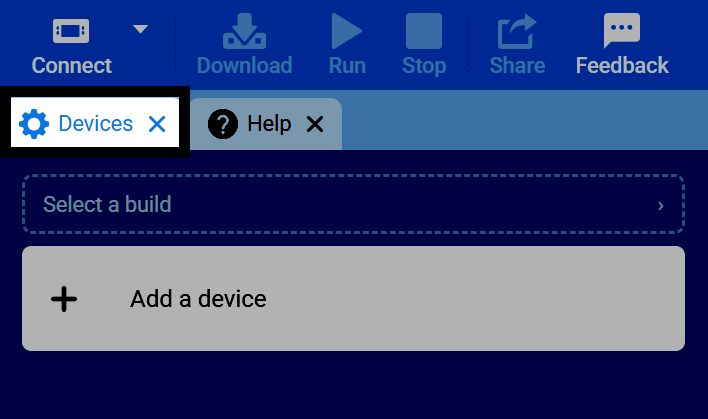
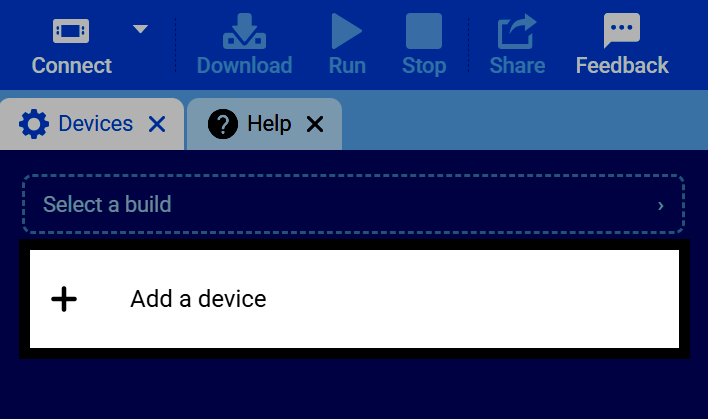
Atlasiet Pievienot ierīci.
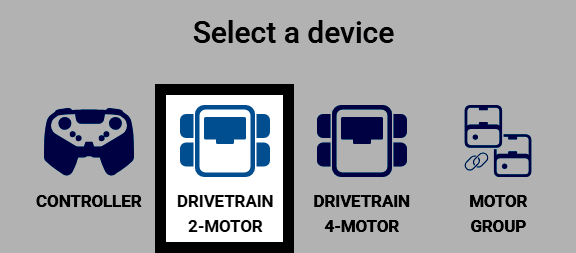
Atlasiet Piedziņa ar 2 motoriem.
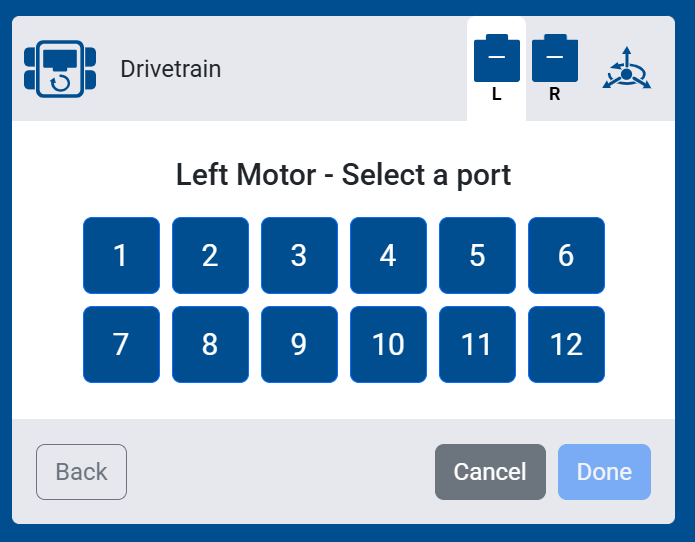
Atlasiet portu, kuram ir pievienots kreisais motors.
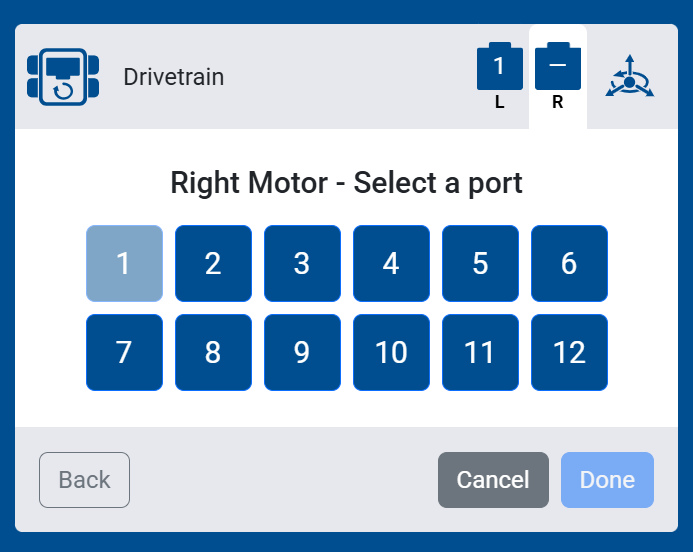
Izvēlieties portu, kuram ir pievienots labais motors.
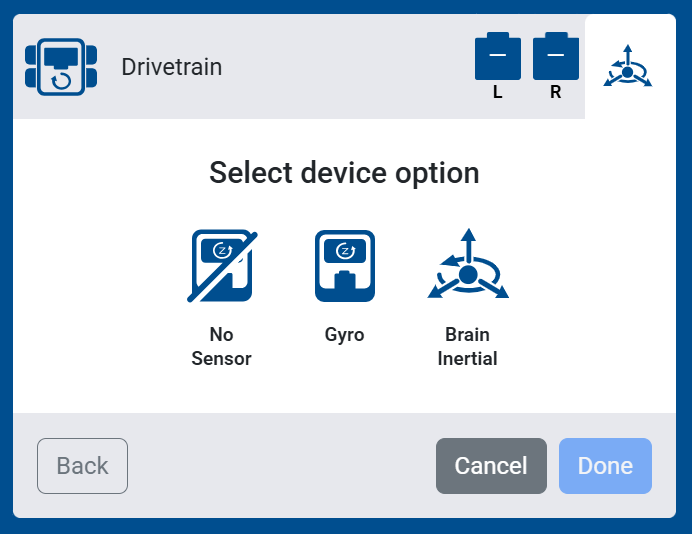
Izvēlieties, kuru sensoru vēlaties izmantot ar savu piedziņas sistēmu:
Nav sensora — Jūsu piedziņas mehānismam netiks pievienots inerciālais vai žiroskopiskais sensors. Bloki, kas ir atkarīgi no šiem sensoriem, netiks parādīti jūsu rīku komplektā.
Žiroskops — Atlasiet ārējā žiroskopiskā sensora portu, lai mērītu piedziņas kustības.
Smadzeņu inerciālais sensors — Izmantojiet smadzenēs iebūvēto inerciālo sensoru, lai mērītu piedziņas kustības.
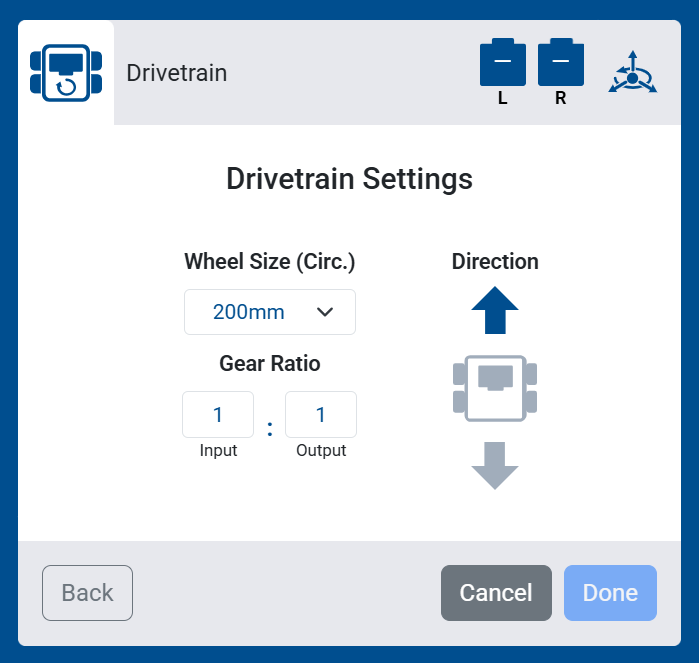
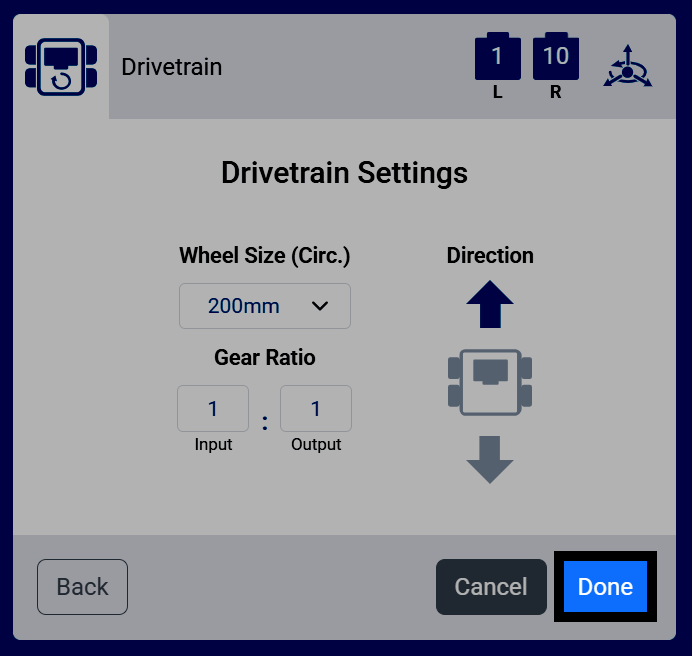
Konfigurējiet piedziņas mehānisma Riteņa izmēra (apkārtmēra), Pārnesuma skaitļa un Virziena iestatījumus. Ja izmantojat iepriekš sagatavotu sistēmu, noklusējuma vērtības nav jāmaina.
Ja izvēlējāties Bez sensora, parādīsies arī divi papildu iestatījumi: Sliežu ceļa platums un Riteņu bāze, attālums starp kreiso/labo un priekšējo/aizmugurējo riteņiem. Tie palīdz piedziņai novērtēt savu kustību bez žiroskopa vai inerciālā sensora.
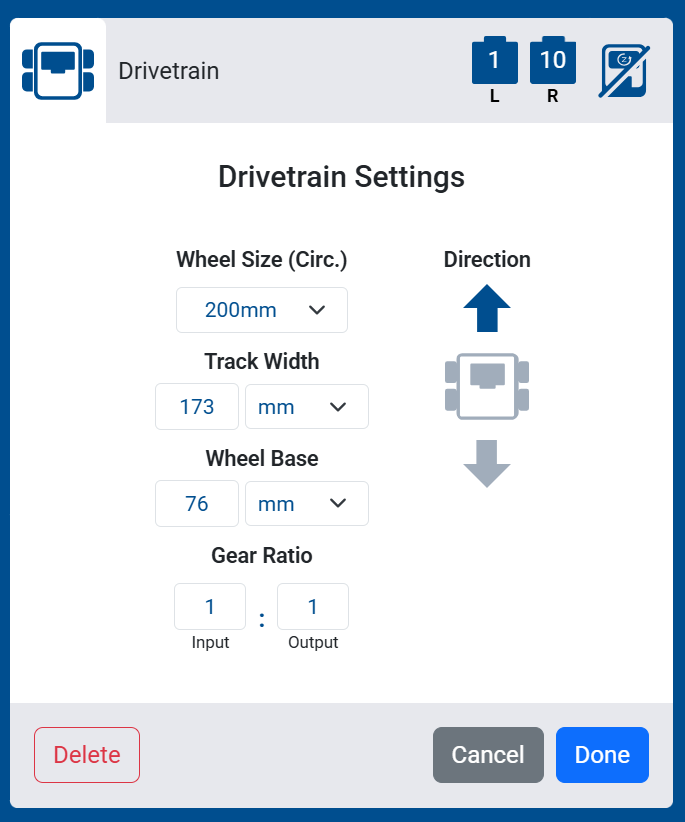
Atlasiet Gatavs, lai pievienotu robotam piedziņu.
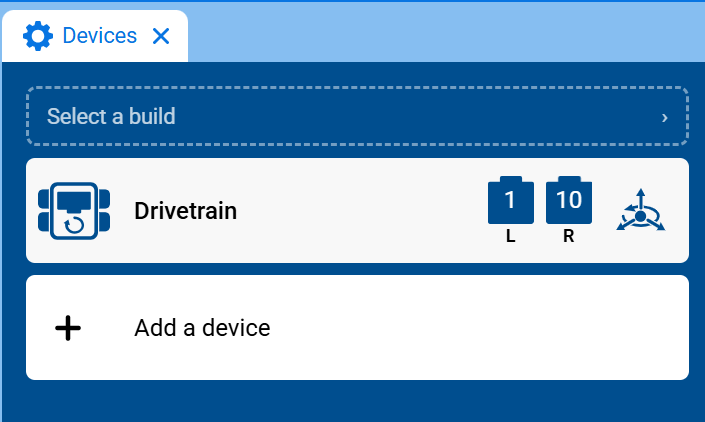
Piedziņa tagad parādīsies jūsu ierīču sarakstā.
Rīklodziņā tagad parādīsies kategorija “Piedziņa” ar tās blokiem.