
ലൈൻ ട്രാക്കർ#
ആമുഖം#
ലൈൻ ട്രാക്കർ എന്നത് ഒരു അനലോഗ് സെൻസറാണ്, ഇത് ഇൻഫ്രാറെഡ് എൽഇഡിയും ലൈറ്റ് സെൻസറും ഉപയോഗിച്ച് മുന്നിലുള്ള പ്രതലത്തിന്റെ പ്രതിഫലനശേഷി കണ്ടെത്തുന്നു. മുൻകൂട്ടി അടയാളപ്പെടുത്തിയ പാതയിലൂടെ റോബോട്ടിന് സഞ്ചരിക്കാൻ കഴിയുന്ന തരത്തിൽ ഒരു റോബോട്ടിന്റെ ചേസിസിനടിയിൽ ഘടിപ്പിക്കുന്നതിനായാണ് ഇത് രൂപകൽപ്പന ചെയ്തിരിക്കുന്നത്.
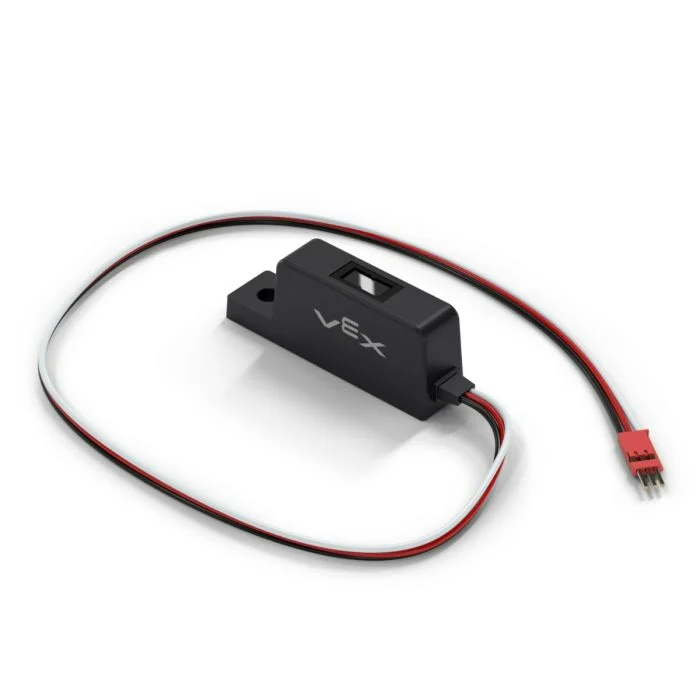
ഈ പേജിൽ ലൈൻ ട്രാക്കർ നാമത്തിന്റെ ഉദാഹരണമായി line_tracker ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ രീതികളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
reflectivity– ഉപരിതലത്തിൽ നിന്ന് പ്രതിഫലിക്കുന്ന പ്രകാശത്തിന്റെ അളവിനെ ഒരു ശതമാനമായി പ്രതിനിധീകരിക്കുന്ന ഒരുintegerനൽകുന്നു.
കൺസ്ട്രക്ടർ - ഒരു ലൈൻ ട്രാക്കർ സ്വമേധയാ ആരംഭിക്കുക.
Line– ഒരു ലൈൻ ട്രാക്കർ സൃഷ്ടിക്കുക.
പ്രതിഫലനശേഷി#
reflectivity ഉപരിതലത്തിൽ നിന്ന് പ്രതിഫലിക്കുന്ന പ്രകാശത്തിന്റെ അളവിനെ ഒരു ശതമാനമായി പ്രതിനിധീകരിക്കുന്ന ഒരു integer നൽകുന്നു. മുൻകൂട്ടി അടയാളപ്പെടുത്തിയ പാത പിന്തുടരാൻ ഒരു റോബോട്ടിനെ സഹായിക്കുന്നതിന് ഇത് ഉപയോഗിക്കാം.
കുറിപ്പ്:
0% പ്രതിഫലനം എന്നാൽ വസ്തു വളരെ ഇരുണ്ടതാണെന്ന് അർത്ഥമാക്കുന്നു.
100% പ്രതിഫലനം എന്നാൽ വസ്തു വളരെ തിളക്കമുള്ളതാണെന്ന് അർത്ഥമാക്കുന്നു.
Usage:
line_tracker.reflectivity(units)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. പ്രതിഫലനം തിരികെ നൽകേണ്ട യൂണിറ്റ്: |
കൺസ്ട്രക്ടർ#
VEXcode-ന് പുറത്ത് ഒരു ലൈൻ ട്രാക്കർ കോൺഫിഗർ ചെയ്യുന്നതിന് ആവശ്യമായ Line ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Line#
Line ഒരു ലൈൻ ട്രാക്കർ സൃഷ്ടിക്കുന്നു.
Usage:
Line(port)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ലൈൻ ട്രാക്കർ ബന്ധിപ്പിച്ചിരിക്കുന്ന 3-വയർ പോർട്ട്:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)