
റോബോട്ട്-നിർദ്ദിഷ്ട ബ്ലോക്കുകൾ#
ആമുഖം#
ഹീറോ ബോട്ട്, ആക്സലിൽ രണ്ട് മോട്ടോർ ഓപ്ഷനുകൾ ഉൾപ്പെടുന്നു, ഒരു AI വിഷൻ സെൻസർ, ഒരു ഒപ്റ്റിക്കൽ സെൻസർ, ഒരു റൊട്ടേഷൻ സെൻസർ, ഒരു ഗെയിം പൊസിഷനിംഗ് സിസ്റ്റം (GPS) സെൻസർ.
V5 24-25 ഹൈ സ്റ്റേക്ക്സ് പ്ലേഗ്രൗണ്ടിൽ ഉപയോഗിക്കാൻ എല്ലാ സ്റ്റാൻഡേർഡ് VEXcode VR ബ്ലോക്കുകളും ലഭ്യമാണ്.
ലഭ്യമായ എല്ലാ റോബോട്ട്-നിർദ്ദിഷ്ട ബ്ലോക്കുകളുടെയും ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
ഡ്രൈവ്ട്രെയിൻ - റോബോട്ട് നീക്കി തിരിക്കുക.
പ്രവർത്തനങ്ങൾ
ഡ്രൈവ് — റോബോട്ടിനെ മുന്നോട്ട് നീക്കുകയോ എന്നെന്നേക്കുമായി പിന്നോട്ട് നീക്കുകയോ ചെയ്യുന്നു.
ഡ്രൈവ് ഫോർ — റോബോട്ടിനെ ഒരു പ്രത്യേക ദൂരത്തേക്ക് മുന്നോട്ടോ പിന്നോട്ടോ നീക്കുന്നു.
തിരിവ് — റോബോട്ടിനെ എന്നെന്നേക്കുമായി ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു.
turn for — ഒരു നിശ്ചിത എണ്ണം ഡിഗ്രികൾക്കായി റോബോട്ടിനെ ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു.
തലക്കെട്ടിലേക്ക് തിരിയുക — ഒരു പ്രത്യേക തലക്കെട്ടിന് അഭിമുഖമായി റോബോട്ടിനെ തിരിക്കുന്നു.
ഭ്രമണത്തിലേക്ക് തിരിയുക — റോബോട്ടിനെ ഒരു പ്രത്യേക ഭ്രമണത്തിലേക്ക് തിരിക്കുന്നു.
ഡ്രൈവിംഗ് നിർത്തുക — റോബോട്ടിന്റെ ചലനം നിർത്തുന്നു.
ക്രമീകരണങ്ങൾ
ഡ്രൈവ് പ്രവേഗം സജ്ജമാക്കുക — റോബോട്ടിനോട് എത്ര വേഗത്തിൽ ഡ്രൈവ് ചെയ്യണമെന്ന് പറയുന്നു.
ടേൺ പ്രവേഗം സജ്ജമാക്കുക — എത്ര വേഗത്തിൽ തിരിയണമെന്ന് റോബോട്ടിനോട് പറയുന്നു.
ഡ്രൈവ് ഹെഡിംഗ് സജ്ജമാക്കുക — റോബോട്ടിന്റെ നിലവിലെ ഹെഡിംഗ് ഒരു പുതിയ ഹെഡിംഗിലേക്ക് മാറ്റുന്നു.
ഡ്രൈവ് റൊട്ടേഷൻ സജ്ജമാക്കുക — റോബോട്ടിന്റെ നിലവിലെ റൊട്ടേഷനെ ഒരു പുതിയ റൊട്ടേഷനിലേക്ക് മാറ്റുന്നു.
ഡ്രൈവ് ടൈംഔട്ട് സജ്ജമാക്കുക — റോബോട്ട് ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സെക്കൻഡ് ശ്രമിക്കുമെന്ന് സജ്ജമാക്കുന്നു.
മൂല്യങ്ങൾ
ഡ്രൈവ് പൂർത്തിയായി — റോബോട്ട് നീങ്ങുന്നത് പൂർത്തിയായോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ഡ്രൈവ് നീങ്ങുന്നു — റോബോട്ട് നീങ്ങുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ഡ്രൈവ് ഹെഡിംഗ് — റോബോട്ടിന്റെ നിലവിലെ ഹെഡിംഗ് 0 മുതൽ 359.99 ഡിഗ്രി വരെ റിപ്പോർട്ട് ചെയ്യുന്നു.
ഡ്രൈവ് റൊട്ടേഷൻ — റോബോട്ടിന്റെ നിലവിലെ റൊട്ടേഷൻ റിപ്പോർട്ട് ചെയ്യുന്നു.
ഡ്രൈവ് പ്രവേഗം — റോബോട്ട് എത്ര വേഗത്തിൽ ഡ്രൈവ് ചെയ്യുന്നുവെന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ചലനം – റോബോട്ടിന്റെ മോട്ടോറുകൾ നീക്കി ട്രാക്ക് ചെയ്യുക.
പ്രവർത്തനങ്ങൾ
സ്പിൻ മോട്ടോർ – ഒരു മോട്ടോർ മുന്നോട്ടോ പിന്നോട്ടോ കറക്കുന്നു.
സ്പിൻ മോട്ടോർ – ഡിഗ്രികളിലോ തിരിവുകളിലോ ഒരു പ്രത്യേക ദൂരത്തേക്ക് ഒരു മോട്ടോർ കറക്കുന്നു.
സ്പിൻ മോട്ടോർ സ്ഥാനത്തേക്ക് – ഒരു മോട്ടോർ ഒരു പ്രത്യേക സ്ഥാനത്തേക്ക് തിരിക്കുന്നു.
മോട്ടോർ നിർത്തുക – ഒരു മോട്ടോർ കറങ്ങുന്നത് തടയുന്നു.
ക്രമീകരണങ്ങൾ
മോട്ടോർ പ്രവേഗം സജ്ജമാക്കുക – ഒരു മോട്ടോറിനോട് എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു.
മോട്ടോർ ടൈംഔട്ട് സജ്ജീകരിക്കുക – ഒരു മോട്ടോർ ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സമയം ശ്രമിക്കുമെന്ന് സജ്ജീകരിക്കുന്നു.
മോട്ടോർ സ്ഥാനം സജ്ജമാക്കുക – മോട്ടോറിന്റെ നിലവിലെ സ്ഥാനം ഒരു പുതിയ മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
മൂല്യങ്ങൾ
മോട്ടോർ പൂർത്തിയായി – മോട്ടോർ നീങ്ങുന്നത് അവസാനിച്ചോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
മോട്ടോർ കറങ്ങുന്നു – മോട്ടോർ കറങ്ങുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
മോട്ടോർ സ്ഥാനം – മോട്ടോറിന്റെ നിലവിലെ സ്ഥാനം റിപ്പോർട്ട് ചെയ്യുന്നു.
മോട്ടോർ പ്രവേഗം – മോട്ടോർ എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് -100% മുതൽ 100% വരെയുള്ള ശതമാനത്തിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
AI വിഷൻ - AI വിഷൻ സെൻസർ ഉപയോഗിച്ച് വസ്തുക്കൾ പകർത്തി വിശകലനം ചെയ്യുക.
പ്രവർത്തനങ്ങൾ
ഒബ്ജക്റ്റ് ഡാറ്റ നേടുക – കണ്ടെത്തിയ AI വർഗ്ഗീകരണം പോലുള്ള ഒരു നിർദ്ദിഷ്ട ഒപ്പിനായി ഡാറ്റ ക്യാപ്ചർ ചെയ്യുന്നു.
ക്രമീകരണങ്ങൾ
സെറ്റ് ഒബ്ജക്റ്റ് ഐറ്റം – ലിസ്റ്റിൽ നിന്ന് ഒരു പ്രത്യേക ഒബ്ജക്റ്റ് തിരഞ്ഞെടുക്കുന്നു.
മൂല്യങ്ങൾ
വസ്തു നിലവിലുണ്ട് – ഏതെങ്കിലും വർഗ്ഗീകരണം കണ്ടെത്തിയോ എന്ന് നൽകുന്നു.
വസ്തു – ഒരു വർഗ്ഗീകരണം കണ്ടെത്തിയാൽ തിരികെ നൽകുന്നു.
വസ്തുക്കളുടെ എണ്ണം – എത്ര വസ്തുക്കൾ കണ്ടെത്തിയെന്ന് നൽകുന്നു.
object property – ഇതുപോലുള്ള വിശദാംശങ്ങൾ നൽകുന്നു:
സെൻസിങ് – റോബോട്ടിന്റെ വിവിധ സെൻസറുകൾ പ്രയോജനപ്പെടുത്തുക.
ഒപ്റ്റിക്കൽ
ഒപ്റ്റിക്കൽ ഒരു വസ്തു കണ്ടെത്തി – പരിധിക്കുള്ളിൽ ഒരു വസ്തു സെൻസർ കണ്ടെത്തുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ഒപ്റ്റിക്കൽ നിറം കണ്ടെത്തുന്നു – ഒപ്റ്റിക്കൽ സെൻസർ ഒരു നിർദ്ദിഷ്ട നിറം കണ്ടെത്തുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ഒപ്റ്റിക്കൽ തെളിച്ചം – ഒപ്റ്റിക്കൽ സെൻസർ കണ്ടെത്തിയ തെളിച്ചം റിപ്പോർട്ട് ചെയ്യുന്നു.
ഒപ്റ്റിക്കൽ ഹ്യൂ – ഒപ്റ്റിക്കൽ സെൻസർ കണ്ടെത്തിയ ഹ്യൂ റിപ്പോർട്ട് ചെയ്യുന്നു.
ഒപ്റ്റിക്കൽ ചെയ്യുമ്പോൾ – ഒപ്റ്റിക്കൽ സെൻസർ ഒരു വസ്തു കണ്ടെത്തുമ്പോഴോ നഷ്ടപ്പെടുമ്പോഴോ അറ്റാച്ചുചെയ്ത ബ്ലോക്കുകളുടെ സ്റ്റാക്ക് പ്രവർത്തിപ്പിക്കുന്നു.
ഭ്രമണം
റൊട്ടേഷൻ സെൻസർ സ്ഥാനം സജ്ജമാക്കുക – റൊട്ടേഷൻ സെൻസറിന്റെ നിലവിലെ സ്ഥാനം ഒരു പ്രത്യേക മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.
റൊട്ടേഷൻ സെൻസർ ആംഗിൾ – സെൻസറിന്റെ നിലവിലെ ആംഗിൾ 0 നും 359.99 ഡിഗ്രിക്കും ഇടയിലാണ് നൽകുന്നത്.
റൊട്ടേഷൻ സെൻസർ സ്ഥാനം – ഡിഗ്രികളിലോ തിരിവുകളിലോ മൊത്തം ഭ്രമണ സ്ഥാനം നൽകുന്നു.
ജിപിഎസ്
GPS സ്ഥാനം – GPS സെൻസറിൽ നിന്ന് X അല്ലെങ്കിൽ Y സ്ഥാനം നൽകുന്നു.
GPS തലക്കെട്ട് – റോബോട്ട് നിലവിൽ അഭിമുഖീകരിക്കുന്ന തലക്കെട്ട് തിരികെ നൽകുന്നു.
ഈ പേജിലെ ഉദാഹരണങ്ങൾ ഡിഫോൾട്ട് പ്ലേഗ്രൗണ്ട് ആരംഭ സ്ഥാനം ഉപയോഗിക്കുന്നു.
ഡ്രൈവ്ട്രെയിൻ#
VR റോബോട്ട് എങ്ങനെ ഡ്രൈവ് ചെയ്യുന്നുവെന്നും തിരിയുന്നുവെന്നും ഡ്രൈവ്ട്രെയിൻ നിയന്ത്രിക്കുന്നു. ഡ്രൈവ്ട്രെയിനിന് മുന്നോട്ട് അല്ലെങ്കിൽ പിന്നോട്ട് നീങ്ങാനും, ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിയാനും, തലക്കെട്ടുകളിലേക്ക് തിരിയാനും, അതിന്റെ ഭ്രമണം ട്രാക്ക് ചെയ്യാനും കഴിയും.
പ്രവർത്തനങ്ങൾ#
ഡ്രൈവ് ചെയ്യുക#
ഡ്രൈവ് സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ എന്നെന്നേക്കുമായി മുന്നോട്ട് അല്ലെങ്കിൽ പിന്നിലേക്ക് നീക്കുന്നു. തിരിയുകയോ നിർത്തുകയോ പോലുള്ള മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ റോബോട്ട് നീങ്ങുന്നത് തുടരും.
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് നീങ്ങുന്ന ദിശ: മുന്നോട്ട് അല്ലെങ്കിൽ വിപരീതം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Drive forward, then stop.]
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
(2) സെക്കൻഡ് കാത്തിരിക്കുക
ഡ്രൈവ് നിർത്തുക
ഡ്രൈവ് ചെയ്യുക#
ഡ്രൈവ് ഫോർ സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ ഒരു പ്രത്യേക ദൂരത്തേക്ക് മുന്നോട്ട് അല്ലെങ്കിൽ പിന്നിലേക്ക് നീക്കുന്നു. സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ് റോബോട്ട് നീങ്ങുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് നീങ്ങുന്ന ദിശ: മുന്നോട്ട് അല്ലെങ്കിൽ വിപരീതം. |
ദൂരം |
റോബോട്ട് ഓടിക്കുന്ന ദൂരം. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
യൂണിറ്റ് |
ദൂരത്തിന്റെ യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച് |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Drive forward.]
[മുന്നോട്ട് v] ദിശയിൽ (500) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
തിരിയുക#
ടേൺ സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ എന്നെന്നേക്കുമായി ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു. വാഹനമോടിക്കുകയോ നിർത്തുകയോ പോലുള്ള മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ റോബോട്ട് തിരിയുന്നത് തുടരും.
[വലത് v] ദിശയിൽ തിരിക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് തിരിയുന്ന ദിശ: ഇടത് അല്ലെങ്കിൽ വലത്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Turn right, then stop.]
[വലത് v] ദിശയിൽ തിരിക്കുക
(2) സെക്കൻഡ് കാത്തിരിക്കുക
ഡ്രൈവ് നിർത്തുക
തിരിയുക#
ടേൺ ഫോർ സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ ഒരു നിശ്ചിത എണ്ണം ഡിഗ്രി ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു. റോബോട്ടിന്റെ നിലവിലെ സ്ഥാനവുമായി താരതമ്യപ്പെടുത്തുമ്പോൾ ടേൺ വ്യത്യാസപ്പെടുന്നു. സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ് റോബോട്ട് തിരിയുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
[വലത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് തിരിയുന്ന ദിശ: ഇടത് അല്ലെങ്കിൽ വലത്. |
ആംഗിൾ |
റോബോട്ട് തിരിയുന്ന ഡിഗ്രികളുടെ എണ്ണം. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Turn left, then turn around to the right.]
[ഇടത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ▶
തലക്കെട്ടിലേക്ക് തിരിയുക#
ഒരു ഹെഡിംഗ് എന്നത് റോബോട്ട് അഭിമുഖീകരിക്കുന്ന ദിശയാണ്, ഇത് ഡിഗ്രികളിൽ അളക്കുന്നു. ടേൺ ടു ഹെഡിംഗ് സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ -359 മുതൽ 359 ഡിഗ്രി വരെയുള്ള ഒരു പ്രത്യേക ഹെഡിംഗ് അഭിമുഖീകരിക്കാൻ തിരിക്കുന്നു. ലക്ഷ്യ ഹെഡിംഗ് എത്താൻ റോബോട്ട് ഏറ്റവും കുറഞ്ഞ ദിശയിലേക്ക് തിരിക്കും.
ആരംഭ തലക്കെട്ട് 0 ഡിഗ്രി ആണ്.
സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ്, റോബോട്ട് തിരിയുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
(90) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
തലക്കെട്ട് |
റോബോട്ട് അഭിമുഖീകരിക്കേണ്ട തലക്കെട്ട് -359 മുതൽ 359 ഡിഗ്രി വരെയാണ്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Turn to face the cardinal directions.]
(90) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
(180) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
(270) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
(0) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
ഭ്രമണത്തിലേക്ക് തിരിയുക#
ടേൺ ടു റൊട്ടേഷൻ സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ ഒരു പ്രത്യേക റൊട്ടേഷനിലേക്ക് മാറ്റുന്നു.
റോബോട്ട് എത്ര തിരിഞ്ഞിരിക്കുന്നു എന്നതാണ് റൊട്ടേഷൻ, ഇത് ഡിഗ്രിയിൽ അളക്കുന്നു. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, റൊട്ടേഷൻ മൂല്യം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. സെറ്റ് ഡ്രൈവ് റൊട്ടേഷൻ ബ്ലോക്ക് ഉപയോഗിച്ചും റൊട്ടേഷൻ സജ്ജമാക്കാൻ കഴിയും.
ഭ്രമണ മൂല്യങ്ങൾ കേവലമാണ്. ഇതിനർത്ഥം ഭ്രമണ ദിശ റോബോട്ടിന്റെ നിലവിലെ ഭ്രമണത്തെ ആശ്രയിച്ചിരിക്കുന്നു എന്നാണ്. വലത്തേക്ക് തിരിയുന്നത് ഭ്രമണം വർദ്ധിപ്പിക്കുകയും ഇടത്തേക്ക് തിരിയുന്നത് ഭ്രമണം കുറയ്ക്കുകയും ചെയ്യുന്നു.
ഉദാഹരണത്തിന്, റോബോട്ട് 0 ഡിഗ്രിയിൽ നിന്ന് ആരംഭിച്ച് 720 ഡിഗ്രി ഭ്രമണത്തിലേക്ക് തിരിഞ്ഞാൽ, അത് രണ്ടുതവണ വലത്തേക്ക് തിരിക്കും. തുടർന്ന് 360 ഡിഗ്രി ഭ്രമണത്തിലേക്ക് തിരിഞ്ഞാൽ, അത് ഒരു തവണ ഇടത്തേക്ക് തിരിക്കും, കാരണം 360 720 നേക്കാൾ കുറവാണ്.
സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ്, റോബോട്ട് തിരിയുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
(90) ഡിഗ്രി ഭ്രമണത്തിലേക്ക് തിരിക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഭ്രമണം |
റോബോട്ട് തിരിയുന്ന ഭ്രമണ മൂല്യം, ഡിഗ്രികളിൽ. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Turn left, then spin in a circle clockwise and face right.]
(-90) ഡിഗ്രി ഭ്രമണത്തിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
(450) ഡിഗ്രി ഭ്രമണത്തിലേക്ക് തിരിക്കുക ▶
ഡ്രൈവിംഗ് നിർത്തുക#
സ്റ്റോപ്പ് ഡ്രൈവിംഗ് സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിന്റെ ചലനം നിർത്തുന്നു.
ഡ്രൈവ് നിർത്തുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Drive forward, then stop.]
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
[4] സെക്കൻഡ് കാത്തിരിക്കുക
ഡ്രൈവ് നിർത്തുക
ക്രമീകരണങ്ങൾ#
ഡ്രൈവ് പ്രവേഗം സജ്ജമാക്കുക#
സെറ്റ് ഡ്രൈവ് വെലോസിറ്റി സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ എത്ര വേഗത്തിൽ ഓടിക്കണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം റോബോട്ടിനെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം റോബോട്ടിനെ മന്ദഗതിയിലാക്കാനും സഹായിക്കുന്നു.
എല്ലാ പ്രോജക്റ്റുകളും ആരംഭിക്കുന്നത് റോബോട്ട് സ്വതവേ 50% വേഗതയിൽ ഓടിച്ചാണ്.
കുറിപ്പ്: ഉയർന്ന വേഗത റോബോട്ട് വേഗത്തിൽ ഓടിക്കാൻ സഹായിക്കുന്നു, പക്ഷേ കൃത്യത കുറവായിരിക്കാം. കുറഞ്ഞ വേഗത റോബോട്ട് വേഗത കുറയ്ക്കുന്നു, പക്ഷേ കൂടുതൽ കൃത്യതയുള്ളതാകാം.
ഡ്രൈവ് വേഗത (50) [% v] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
വേഗത |
പൂജ്യത്തിൽ നിന്ന് 100% വരെ വാഹനമോടിക്കാനുള്ള വേഗത. |
യൂണിറ്റ് |
പ്രവേഗ യൂണിറ്റ്: % |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Drive forward at the default velocity.]
[മുന്നോട്ട് v] ദിശയിൽ (100) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Move slower.]
ഡ്രൈവ് വേഗത (20) [% v] ആക്കുക
[മുന്നോട്ട് v] ദിശയിൽ (100) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Move faster.]
ഡ്രൈവ് വേഗത (100) [% v] ആക്കുക
[മുന്നോട്ട് v] ദിശയിൽ (100) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
ടേൺ പ്രവേഗം സജ്ജമാക്കുക#
സെറ്റ് ടേൺ പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ എത്ര വേഗത്തിൽ തിരിയണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം റോബോട്ടിനെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം റോബോട്ടിനെ പതുക്കെ തിരിയാനും കാരണമാകുന്നു.
എല്ലാ പ്രോജക്റ്റുകളും ആരംഭിക്കുന്നത് റോബോട്ട് സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുമ്പോഴാണ്.
കുറിപ്പ്: ഉയർന്ന വേഗത റോബോട്ടിനെ വേഗത്തിൽ തിരിയാൻ പ്രേരിപ്പിക്കുന്നു, പക്ഷേ കൃത്യത കുറവായിരിക്കാം. കുറഞ്ഞ വേഗത റോബോട്ടിനെ മന്ദഗതിയിലാക്കുന്നു, പക്ഷേ കൂടുതൽ കൃത്യതയുള്ളതാകാം.
തിരിയൽ വേഗത (50) [% v] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
വേഗത |
0% മുതൽ 100% വരെ തിരിയാനുള്ള വേഗത. |
യൂണിറ്റ് |
പ്രവേഗ യൂണിറ്റ്: % |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Turn at default velocity.]
[വലത് v] ദിശയിൽ (100) ഡിഗ്രി തിരിക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Turn slower.]
തിരിയൽ വേഗത (20)% ആക്കുക
[വലത് v] ദിശയിൽ (100) ഡിഗ്രി തിരിക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Turn faster.]
തിരിയൽ വേഗത (100)% ആക്കുക
[വലത് v] ദിശയിൽ (100) ഡിഗ്രി തിരിക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
ഡ്രൈവ് തലക്കെട്ട് സജ്ജമാക്കുക#
ഒരു ഹെഡിംഗ് എന്നത് റോബോട്ട് അഭിമുഖീകരിക്കുന്ന ദിശയാണ്, ഇത് ഡിഗ്രിയിൽ അളക്കുന്നു. സെറ്റ് ഡ്രൈവ് ഹെഡിംഗ് സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിന്റെ നിലവിലെ ഹെഡിംഗ് ഒരു പുതിയ ഹെഡിംഗ് മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, റോബോട്ട് വലത്തേക്ക് അഭിമുഖമായി തിരിഞ്ഞിട്ടുണ്ടെങ്കിൽ, തലക്കെട്ട് 0 ഡിഗ്രിയിലേക്ക് സജ്ജമാക്കുന്നത് ആ വലതുവശത്തുള്ള സ്ഥാനത്തെ പുതിയ 0 ഡിഗ്രിയാക്കുന്നു. തുടർന്ന് ആ പുതിയ തലക്കെട്ടിനെ അടിസ്ഥാനമാക്കി റോബോട്ടിന് മറ്റ് സ്ഥാനങ്ങളിലേക്ക് തിരിയാൻ കഴിയും.
ഡ്രൈവ് ദിശ (0) ഡിഗ്രി ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
തലക്കെട്ട് |
റോബോട്ടിനായി സജ്ജമാക്കേണ്ട ഹെഡ്ഡിംഗ് മൂല്യം, ഡിഗ്രികളിൽ. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Turn to the left.]
ഡ്രൈവ് ദിശ (90) ഡിഗ്രി ആക്കുക
(0) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
ഡ്രൈവ് റൊട്ടേഷൻ സജ്ജമാക്കുക#
ഭ്രമണം എന്നത് റോബോട്ട് എത്ര തിരിഞ്ഞിരിക്കുന്നു എന്നതാണ്, അത് ഡിഗ്രിയിൽ അളക്കുന്നു. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, ഭ്രമണ മൂല്യം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. സെറ്റ് ഡ്രൈവ് റൊട്ടേഷൻ സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിന്റെ നിലവിലെ ഭ്രമണത്തെ ഒരു പുതിയ മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, റോബോട്ട് വലത്തേക്ക് രണ്ട് പൂർണ്ണ തിരിവുകൾ നടത്തിയിട്ടുണ്ടെങ്കിൽ, അതിന്റെ ഭ്രമണ മൂല്യം 720 ഡിഗ്രി ആയിരിക്കും. ഭ്രമണം 0 ഡിഗ്രിയിലേക്ക് സജ്ജമാക്കുന്നത് ആ ഭ്രമണത്തെ 720 ൽ നിന്ന് 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കും. തുടർന്ന് ആ പുതിയ മൂല്യത്തെ അടിസ്ഥാനമാക്കി റോബോട്ടിന് ഭ്രമണങ്ങളിലേക്ക് തിരിയാൻ കഴിയും.
ഡ്രൈവ് ഭ്രമണം (0) ഡിഗ്രി ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഭ്രമണം |
റോബോട്ടിനായി സജ്ജമാക്കേണ്ട ഭ്രമണ മൂല്യം, ഡിഗ്രികളിൽ. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Spin counterclockwise two times.]
ഡ്രൈവ് ഭ്രമണം (720) ഡിഗ്രി ആക്കുക
(0) ഡിഗ്രി ഭ്രമണത്തിലേക്ക് തിരിക്കുക ▶
ഡ്രൈവ് ടൈംഔട്ട് സജ്ജമാക്കുക#
സെറ്റ് ഡ്രൈവ് ടൈംഔട്ട് സ്റ്റാക്ക് ബ്ലോക്ക്, റോബോട്ട് ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സെക്കൻഡ് ശ്രമിക്കുമെന്ന് സജ്ജമാക്കുന്നു. ആ സമയത്ത് റോബോട്ടിന് പൂർത്തിയാക്കാൻ കഴിയുന്നില്ലെങ്കിൽ, അത് ശ്രമം നിർത്തി സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്കിലേക്ക് നീങ്ങും. ഇത് റോബോട്ടിനെ ഒരു ചലനത്തിൽ കുടുങ്ങിപ്പോകുന്നത് തടയുന്നു.
ഡ്രൈവ് ടൈംഔട്ട് (1) സെക്കൻഡ് ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
സമയം |
ഒരു ചലനം പൂർത്തിയാക്കാൻ റോബോട്ടിന് എത്ര സെക്കൻഡുകൾ ശ്രമിക്കാൻ കഴിയും. ഇത് ഒരു പൂർണ്ണ സംഖ്യയോ ദശാംശമോ ആകാം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Drive forward for 1 second, then turn.]
ഡ്രൈവ് ടൈംഔട്ട് (1) സെക്കൻഡ് ആക്കുക
[മുന്നോട്ട് v] ദിശയിൽ (25) [ഇഞ്ച് v] ഡ്രൈവ് ചെയ്യുക ▶
[വലത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
മൂല്യങ്ങൾ#
ഡ്രൈവ് പൂർത്തിയായി#
ഡ്രൈവ് പൂർത്തിയായി റോബോട്ട് നീങ്ങുന്നത് അവസാനിച്ചോ എന്ന് ബൂളിയൻ ബ്ലോക്ക് റിപ്പോർട്ട് ചെയ്യുന്നു. റോബോട്ടിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
ശരി — റോബോട്ട് നീങ്ങുന്നത് അവസാനിച്ചു.
തെറ്റ് — റോബോട്ട് ഇപ്പോഴും ചലിച്ചുകൊണ്ടിരിക്കുകയാണ്.
എന്നിട്ട് കാത്തിരിക്കരുത് എന്ന പാരാമീറ്റർ ഉള്ള ഡ്രൈവ്ട്രെയിൻ ബ്ലോക്കുകളുമായി ഈ ബ്ലോക്ക് ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു.
<ഡ്രൈവ് പൂർത്തിയായോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Start spinning when the drive is complete.]
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] ഡ്രൈവ് ചെയ്യുക ◀ കാത്തിരിക്കേണ്ട
<ഡ്രൈവ് പൂർത്തിയായോ?> വരെ കാത്തിരിക്കുക
[വലത് v] ദിശയിൽ (360) ഡിഗ്രി തിരിക്കുക ▶
ഡ്രൈവ് നീങ്ങുന്നു#
ഡ്രൈവ് നീങ്ങുന്നു ബൂളിയൻ ബ്ലോക്ക് റോബോട്ട് നീങ്ങുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു. റോബോട്ടിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
ശരി — റോബോട്ട് നീങ്ങുകയാണ്.
തെറ്റ് — റോബോട്ട് അനങ്ങുന്നില്ല.
എന്നിട്ട് കാത്തിരിക്കരുത് എന്ന പാരാമീറ്റർ ഉള്ള ഡ്രൈവ്ട്രെയിൻ ബ്ലോക്കുകളുമായി ഈ ബ്ലോക്ക് ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു.
<ഡ്രൈവ് നീങ്ങുന്നുണ്ടോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Print that the robot is moving while it is still driving.]
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] ഡ്രൈവ് ചെയ്യുക ◀ കാത്തിരിക്കേണ്ട
<ഡ്രൈവ് നീങ്ങുന്നുണ്ടോ?> ആയിരിക്കുമ്പോൾ
[Still Moving...] പ്രിൻ്റ് ചെയ്യുക ▶
(0.1) സെക്കൻഡ് കാത്തിരിക്കുക
സ്ക്രീൻ മായ്ക്കുക
अंत
[Done!] പ്രിൻ്റ് ചെയ്യുക ▶
ഡ്രൈവ് തലക്കെട്ട്#
ഒരു ഹെഡിംഗ് എന്നത് റോബോട്ട് അഭിമുഖീകരിക്കുന്ന ദിശയാണ്, ഇത് ഡിഗ്രിയിൽ അളക്കുന്നു. ഡ്രൈവ് ഹെഡിംഗ് റിപ്പോർട്ടർ ബ്ലോക്ക് 0 മുതൽ 359.99 ഡിഗ്രി വരെ സഞ്ചരിക്കുന്നതായി റിപ്പോർട്ട് ചെയ്യുന്നു.
റോബോട്ടിന്റെ ആരംഭ തലക്കെട്ട് 0 ഡിഗ്രിയാണ്.
(ഡ്രൈവ് ദിശ ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Display the heading after turning.]
[വലത് v] ദിശയിൽ (450) ഡിഗ്രി തിരിക്കുക ▶
സ്ക്രീനിൽ (ഡ്രൈവ് ദിശ ഡിഗ്രിയിൽ) പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
ഡ്രൈവ് റൊട്ടേഷൻ#
ഭ്രമണം എന്നത് റോബോട്ട് എത്ര തിരിഞ്ഞിരിക്കുന്നു എന്നതാണ്, ഡിഗ്രിയിൽ അളക്കുന്നത്. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, ഭ്രമണ മൂല്യം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. ഡ്രൈവ് റൊട്ടേഷൻ റിപ്പോർട്ടർ ബ്ലോക്ക് റോബോട്ടിന്റെ നിലവിലെ ഭ്രമണം റിപ്പോർട്ട് ചെയ്യുന്നു.
വലത്തേക്ക് തിരിയുന്നത് ഭ്രമണം വർദ്ധിപ്പിക്കുന്നു, ഇടത്തേക്ക് തിരിയുന്നത് ഭ്രമണം കുറയ്ക്കുന്നു. ഉദാഹരണത്തിന്, വലത്തേക്ക് രണ്ട് പൂർണ്ണ തിരിവുകൾ നടത്തുന്നത് 720 ഡിഗ്രി ഭ്രമണം റിപ്പോർട്ട് ചെയ്യും.
(ഡ്രൈവ് ഭ്രമണം ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Display the rotation after turning.]
[വലത് v] ദിശയിൽ (450) ഡിഗ്രി തിരിക്കുക ▶
സ്ക്രീനിൽ (ഡ്രൈവ് ഭ്രമണം ഡിഗ്രിയിൽ) പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
ഡ്രൈവ് പ്രവേഗം#
ഡ്രൈവ് പ്രവേഗം റിപ്പോർട്ടർ ബ്ലോക്ക് റോബോട്ട് എത്ര വേഗത്തിൽ ഓടിക്കുന്നു എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
(ഡ്രൈവ് വേഗത [% v]-ൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
യൂണിറ്റ് |
പ്രവേഗ യൂണിറ്റ്: % |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Display the velocity after driving.]
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
സ്ക്രീനിൽ (ഡ്രൈവ് വേഗത [% v]-ൽ) പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
ചലനം#
ആക്സൽ ആം മോട്ടോർ ഉപയോഗിച്ച് കൈ ഉയർത്തുകയും താഴ്ത്തുകയും ചെയ്യുന്നു, അങ്ങനെ വളയങ്ങൾ സ്റ്റേക്കുകൾക്ക് സമീപം സ്ഥാപിക്കാൻ കഴിയും. പുഷർ മോട്ടോർ പുഷറിനെ കൈയിലൂടെ താഴേക്ക് നീക്കി റിംഗുകൾ കൈയിൽ നിന്ന് ഒരു സ്റ്റേക്കിലേക്ക് തള്ളുന്നു.
ഓരോ മോട്ടോറിനും അതിന്റേതായ ദിശാ ഓപ്ഷനുകൾ ഉണ്ട്. ആക്സലിൽ ആ മോട്ടോർ എങ്ങനെ നീങ്ങുന്നുവെന്ന് ദിശാ പേരുകൾ വിവരിക്കുന്നു.
പ്രവർത്തനങ്ങൾ#
സ്പിൻ മോട്ടോർ#
സ്പിൻ മോട്ടോർ സ്റ്റാക്ക് ബ്ലോക്ക് ഒരു മോട്ടോറിനെ രണ്ട് ദിശകളിൽ ഒന്നിലേക്ക് എന്നെന്നേക്കുമായി കറക്കുന്നു. മറ്റൊരു ദിശയിലേക്ക് കറങ്ങുകയോ നിർത്തുകയോ പോലുള്ള മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ മോട്ടോർ കറങ്ങിക്കൊണ്ടിരിക്കും.
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ സ്പിൻ ചെയ്യുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
കറക്കാനുള്ള മോട്ടോർ: ആംമോട്ടർ അല്ലെങ്കിൽ പുഷർമോട്ടർ. |
ദിശ |
മോട്ടോർ കറങ്ങുന്ന ദിശ:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Lift the Arm before moving to a Mobile Goal.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ സ്പിൻ ചെയ്യുക
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[ArmMotor v] നിർത്തുക
സ്പിൻ മോട്ടോർ#
സ്റ്റാക്ക് ബ്ലോക്കിനുള്ള സ്പിൻ മോട്ടോർ ഒരു നിശ്ചിത ദൂരത്തേക്ക് ഒരു മോട്ടോർ കറക്കുന്നു. മോട്ടോറിന്റെ നിലവിലെ സ്ഥാനവുമായി ആപേക്ഷികമായാണ് സ്പിൻ ചെയ്യുന്നത്. സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ് മോട്ടോർ കറങ്ങുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ (90) [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
കറക്കാനുള്ള മോട്ടോർ: ആംമോട്ടർ അല്ലെങ്കിൽ പുഷർമോട്ടർ. |
ദിശ |
മോട്ടോർ കറങ്ങുന്ന ദിശ:
|
ദൂരം |
മോട്ടോർ കറങ്ങുന്ന ദൂരം. ഡിഗ്രികൾ പൂർണ്ണസംഖ്യകളെ ഉപയോഗിക്കുന്നു. തിരിവുകൾ പൂർണ്ണസംഖ്യകളോ ദശാംശങ്ങളോ ഉപയോഗിക്കാം. |
യൂണിറ്റ് |
ദൂരത്തിന്റെ യൂണിറ്റ്: ഡിഗ്രി അല്ലെങ്കിൽ തിരിവുകൾ. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Lift the Arm.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [200] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
മോട്ടോർ സ്ഥാനത്ത് ഉറപ്പിക്കുക#
സ്പിൻ മോട്ടോർ ടു പൊസിഷൻ സ്റ്റാക്ക് ബ്ലോക്ക് ഒരു മോട്ടോറിനെ ഒരു പ്രത്യേക സ്ഥാനത്തേക്ക് തിരിക്കുന്നു.
ഒരു മോട്ടോറിന്റെ സ്ഥാനം അത് എത്ര ദൂരം കറങ്ങി എന്നതിനെയാണ് സൂചിപ്പിക്കുന്നത്, ഡിഗ്രി അല്ലെങ്കിൽ ടേണുകളിൽ അളക്കുന്നു. ഒരു ടേൺ 360 ഡിഗ്രിക്ക് തുല്യമാണ്. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, മോട്ടോർ സ്ഥാനം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. set motor position ബ്ലോക്ക് ഉപയോഗിച്ചും മോട്ടോർ സ്ഥാനം സജ്ജമാക്കാൻ കഴിയും.
സ്ഥാന മൂല്യങ്ങൾ കേവലമാണ്. ഇതിനർത്ഥം സ്പിന്നിന്റെ ദിശ മോട്ടോറിന്റെ നിലവിലെ സ്ഥാനത്തെ ആശ്രയിച്ചിരിക്കുന്നു എന്നാണ്.
ഉദാഹരണത്തിന്, മോട്ടോർ 0 ഡിഗ്രിയിൽ ആരംഭിച്ച് 720 ഡിഗ്രി സ്ഥാനത്തേക്ക് കറങ്ങുകയാണെങ്കിൽ, അത് രണ്ട് തിരിവുകൾ മുന്നോട്ട് കറങ്ങും. പിന്നീട് 360 ഡിഗ്രി സ്ഥാനത്തേക്ക് കറങ്ങുകയാണെങ്കിൽ, അത് ഒരു തിരിവ് പിന്നിലേക്ക് കറങ്ങും, കാരണം 360 720 നേക്കാൾ കുറവാണ്.
[ArmMotor v] (90) [ഡിഗ്രി v] സ്ഥാനത്തേക്ക് സ്പിൻ ചെയ്യുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
കറക്കാനുള്ള മോട്ടോർ: ആംമോട്ടർ അല്ലെങ്കിൽ പുഷർമോട്ടർ. |
സ്ഥാനം |
മോട്ടോർ കറങ്ങുന്ന സ്ഥാന മൂല്യത്തിലേക്ക്. ഡിഗ്രികൾ പൂർണ്ണസംഖ്യകളെ ഉപയോഗിക്കുന്നു. തിരിവുകൾ പൂർണ്ണസംഖ്യകളോ ദശാംശങ്ങളോ ഉപയോഗിക്കാം. |
യൂണിറ്റ് |
സ്ഥാന യൂണിറ്റ്: ഡിഗ്രികൾ അല്ലെങ്കിൽ തിരിവുകൾ. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Lift the Arm.]
[ArmMotor v] [350] [ഡിഗ്രി v] സ്ഥാനത്തേക്ക് സ്പിൻ ചെയ്യുക ▶
സ്റ്റോപ്പ് മോട്ടോർ#
സ്റ്റോപ്പ് മോട്ടോർ സ്റ്റാക്ക് ബ്ലോക്ക് തിരഞ്ഞെടുത്ത മോട്ടോറിനെ നിർത്തുന്നു.
[ArmMotor v] നിർത്തുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
നിർത്തേണ്ട മോട്ടോർ: ആംമോട്ടർ അല്ലെങ്കിൽ പുഷർമോട്ടർ. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ സ്പിൻ ചെയ്യുക
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[ArmMotor v] നിർത്തുക
ക്രമീകരണങ്ങൾ#
മോട്ടോർ പ്രവേഗം സജ്ജമാക്കുക#
സെറ്റ് മോട്ടോർ പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക് ഒരു മോട്ടോർ എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം മോട്ടോർ കറങ്ങുന്നത് വേഗത്തിലാക്കുന്നു, കുറഞ്ഞ ശതമാനം മോട്ടോർ കറങ്ങുന്നത് മന്ദഗതിയിലാക്കുന്നു.
ഓരോ പ്രോജക്റ്റും ആരംഭിക്കുന്നത് ഓരോ മോട്ടോറും സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുന്ന രീതിയിലാണ്.
കുറിപ്പ്: ഉയർന്ന വേഗത മോട്ടോർ കറക്കത്തെ വേഗത്തിലാക്കുന്നു, പക്ഷേ കൃത്യത കുറവായിരിക്കാം. കുറഞ്ഞ വേഗത മോട്ടോർ കറക്കത്തെ മന്ദഗതിയിലാക്കുന്നു, പക്ഷേ കൂടുതൽ കൃത്യതയുള്ളതാകാം.
[ArmMotor v] വേഗത [50] [% v] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
ആംമോട്ടർ അല്ലെങ്കിൽ പുഷർമോട്ടർ എന്നിവയുടെ വേഗത സജ്ജമാക്കുന്നതിനുള്ള മോട്ടോർ. |
വേഗത |
മോട്ടോർ കറങ്ങുന്ന വേഗത. ശതമാനം 0% മുതൽ 100% വരെയുള്ള പൂർണ്ണ സംഖ്യകളെ ഉപയോഗിക്കുന്നു. |
യൂണിറ്റ് |
പ്രവേഗ യൂണിറ്റ്: %. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[ArmMotor v] വേഗത [100] [% v] ആക്കുക
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [200] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
മോട്ടോർ ടൈംഔട്ട് സജ്ജമാക്കുക#
സെറ്റ് മോട്ടോർ ടൈംഔട്ട് സ്റ്റാക്ക് ബ്ലോക്ക്, ഒരു മോട്ടോർ ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സമയം ശ്രമിക്കുമെന്ന് സജ്ജമാക്കുന്നു. ആ സമയത്ത് മോട്ടോർ പൂർത്തിയാക്കാൻ കഴിയുന്നില്ലെങ്കിൽ, അത് ശ്രമം നിർത്തി സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്കിലേക്ക് നീങ്ങും. ഇത് മോട്ടോർ ഒരു ചലനത്തിൽ കുടുങ്ങിപ്പോകുന്നത് തടയുന്നു.
[ArmMotor v] ടൈംഔട്ട് [1] സെക്കൻഡ് ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
ArmMotor അല്ലെങ്കിൽ PusherMotor എന്നിവയുടെ ടൈംഔട്ട് സജ്ജീകരിക്കേണ്ട മോട്ടോർ. |
സമയം |
ഒരു ചലനം പൂർത്തിയാക്കാൻ മോട്ടോർ എത്ര സെക്കൻഡുകൾ ശ്രമിക്കും. ഇത് ഒരു പൂർണ്ണ സംഖ്യയോ ദശാംശമോ ആകാം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[ArmMotor v] ടൈംഔട്ട് [1] സെക്കൻഡ് ആക്കുക
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [5] [തിരിവുകൾ v] സ്പിൻ ചെയ്യുക ▶
സ്ഥാനം#
മോട്ടോർ സ്ഥാനം#
ഒരു മോട്ടോറിന്റെ സ്ഥാനം അത് എത്ര ദൂരം കറങ്ങി എന്നതിനെയാണ് സൂചിപ്പിക്കുന്നത്, ഡിഗ്രി അല്ലെങ്കിൽ ടേണുകളിൽ അളക്കുന്നു. ഒരു ടേൺ 360 ഡിഗ്രിക്ക് തുല്യമാണ്. മോട്ടോർ പൊസിഷൻ റിപ്പോർട്ടർ ബ്ലോക്ക് മോട്ടോറിന്റെ നിലവിലെ സ്ഥാനം റിപ്പോർട്ട് ചെയ്യുന്നു.
ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, മോട്ടോർ സ്ഥാനം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. മോട്ടോർ ഒരു പൂർണ്ണ തിരിവ് മുന്നോട്ട് കറങ്ങുകയാണെങ്കിൽ, സ്ഥാനം 360 ഡിഗ്രി അല്ലെങ്കിൽ 1 തിരിവ് ആയിരിക്കും. മോട്ടോർ മറുവശത്ത് കറങ്ങുകയാണെങ്കിൽ, സ്ഥാനം നെഗറ്റീവ് ആയിരിക്കും.
([ArmMotor v] സ്ഥാനം [ഡിഗ്രി v]-ൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
ArmMotor അല്ലെങ്കിൽ PusherMotor എന്നിവയുടെ സ്ഥാനം റിപ്പോർട്ട് ചെയ്യേണ്ട മോട്ടോർ. |
യൂണിറ്റ് |
മോട്ടോർ സ്ഥാനം റിപ്പോർട്ട് ചെയ്യേണ്ട യൂണിറ്റ്: ഡിഗ്രി അല്ലെങ്കിൽ ടേണുകൾ. |
മോട്ടോർ സ്ഥാനം സജ്ജമാക്കുക#
ഒരു മോട്ടോറിന്റെ സ്ഥാനം അത് എത്ര ദൂരം കറങ്ങി എന്നതിനെയാണ് സൂചിപ്പിക്കുന്നത്, ഡിഗ്രി അല്ലെങ്കിൽ ടേണുകളിൽ അളക്കുന്നു. ഒരു ടേൺ 360 ഡിഗ്രിക്ക് തുല്യമാണ്. സെറ്റ് മോട്ടോർ പൊസിഷൻ സ്റ്റാക്ക് ബ്ലോക്ക് മോട്ടോറിന്റെ നിലവിലെ സ്ഥാനത്തെ ഒരു പുതിയ മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, ഒരു മോട്ടോർ 180 ഡിഗ്രിയിലേക്ക് കറങ്ങിയിട്ടുണ്ടെങ്കിൽ, സ്ഥാനം 0 ഡിഗ്രിയിലേക്ക് സജ്ജമാക്കുന്നത് ആ സ്ഥാനം 180 ൽ നിന്ന് 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കും. തുടർന്ന് ആ പുതിയ മൂല്യത്തെ അടിസ്ഥാനമാക്കി മോട്ടോറിന് സ്ഥാനങ്ങളിലേക്ക് കറങ്ങാൻ കഴിയും.
[ArmMotor v] സ്ഥാനം (0) [ഡിഗ്രി v] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
ArmMotor അല്ലെങ്കിൽ PusherMotor എന്നതിന്റെ സ്ഥാനം സജ്ജീകരിക്കേണ്ട മോട്ടോർ. |
സ്ഥാനം |
മോട്ടോറിനായി സജ്ജീകരിക്കേണ്ട സ്ഥാന മൂല്യം. ഡിഗ്രികൾ പൂർണ്ണസംഖ്യകളെ ഉപയോഗിക്കുന്നു. ടേണുകൾ പൂർണ്ണസംഖ്യകളോ ദശാംശങ്ങളോ ഉപയോഗിക്കാം. |
യൂണിറ്റ് |
സ്ഥാന യൂണിറ്റ്: ഡിഗ്രികൾ അല്ലെങ്കിൽ തിരിവുകൾ. |
മൂല്യങ്ങൾ#
മോട്ടോർ പൂർത്തിയായി#
മോട്ടോർ പൂർത്തിയായി ബൂളിയൻ ബ്ലോക്ക് മോട്ടോർ നീങ്ങുന്നത് അവസാനിച്ചോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു. മോട്ടോറിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
ശരി — മോട്ടോർ നീങ്ങിത്തുടങ്ങി.
തെറ്റ് — മോട്ടോർ ഇപ്പോഴും ചലിച്ചുകൊണ്ടിരിക്കുന്നു.
ഈ ബ്ലോക്ക് ഉം കാത്തിരിക്കരുത് എന്ന പാരാമീറ്ററുള്ള ഇനിപ്പറയുന്ന മോഷൻ ബ്ലോക്കുകളുമായി ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു: *സ്പിൻ മോട്ടോർ ഉം സ്പിൻ മോട്ടോർ സ്ഥാനത്തേക്ക്.
<[ArmMotor v] പൂർത്തിയായോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
മോട്ടോർ നീങ്ങുന്നത് അവസാനിച്ചോ എന്ന് അറിയിക്കുന്നതിനുള്ള മോട്ടോർ: ആംമോട്ടർ അല്ലെങ്കിൽ പുഷർമോട്ടർ. |
മോട്ടോർ കറങ്ങുന്നു#
മോട്ടോർ കറങ്ങുന്നുണ്ടോ എന്ന് ബൂളിയൻ ബ്ലോക്ക് റിപ്പോർട്ട് ചെയ്യുന്നു. മോട്ടോറിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
ശരി — മോട്ടോർ കറങ്ങുന്നു.
തെറ്റ് — മോട്ടോർ കറങ്ങുന്നില്ല.
ഈ ബ്ലോക്ക് ഉം കാത്തിരിക്കരുത് എന്ന പാരാമീറ്ററുള്ള ഇനിപ്പറയുന്ന മോഷൻ ബ്ലോക്കുകളുമായി ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു: *സ്പിൻ മോട്ടോർ ഉം സ്പിൻ മോട്ടോർ സ്ഥാനത്തേക്ക്.
<[ArmMotor v] സ്പിൻ ചെയ്യുന്നുണ്ടോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
കറങ്ങുന്നുണ്ടോ എന്ന് അറിയിക്കേണ്ട മോട്ടോർ: ആംമോട്ടർ അല്ലെങ്കിൽ പുഷർമോട്ടർ. |
മോട്ടോർ പ്രവേഗം#
മോട്ടോർ പ്രവേഗം റിപ്പോർട്ടർ ബ്ലോക്ക് മോട്ടോർ എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് -100% മുതൽ 100% വരെയുള്ള ശതമാനത്തിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([ArmMotor v] വേഗത [% v]-ൽ :: custom-motion)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
മോട്ടോർ |
ArmMotor അല്ലെങ്കിൽ PusherMotor എന്നിവയുടെ വേഗത റിപ്പോർട്ട് ചെയ്യേണ്ട മോട്ടോർ. |
യൂണിറ്റ് |
മോട്ടോർ പ്രവേഗം റിപ്പോർട്ട് ചെയ്യേണ്ട യൂണിറ്റ്: %. |
എഐ വിഷൻ#
പ്രവർത്തനങ്ങൾ#
ഒബ്ജക്റ്റ് ഡാറ്റ നേടുക#
get object data ബ്ലോക്ക് AI വിഷൻ സെൻസർ ഫ്രെയിമിൽ നിന്ന് ഡാറ്റ ഒരൊറ്റ സിഗ്നേച്ചറിലേക്ക് ഫിൽട്ടർ ചെയ്യുന്നു — ഫീൽഡിലെ ഒരു ഗെയിം എലമെന്റ് പോലെ സെൻസറിന് തിരിച്ചറിയാൻ കഴിയുന്ന ഒന്നിന്റെ സംരക്ഷിച്ച വിവരണം.
സൂചിക 0 മുതൽ വീതി അനുസരിച്ച് ഏറ്റവും വലുത് മുതൽ ചെറുത് വരെ ക്രമീകരിച്ചിരിക്കുന്ന ഒബ്ജക്റ്റുകളെ ഡാറ്റാസെറ്റ് സംഭരിക്കുന്നു. AI വിഷൻ ഒബ്ജക്റ്റ് പ്രോപ്പർട്ടി ബ്ലോക്ക് ഉപയോഗിച്ച് ഓരോ ഒബ്ജക്റ്റിന്റെയും പ്രോപ്പർട്ടികൾ ആക്സസ് ചെയ്യാൻ കഴിയും. പൊരുത്തപ്പെടുന്ന ഒബ്ജക്റ്റുകളൊന്നും കണ്ടെത്തിയില്ലെങ്കിൽ ഒരു ശൂന്യമായ ഡാറ്റാസെറ്റ് തിരികെ നൽകും.
[AIVision v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഒപ്പ് |
നൽകിയിരിക്കുന്ന ഒപ്പിന്റെ ഡാറ്റ മാത്രം ഉൾപ്പെടുത്തുന്നതിനായി ഡാറ്റാസെറ്റ് ഫിൽട്ടർ ചെയ്യുന്നു. ലഭ്യമായ ഒപ്പുകൾ ഇവയാണ്:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Spin the Arm Motor up so that the AI Vision Sensor is not blocked.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
[AIVision v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
[Check if any AI Classifications were detected in the last snapshot.]
<[AIVision v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
[Only if an AI Classification is detected, then print data from the largest AI Classification.]
[Largest object's width:] പ്രിൻ്റ് ചെയ്യുക ▶
([AIVision v] ഒബ്ജക്ട് [വീതി v]) പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
अंत
ക്രമീകരണങ്ങൾ#
ഒബ്ജക്റ്റ് ഇനം സജ്ജമാക്കുക#
set object item ബ്ലോക്ക് ഡാറ്റാസെറ്റിലെ ഏത് ഇനമാണ് ഉപയോഗിക്കേണ്ടതെന്ന് സജ്ജമാക്കുന്നു.
[AIVision v] ഒബ്ജക്ട് ഇനം [1] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഇനം |
ഡാറ്റാസെറ്റിൽ ഉപയോഗിക്കേണ്ട ഇനത്തിന്റെ എണ്ണം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Spin the Arm Motor up so that the AI Vision Sensor is not blocked.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
[AIVision v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
[Check if any AI Classifications were detected in the last snapshot.]
<[AIVision v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
[If any AI Classification is detected, check if any of them are a Mobile Goal.]
<[AIVision v] ഒബ്ജക്ട് [MobileGoal v] ആണോ?> ആണെങ്കിൽ
[Mobile Goal is detected.] പ്രിൻ്റ് ചെയ്യുക ▶
അല്ലെങ്കിൽ
[Mobile Goal is not detected.] പ്രിൻ്റ് ചെയ്യുക ▶
अंत
अंत
മൂല്യങ്ങൾ#
വസ്തു നിലവിലുണ്ട്#
object exists ബ്ലോക്ക് ഡാറ്റാസെറ്റിൽ ഏതെങ്കിലും വസ്തു കണ്ടെത്തിയോ എന്ന് സൂചിപ്പിക്കുന്ന ഒരു ബൂളിയൻ നൽകുന്നു.
ശരി - ഡാറ്റാസെറ്റിൽ കണ്ടെത്തിയ ഒരു വസ്തു ഉൾപ്പെടുന്നു.
തെറ്റ് - ഡാറ്റാസെറ്റിൽ കണ്ടെത്തിയ വസ്തുക്കളൊന്നും ഉൾപ്പെടുന്നില്ല.
<[AIVision v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Spin the Arm Motor up so that the AI Vision Sensor is not blocked.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
[AIVision v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
[Check if any AI Classifications were detected in the last snapshot.]
<[AIVision v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
([AIVision v] ഒബ്ജക്ട് എണ്ണം) പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
अंत
വസ്തു ആണ്#
AI വിഷൻ ഒബ്ജക്റ്റ് ഈസ് ബ്ലോക്ക്, കണ്ടെത്തിയ ഒബ്ജക്റ്റ് ഒരു പ്രത്യേക വർഗ്ഗീകരണവുമായി പൊരുത്തപ്പെടുന്നുണ്ടോ എന്ന് സൂചിപ്പിക്കുന്ന ഒരു ബൂളിയൻ നൽകുന്നു.
ശരി – ഡാറ്റാസെറ്റിലെ ഇനം നിർദ്ദിഷ്ട വസ്തുവാണ്.
തെറ്റ് – ഡാറ്റാസെറ്റിലെ ഇനം നിർദ്ദിഷ്ട ഒബ്ജക്റ്റ് അല്ല.
<[AIVision v] ഒബ്ജക്ട് [MobileGoal v] ആണോ?>
പാരാമീറ്റർ |
വിവരണം |
|---|---|
വസ്തു |
ഈ ഇനത്തെ ഏത് വസ്തുവുമായി താരതമ്യം ചെയ്യണം:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Spin the Arm Motor up so that the AI Vision Sensor is not blocked.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
[AIVision v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
[Check if any AI Classifications were detected in the last snapshot.]
<[AIVision v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
[If any AI Classification is detected, check if any of them are a Mobile Goal.]
<[AIVision v] ഒബ്ജക്ട് [MobileGoal v] ആണോ?> ആണെങ്കിൽ
[Mobile Goal is detected.] പ്രിൻ്റ് ചെയ്യുക ▶
അല്ലെങ്കിൽ
[Mobile Goal is not detected.] പ്രിൻ്റ് ചെയ്യുക ▶
अंत
अंत
വസ്തുക്കളുടെ എണ്ണം#
object count ബ്ലോക്ക് ഡാറ്റാസെറ്റിലെ കണ്ടെത്തിയ വസ്തുക്കളുടെ എണ്ണം ഒരു പൂർണ്ണസംഖ്യയായി നൽകുന്നു.
([AIVision] ഒബ്ജക്ട് എണ്ണം)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Spin the Arm Motor up so that the AI Vision Sensor is not blocked.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
[AIVision v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
[Check if any AI Classifications were detected in the last snapshot.]
<[AIVision v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
([AIVision v] ഒബ്ജക്ട് എണ്ണം) പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
अंत
വസ്തുവിന്റെ സ്വഭാവം#
get object data ബ്ലോക്ക് ഉപയോഗിച്ചതിനുശേഷം സൂക്ഷിച്ചിരിക്കുന്ന ഓരോ ഒബ്ജക്റ്റിലും (താഴെ കാണിച്ചിരിക്കുന്നു) ആറ് പ്രോപ്പർട്ടികൾ ഉൾപ്പെടുത്തിയിട്ടുണ്ട്.
([AIVision v] ഒബ്ജക്ട് [വീതി v])
get object data ബ്ലോക്ക് ഉപയോഗിച്ച സമയത്ത്, AI വിഷൻ സെൻസറിന്റെ വ്യൂവിൽ കണ്ടെത്തിയ വസ്തുവിന്റെ സ്ഥാനവും വലുപ്പവും എല്ലാ പ്രോപ്പർട്ടി മൂല്യങ്ങളും വിവരിക്കുന്നു. സെൻസറിന്റെ 320 ബൈ 240 പിക്സൽ റെസല്യൂഷനെ അടിസ്ഥാനമാക്കി, ഈ മൂല്യങ്ങൾ പിക്സലുകളിലാണ് അളക്കുന്നത്.
പാരാമീറ്റർ |
വിവരണം |
|---|---|
പ്രോപ്പർട്ടി |
കണ്ടെത്തിയ വസ്തുവിന്റെ ഏത് പ്രോപ്പർട്ടി ഉപയോഗിക്കണം: |
വീതി#
വീതി പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ വീതി 1 മുതൽ 320 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision v] ഒബ്ജക്ട് [വീതി v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Spin the Arm Motor up so that the AI Vision Sensor is not blocked.]
[ArmMotor v] [മുകളിലേക്ക് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
[AIVision v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
[Check if any AI Classifications were detected in the last snapshot.]
<[AIVision v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
[Only if an AI Classification is detected, then print data from the largest AI Classification.]
[Largest object's width:] പ്രിൻ്റ് ചെയ്യുക ▶
([AIVision v] ഒബ്ജക്ട് [വീതി v]) പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
अंत
ഉയരം#
height പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ ഉയരം 1 മുതൽ 240 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision v] ഒബ്ജക്ട് [ഉയരം v])
സെന്റർഎക്സ്#
centerX പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ മധ്യഭാഗത്തിന്റെ x-കോർഡിനേറ്റിനെ 0 മുതൽ 320 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision v] ഒബ്ജക്ട് [centerX v])
സെന്റർ വൈ#
centerY പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ മധ്യഭാഗത്തിന്റെ y-കോർഡിനേറ്റിനെ 0 മുതൽ 240 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision v] ഒബ്ജക്ട് [centerY v])
ഉത്ഭവംഎക്സ്#
കണ്ടെത്തിയ വസ്തുവിന്റെ ബൗണ്ടിംഗ് ബോക്സിന്റെ മുകളിൽ ഇടത് കോണിലുള്ള x-കോർഡിനേറ്റിനെ 0 മുതൽ 320 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ originX പ്രോപ്പർട്ടി റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision v] ഒബ്ജക്ട് [originX v])
ഉത്ഭവംY#
കണ്ടെത്തിയ വസ്തുവിന്റെ ബൗണ്ടിംഗ് ബോക്സിന്റെ മുകളിൽ ഇടത് കോണിലുള്ള y-കോർഡിനേറ്റിനെ originY പ്രോപ്പർട്ടി 0 മുതൽ 240 വരെയുള്ള പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision v] ഒബ്ജക്ട് [originY v])
സെൻസിംഗ്#
ഒപ്റ്റിക്കൽ#
ഒപ്റ്റിക്കൽ ഒരു വസ്തു കണ്ടെത്തി#
ഒപ്റ്റിക്കൽ ഒരു വസ്തു കണ്ടെത്തി ബൂളിയൻ ബ്ലോക്ക്, ഒപ്റ്റിക്കൽ സെൻസർ പരിധിക്കുള്ളിൽ ഒരു വസ്തു കണ്ടെത്തുന്നുണ്ടോ ഇല്ലയോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഒപ്റ്റിക്കൽ സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നു.
തെറ്റ് — ഒപ്റ്റിക്കൽ സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നില്ല.
<[FrontOptical v] ഒരു ഒബ്ജക്ട് കണ്ടെത്തിയോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഒപ്റ്റിക്കൽ നിറം കണ്ടെത്തുന്നു#
ഒപ്റ്റിക്കൽ നിറം കണ്ടെത്തുന്നു ബൂളിയൻ ബ്ലോക്ക്, കണ്ടെത്തിയ ഹ്യൂ മൂല്യത്തെ അടിസ്ഥാനമാക്കി, ഒപ്റ്റിക്കൽ സെൻസർ ഒരു നിർദ്ദിഷ്ട നിറം കണ്ടെത്തുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി – സെൻസർ നിർദ്ദിഷ്ട നിറം കണ്ടെത്തുന്നു.
തെറ്റ് – സെൻസർ നിർദ്ദിഷ്ട നിറം കണ്ടെത്തുന്നില്ല.
കുറിപ്പ്: ഒപ്റ്റിക്കൽ സെൻസർ നിർദ്ദിഷ്ട നിറവുമായി പൊരുത്തപ്പെടുന്ന ഹ്യൂ ശ്രേണികൾക്കായി തിരയുന്നു. നിർദ്ദിഷ്ട ഹ്യൂ ശ്രേണികൾ കണ്ടെത്തുന്നതിന്, ഒപ്റ്റിക്കൽ ഹ്യൂ ബ്ലോക്ക് കാണുക.
<[FrontOptical v] [ചുവപ്പ് v] കണ്ടെത്തുന്നോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
നിറം |
ഏത് നിറമാണ് തിരയേണ്ടത്:
|
ഒപ്റ്റിക്കൽ തെളിച്ചം#
ഒപ്റ്റിക്കൽ ബ്രൈറ്റ്നെസ് റിപ്പോർട്ടർ ബ്ലോക്ക്, ഒപ്റ്റിക്കൽ സെൻസറിലേക്ക് എത്ര പ്രകാശം പ്രതിഫലിക്കുന്നുവെന്ന് 0% മുതൽ 100% വരെയുള്ള ശതമാനത്തിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
ഉയർന്ന ശതമാനം എന്നാൽ കൂടുതൽ പ്രകാശം ഒപ്റ്റിക്കൽ സെൻസറിലേക്ക് പ്രതിഫലിക്കുന്നു എന്നാണ്. കുറഞ്ഞ ശതമാനം എന്നാൽ കുറഞ്ഞ പ്രകാശം തിരികെ പ്രതിഫലിക്കുന്നു എന്നാണ്.
([FrontOptical v] തെളിച്ചം %)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഒപ്റ്റിക്കൽ ഹ്യൂ#
ഒപ്റ്റിക്കൽ ഹ്യൂ റിപ്പോർട്ടർ ബ്ലോക്ക്, ഒപ്റ്റിക്കൽ സെൻസർ കണ്ടെത്തിയ ഹ്യൂവിനെ 0 മുതൽ 359 ഡിഗ്രി വരെയുള്ള ഒരു സംഖ്യയായി റിപ്പോർട്ട് ചെയ്യുന്നു.
വർണ്ണചക്രത്തിന് ചുറ്റുമുള്ള അക്കങ്ങൾ ഉപയോഗിച്ച് നിറങ്ങളെ വിവരിക്കുന്നതിനുള്ള ഒരു മാർഗമാണ് ഹ്യൂ.
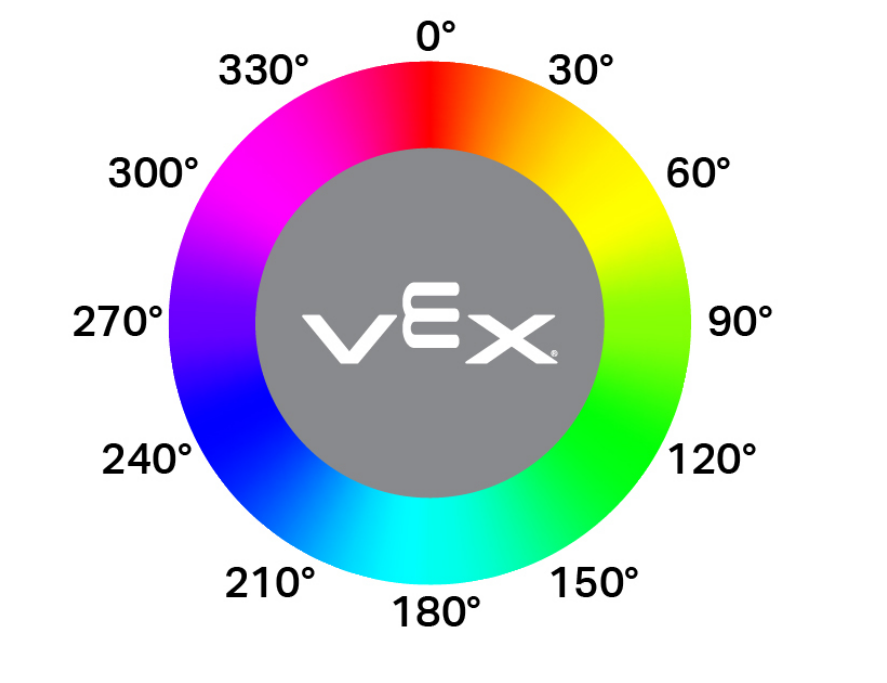
([FrontOptical v] ഹ്യൂ ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഒപ്റ്റിക്കൽ ആയിരിക്കുമ്പോൾ#
ഒപ്റ്റിക്കൽ സെൻസർ ഒരു വസ്തുവിനെ കണ്ടെത്തുമ്പോഴോ നഷ്ടപ്പെടുമ്പോഴോ ഓപ്റ്റിക്കൽ ഹാറ്റ് ബ്ലോക്ക് ഘടിപ്പിച്ചിരിക്കുന്ന ബ്ലോക്കുകളുടെ സ്റ്റാക്ക് പ്രവർത്തിപ്പിക്കുന്നു.
[FrontOptical v] ഒരു ഒബ്ജക്ട് [കണ്ടെത്തുന്നു v] ആകുമ്പോൾ :: hat events
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
സംസ്ഥാനം |
അറ്റാച്ചുചെയ്ത ബ്ലോക്കുകളുടെ സ്റ്റാക്ക് എപ്പോൾ പ്രവർത്തിക്കും: കണ്ടെത്താത്ത ഒരു വസ്തു കണ്ടെത്തുമ്പോൾ കണ്ടെത്തുക പ്രവർത്തിക്കുന്നു, അതേസമയം കണ്ടെത്തിയ ഒരു വസ്തു ഇപ്പോൾ കണ്ടെത്താത്തപ്പോൾ നഷ്ടപ്പെടുന്നു പ്രവർത്തിക്കുന്നു. |
ഭ്രമണം#
റൊട്ടേഷൻ സെൻസർ സ്ഥാനം സജ്ജമാക്കുക#
സെറ്റ് റൊട്ടേഷൻ സെൻസർ പൊസിഷൻ ബ്ലോക്ക് റൊട്ടേഷൻ സെൻസറിന്റെ നിലവിലെ സ്ഥാനം ഡിഗ്രികളിൽ സജ്ജമാക്കുന്നു.
[PusherRotation v] സ്ഥാനം [0] ഡിഗ്രി ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
സ്ഥാനം |
റൊട്ടേഷൻ സെൻസർ സജ്ജമാക്കേണ്ട സ്ഥാനം. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Make lower Pusher position the new 0 degrees rotation position.]
[PusherMotor v] [താഴ്ന്നത് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
[PusherRotation v] സ്ഥാനം [0] ഡിഗ്രി ആക്കുക
റൊട്ടേഷൻ സെൻസർ ആംഗിൾ#
റൊട്ടേഷൻ സെൻസർ ആംഗിൾ ബ്ലോക്ക് സെൻസറിന്റെ നിലവിലെ ആംഗിൾ 0 നും 359.99 ഡിഗ്രിക്കും ഇടയിലാണ് നൽകുന്നത്.
([PusherRotation v] കോൺ ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Make lower Pusher position the new 0 degrees rotation position.]
[PusherMotor v] [താഴ്ന്നത് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
([PusherRotation v] കോൺ ഡിഗ്രിയിൽ) പ്രിൻ്റ് ചെയ്യുക ▶
റൊട്ടേഷൻ സെൻസർ സ്ഥാനം#
റൊട്ടേഷൻ സെൻസർ പൊസിഷൻ ബ്ലോക്ക് മൊത്തം ഭ്രമണ സ്ഥാനം ഡിഗ്രികളിലോ തിരിവുകളിലോ നൽകുന്നു.
([PusherRotation v] സ്ഥാനം [ഡിഗ്രി v]-ൽ :: custom-sensing)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
യൂണിറ്റുകൾ |
ഭ്രമണ യൂണിറ്റ്: ഡിഗ്രികൾ അല്ലെങ്കിൽ തിരിവുകൾ. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Make lower Pusher position the new 0 degrees rotation position.]
[PusherMotor v] [താഴ്ന്നത് v] ദിശയിൽ [270] [ഡിഗ്രി v] സ്പിൻ ചെയ്യുക ▶
([PusherRotation v] സ്ഥാനം [ഡിഗ്രി v]-ൽ :: custom-sensing) പ്രിൻ്റ് ചെയ്യുക ▶
ജിപിഎസ്#
ജിപിഎസ് സ്ഥാനം#
GPS പൊസിഷൻ ബ്ലോക്ക്, GPS (ഗെയിം പൊസിഷനിംഗ് സിസ്റ്റം™) സെൻസറുള്ള ഒരു ഫീൽഡിന്റെ മധ്യത്തിൽ നിന്ന് റോബോട്ടിന്റെ ടേണിംഗ് റഫറൻസ് പോയിന്റിന്റെ പൊസിഷണൽ ഓഫ്സെറ്റ് തിരികെ നൽകുന്നു.
([GPS v] സ്ഥാനം [X v] [mm v]-ൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
അച്ചുതണ്ട് |
ഏത് അച്ചുതണ്ടാണ് റിപ്പോർട്ട് ചെയ്യേണ്ടത്:
|
യൂണിറ്റുകൾ |
സ്ഥാനം പ്രതിനിധീകരിക്കുന്നതിനുള്ള യൂണിറ്റ്: mm അല്ലെങ്കിൽ ഇഞ്ച് |
GPS തലക്കെട്ട്#
GPS ഹെഡിംഗ് ബ്ലോക്ക്, 0.00 മുതൽ 359.99 ഡിഗ്രി വരെയുള്ള VEX GPS ഫീൽഡ് കോഡിൽ നിന്നുള്ള GPS (ഗെയിം പൊസിഷനിംഗ് സിസ്റ്റം™) സെൻസറിന്റെ റീഡിംഗുകളെ അടിസ്ഥാനമാക്കി, റോബോട്ട് നിലവിൽ അഭിമുഖീകരിക്കുന്ന ഹെഡിംഗ് തിരികെ നൽകുന്നു.
([GPS v] ദിശ ഡിഗ്രിയിൽ)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |