
വിആർ റോവർ#
റോവർ റെസ്ക്യൂ പ്ലേഗ്രൗണ്ടിൽ VR റോവർ ഉപയോഗിക്കുന്നു.
റോബോട്ട് അവലോകനം#
റോവർ റെസ്ക്യൂ പരിതസ്ഥിതിയിൽ ചലനം, ശേഖരണം, സ്വയംഭരണ സെൻസിംഗ് എന്നിവയ്ക്കായി വിആർ റോവർ രൂപകൽപ്പന ചെയ്തിരിക്കുന്നു.
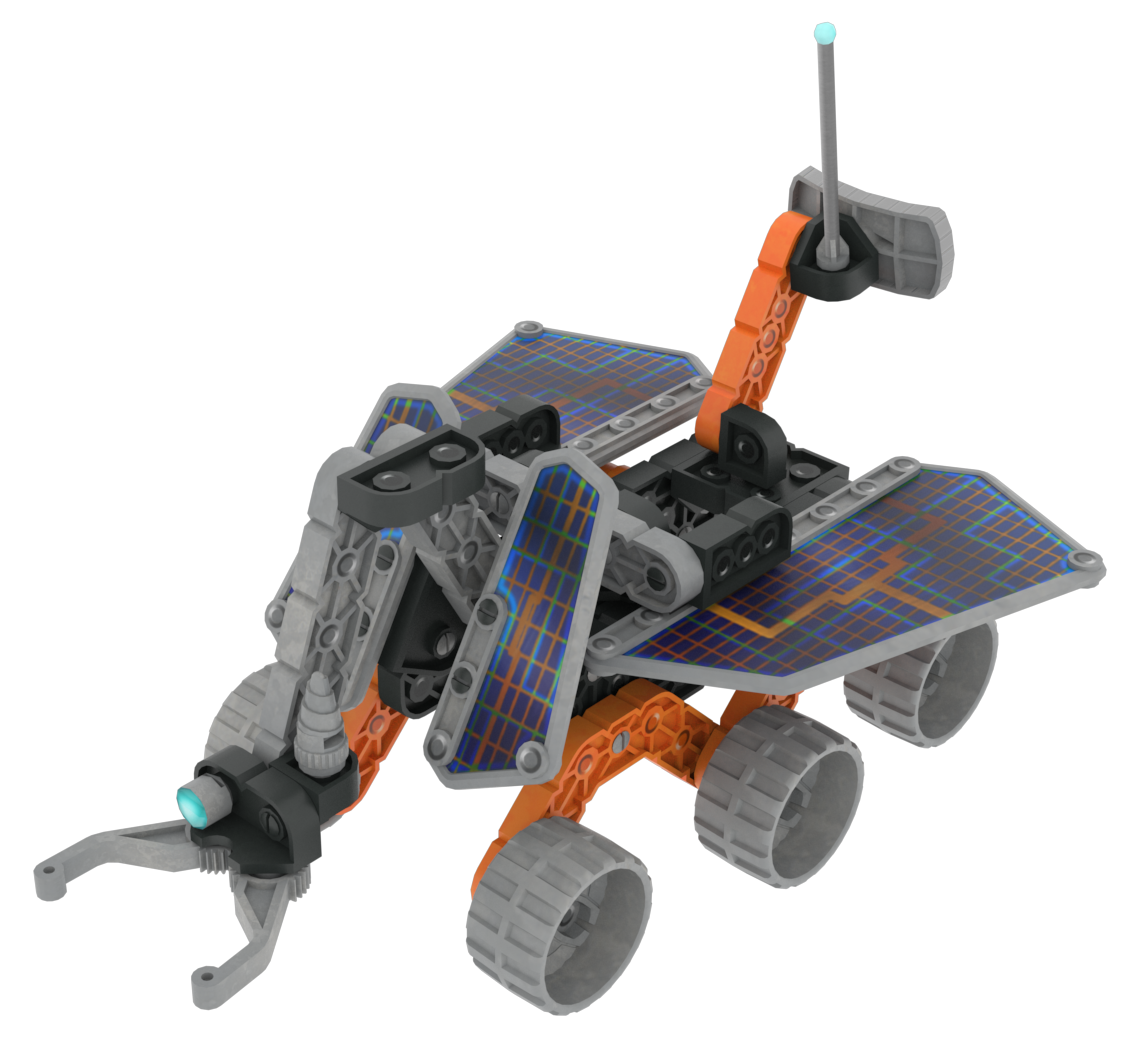
VR റോവറിന് ഏകദേശം 191 mm നീളവും 147 mm വീതിയുമുണ്ട്, ധാതുക്കൾ ശേഖരിക്കാൻ ഇത് ഒരു മൾട്ടി പർപ്പസ് നഖം ഉപയോഗിക്കുന്നു.
ഘടകങ്ങളും സവിശേഷതകളും#
ഘടകം അല്ലെങ്കിൽ സവിശേഷത |
ഉപയോഗിക്കുക |
API ഡോക്യുമെന്റേഷൻ |
|---|---|---|
ഡ്രൈവ്ട്രെയിൻ |
ഹെഡിംഗ് നിയന്ത്രണത്തിനായി ഒരു ബിൽറ്റ്-ഇൻ ഗൈറോ സെൻസർ ഉപയോഗിച്ച് റോവർ ചലിപ്പിക്കുകയും തിരിക്കുകയും ചെയ്യുന്നു. |
|
നഖം |
ധാതുക്കൾ ശേഖരിക്കുകയും കൊണ്ടുപോകുകയും ചെയ്യുന്നു. |
|
ദൂര സെൻസർ |
റോവറിന് മുന്നിലുള്ള ഏറ്റവും അടുത്തുള്ള വസ്തുവിനെ കണ്ടെത്തുന്നു. |
|
റോവർ സെൻസിംഗ് |
ധാതുക്കൾ, ശത്രുക്കൾ, അടിത്തറ, തടസ്സങ്ങൾ, അപകടങ്ങൾ എന്നിവ കണ്ടെത്തി കാണുന്നു. |
|
ബ്രെയിൻ ടൈമർ |
സ്വയംഭരണ സ്വഭാവത്തിനുള്ള സമയം ട്രാക്ക് ചെയ്യുന്നു. |
ഈ സംവിധാനങ്ങൾ റോവറിനെ സമീപത്തുള്ള ധാതുക്കളെയും ശത്രുക്കളെയും കണ്ടെത്താനും, വസ്തുവിന്റെ ദിശയും ദൂരവും റിപ്പോർട്ട് ചെയ്യാനും, റോബോട്ട്-നിർദ്ദിഷ്ട ബ്ലോക്കുകൾ, റോബോട്ട്-നിർദ്ദിഷ്ട പൈത്തൺ, എന്നിവ ഉപയോഗിച്ച് ആക്രമിക്കപ്പെടുന്നതിനോ നിരപ്പാക്കുന്നതിനോ പ്രതികരിക്കാൻ അനുവദിക്കുന്നു.
കളിസ്ഥലങ്ങൾ#
കളിസ്ഥലം |
വിവരണം |
|---|---|
അന്യഗ്രഹ ജീവികൾ പര്യവേക്ഷണം ചെയ്യുക, ധാതുക്കൾ ശേഖരിക്കുക, ശത്രുക്കളെ ഒഴിവാക്കുക, റോവറിനെ ജീവനോടെ നിലനിർത്തുക. |