
Motorcontroller 55#
Invoering#
De Motorcontroller 55 (MC55) wordt gebruikt voor het aansturen van standaard DC-motoren.
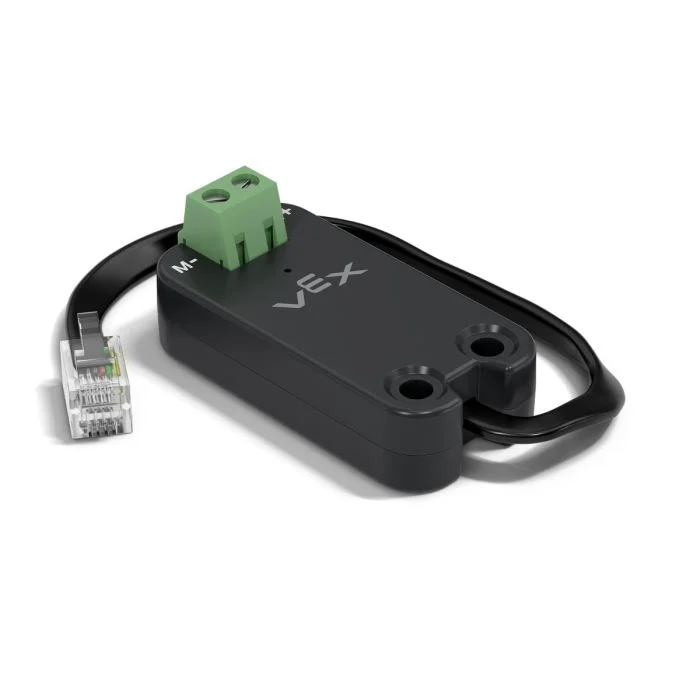
Op deze pagina wordt mc_55 als voorbeeldnaam voor Motorcontroller 55 gebruikt. Vervang dit door uw eigen geconfigureerde naam indien nodig.
Hieronder vindt u een lijst met beschikbare methoden:
spin– Laat een gelijkstroommotor vooruit of achteruit draaien tot hij stopt.stop– Stopt de DC-motor onmiddellijk.set_velocity– Vertelt de DC-motor hoe snel hij moet draaien.set_stopping– Stelt in hoe de DC-motor zich gedraagt bij het stoppen.set_max_torque– Stelt het maximale koppel in dat de DC-motor mag gebruiken.set_reversed– Stelt de draairichting van de DC-motor in op omgekeerd.current– Geeft aan hoeveel elektrische stroom de DC-motor verbruikt.temperature– Geeft de temperatuur van de DC-motor terug.
Constructor – Handmatig een motorcontroller initialiseren 55.
Motor55– Maakt een motorcontroller 55.
draaien#
spin laat een aangesloten DC-motor in een bepaalde richting draaien met behulp van de huidige motorsnelheid.
Usage:
mc_55.spin(direction, velocity, units)
Parameters |
Beschrijving |
|---|---|
|
De draairichting van de motor:
|
|
Optioneel. De snelheid waarmee geroteerd moet worden, van 0% tot 100% bij gebruik van |
|
Optioneel. De snelheidseenheid:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
stop#
stop stopt de aangesloten DC-motor onmiddellijk, gebruikmakend van de stroom stopmodus.
Usage:
mc_55.stop(mode)
Parameter |
Beschrijving |
|---|---|
modus |
Optioneel. Het stopgedrag dat moet worden gebruikt wanneer de motor stopt:
Als de stopmodus niet is gespecificeerd of eerder is ingesteld, is het standaardgedrag |
set_velocity#
set_velocity geeft een gelijkstroommotor de gewenste draaisnelheid aan. Een hoger percentage zorgt ervoor dat de motor sneller draait en een lager percentage zorgt ervoor dat de motor langzamer draait.
Elk project begint met elke aangesloten DC-motor die standaard op 50% snelheid draait.
Usage:
mc_55.set_velocity(value, units)
Parameter |
Beschrijving |
|---|---|
|
De snelheid waarmee je wilt draaien, van 0% tot 100% bij gebruik van |
|
Optioneel. De snelheidseenheid: |
set_stopping#
set_stopping bepaalt hoe een DC-motor zich gedraagt wanneer deze stopt.
Usage:
mc_55.set_stopping(mode)
Parameters |
Beschrijving |
|---|---|
|
Hoe de motor stopt:
|
set_max_torque#
Het koppel geeft aan hoe hard een gelijkstroommotor kan duwen of trekken terwijl hij draait.
set_max_torque stelt het maximale koppel in dat een DC-motor mag gebruiken.
Usage:
mc_55.set_max_torque(value, units)
Parameters |
Beschrijving |
|---|---|
|
Het maximale koppel dat de DC-motor mag gebruiken. Dit kan een geheel getal |
|
Optioneel. De koppeleenheid: |
set_reversed#
set_reversed zorgt ervoor dat de DC-motor omgekeerd draait, zodat de FORWARD richting met de klok mee draait. Deze methode werkt hetzelfde als het instellen van de reverse parameter op True bij het construeren van een Motor55.
Usage:
mc_55.set_reversed(value)
Parameters |
Beschrijving |
|---|---|
|
Of de draairichting van de gelijkstroommotor wordt omgekeerd:
|
huidig#
current geeft aan hoeveel elektrische stroom de gelijkstroommotor verbruikt, gemeten in ampère van 0,0 tot 1,2 A. Stroomsterkte is de hoeveelheid elektriciteit die door de gelijkstroommotor vloeit.
Een hogere stroomwaarde betekent dat de gelijkstroommotor meer elektrische stroom verbruikt. Dit kan gebeuren wanneer de gelijkstroommotor iets zwaars optilt, tegen een object duwt of probeert te bewegen terwijl hij vastzit.
Hiermee kunt u controleren of de gelijkstroommotor moeite heeft tijdens een beweging. Als de stroomsterkte hoog blijft, kan de motor warmer worden of minder efficiënt met energie omgaan.
Usage:
mc_55.current(units)
Parameters |
Beschrijving |
|---|---|
|
Optioneel. De huidige eenheid: |
temperatuur#
temperature geeft de temperatuur van de DC-motor terug.
De motortemperatuur geeft aan hoe warm de gelijkstroommotor is. Een hogere temperatuur betekent dat de gelijkstroommotor warmer wordt tijdens het gebruik. De motortemperatuur moet onder de 55 °C blijven om optimaal te blijven presteren.
Als de gelijkstroommotor te heet wordt, verlaagt hij zijn maximale stroomsterkte ter bescherming. Bij 70 °C stopt de motor met draaien totdat hij is afgekoeld.
Hiermee kan worden gecontroleerd of de gelijkstroommotor te heet wordt tijdens herhaalde bewegingen, langdurig gebruik of wanneer deze tegen een object duwt.
Usage:
mc_55.temperature(units)
Parameters |
Beschrijving |
|---|---|
|
Optioneel. De temperatuureenheid:
|
Constructeurs#
Constructors worden gebruikt om handmatig Motor55 objecten te creëren, die nodig zijn voor het configureren van een Motor Controller 55 buiten VEXcode.
Motor55#
Motor55 creëert een motorcontroller 55.
Usage:
Motor55(port, reverse)
Parameter |
Beschrijving |
|---|---|
|
De 3-draads poort waarop de motorcontroller 55 is aangesloten:
|
|
Optioneel. Hiermee wordt bepaald of de draairichting van de motor moet worden omgekeerd.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)