
Śledzenie linii#
Wstęp#
Line Tracker to czujnik analogowy, który wykorzystuje diodę podczerwieni LED i czujnik światła do wykrywania odbicia światła powierzchni przed nim. Jest przeznaczony do montażu pod podwoziem robota, aby robot mógł podążać wyznaczoną ścieżką.
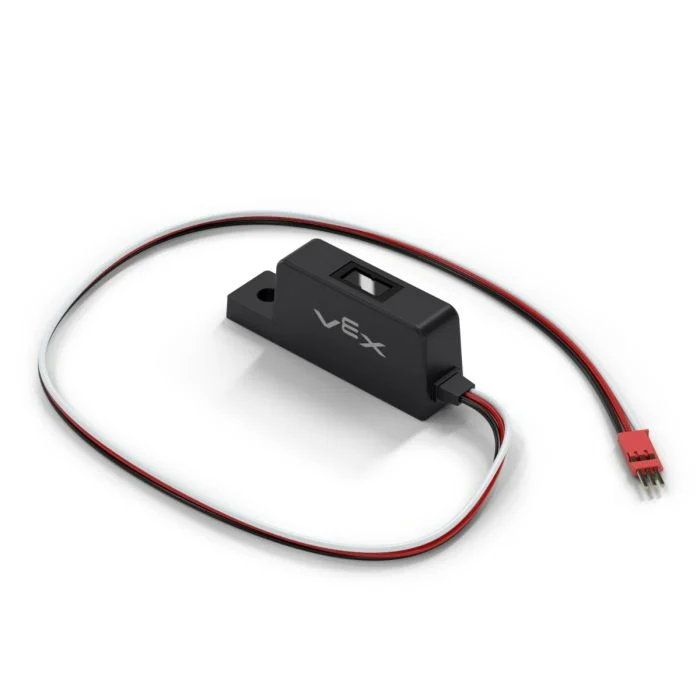
Ta strona używa line_tracker jako przykładowej nazwy Line Tracker. W razie potrzeby zastąp ją własną, skonfigurowaną nazwą.
Poniżej znajduje się lista dostępnych metod:
reflectivity– Zwracaintegerreprezentującą ilość światła odbitego od powierzchni jako procent.
Konstruktor – Ręczna inicjalizacja modułu śledzenia linii.
Line– Utwórz śledzenie linii.
odblaskowość#
reflectivity zwraca integer reprezentujący ilość światła odbitego od powierzchni w procentach. Można go użyć, aby pomóc robotowi podążać wyznaczoną ścieżką.
Notatka:
0% współczynnika odbicia oznacza, że obiekt jest bardzo ciemny.
100% współczynnik odbicia oznacza, że obiekt jest bardzo jasny.
Usage:
line_tracker.reflectivity(units)
Parametr |
Opis |
|---|---|
|
Opcjonalnie. Jednostka, w której zwracany jest współczynnik odbicia: |
Konstruktor#
Konstruktory służą do ręcznego tworzenia obiektów Line , które są niezbędne do skonfigurowania Line Tracker poza VEXcode.
Line#
Line tworzy śledzenie linii.
Usage:
Line(port)
Parametr |
Opis |
|---|---|
|
Port 3-żyłowy, do którego podłączony jest moduł śledzenia linii:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)