
Servo Motor#
giriiş#
VEX 3 Kablolu Servo Motor, EXP Beyninden gelen bir kontrol sinyaline bağlı olarak belirli bir konuma dönebilen 3 kablolu bir cihazdır.
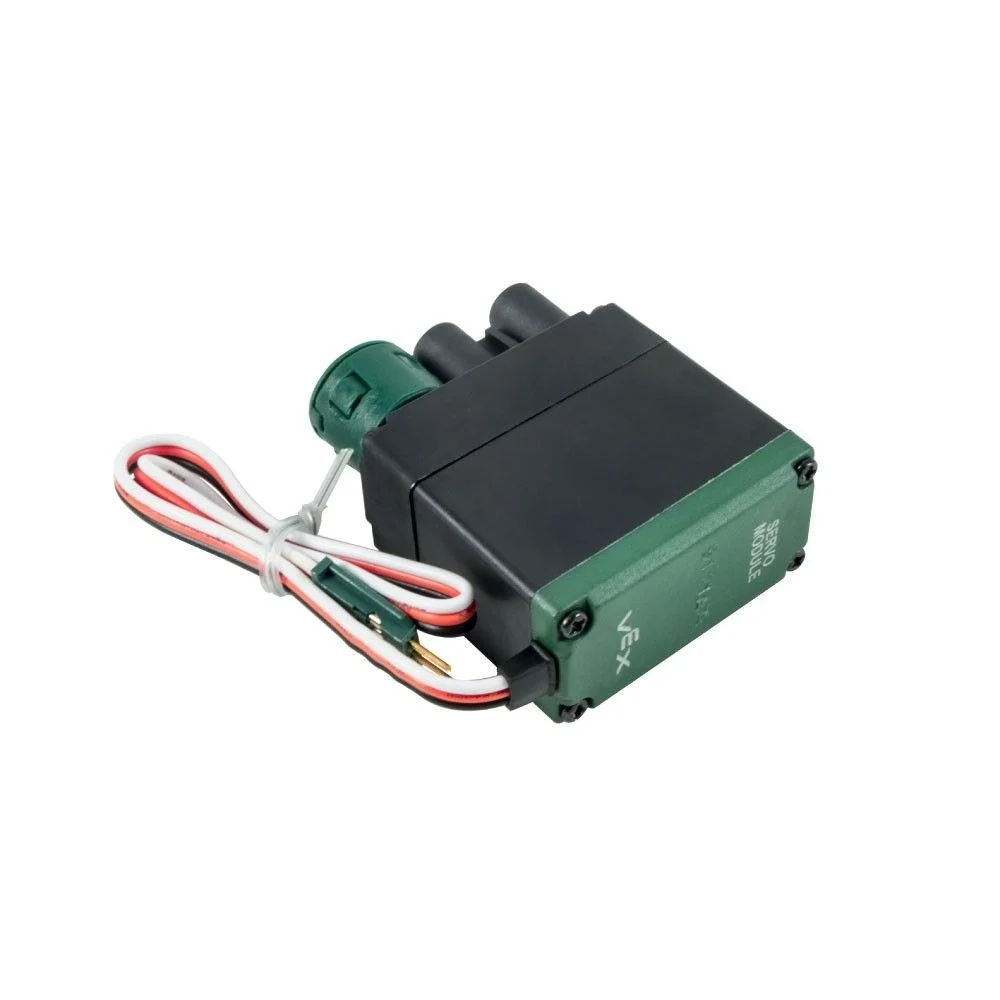
Bu sayfada örnek servo motor adı olarak servo_motor kullanılmıştır. İhtiyaç duyduğunuzda bunu kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
set_position– Bir Servo Motoru 0 ile 100 derece arasında belirtilen bir konuma hareket ettirir.
Yapıcı – Servo Motoru Manuel Olarak Başlatma.
Servo– Bir Servo Motoru Oluşturur.
konum belirle#
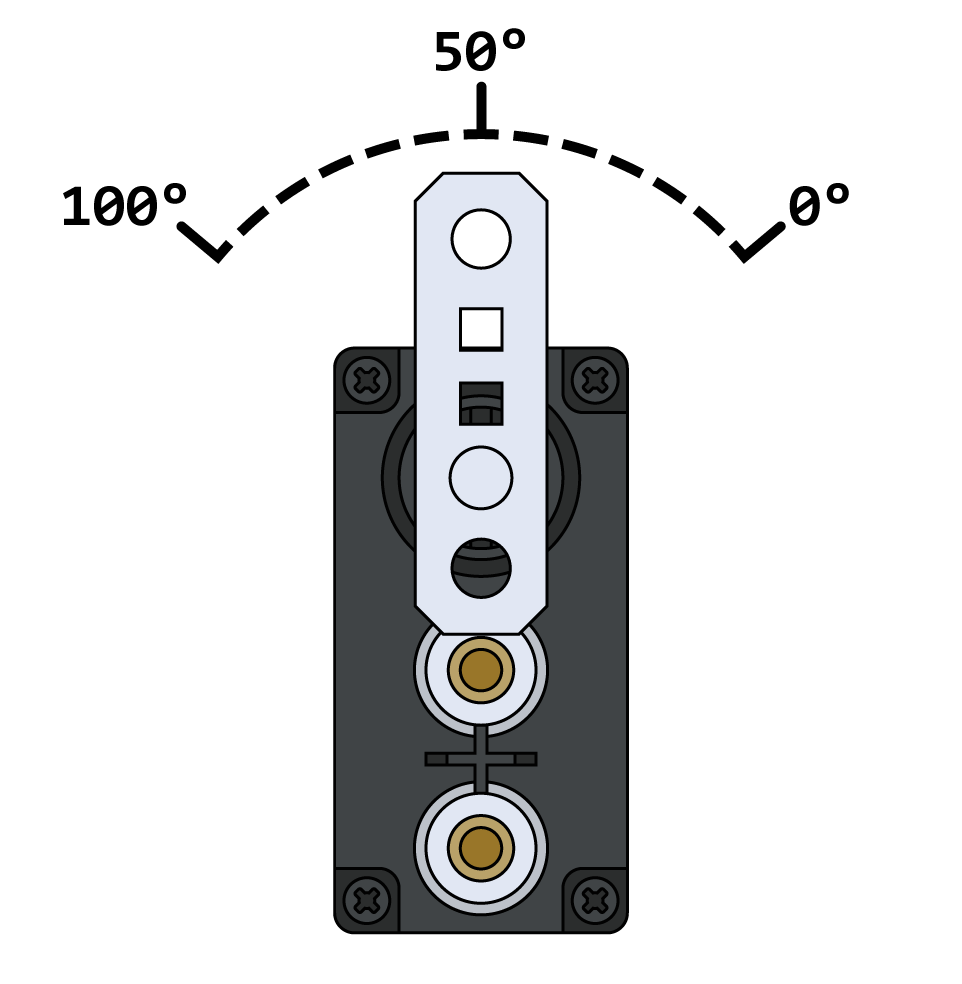
set_position komutu, bir servo motoru 0 ile 100 derece arasında belirtilen bir konuma hareket ettirir.
Not: Servo motor, herhangi bir hareketi tamamlamadan önce her projeye otomatik olarak 50 derecelik bir açıyla kendini ortalayarak başlar.
Usage:
servo_motor.set_position(value, units)
Parametreler |
Tanım |
|---|---|
|
Servo motor için ayarlanacak konum değeri. Bu, 0 ile 100 arasında bir tamsayı |
|
Konum birimi: |
İnşaatçılar#
Yapıcılar, VEXcode dışında bir Servo Motoru yapılandırmak için gerekli olan Servo nesnesini manuel olarak oluşturmak için kullanılır.
Servo#
Servo , bir Servo Motor oluşturur.
Usage:
Servo(port)
Parametre |
Tanım |
|---|---|
|
Servo Motorun bağlı olduğu 3 Kablolu Bağlantı Noktası:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)