
Távolságérzékelő#
Bevezetés#
A Távolságérzékelő képes érzékelni, hogy van-e egy tárgy az érzékelő előtt, és visszaadni a tárgy távolságát. Jelentheti az érzékelt tárgy relatív sebességét is, és megbecsülheti, hogy a tárgy kicsi, közepes vagy nagy.
A távolságérzékelő 20 mm és 2000 mm közötti tartományban működik.
200 mm alatt a pontosság körülbelül ±15 mm. 200 mm felett a pontosság körülbelül 5%-ra javul.
A távolságérzékelő 1. osztályú lézert használ. Az érzékelés egyenesen előre irányul, és biztonságos a tanteremben való használatra.
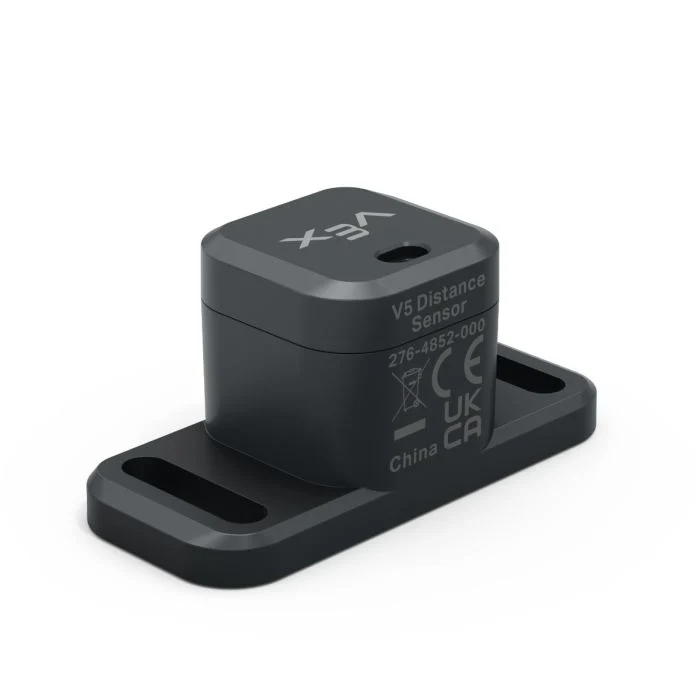
Az alábbiakban a rendelkezésre álló blokkok listája található:
objektum távolsága — Megjeleníti a távolságérzékelő és a legközelebbi érzékelt tárgy közötti távolságot.
objektum sebessége — Azt jelzi, hogy a detektált tárgy milyen gyorsan mozog a távolságérzékelő felé vagy attól távolodva.
objektum mérete — Megjeleníti, hogy az észlelt objektum mérete megegyezik-e a kiválasztott mérettel.
Távolságérzékelő észlelése — Jelzi, hogy a távolságérzékelő jelenleg érzékel-e tárgyat.
tárgy távolsága#
A tárgytávolság riporterblokk a távolságérzékelő és a legközelebbi érzékelt tárgy közötti távolságot jelenti.
([Distance1 v] objektum távolsága [mm v] egységben)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó távolságérzékelő. Válasszon az Eszközök ablakban konfigurált távolságérzékelők közül. |
egységek |
A távolság mértékegysége: mm (20 mm-től 2000 mm-ig) vagy hüvelyk (0,78 hüvelyktől 78,74 hüvelykig). |
Példa
amikor elindul
[Drive forward until the object is within 50 mm away.]
hajtás [előre v]
várakozás amíg <([Distance1 v] objektum távolsága [mm v] egységben) [math_less_than v] [50]>
hajtás leállítása
tárgysebesség#
A tárgysebesség riporterblokk a detektált tárgy relatív sebességét jelenti decimális számként m/s-ban (méter per másodperc).
A sebesség megmutatja, hogy a tárgy milyen gyorsan mozog a távolságérzékelő felé vagy attól távolodva. A 0-hoz közeli érték azt jelenti, hogy a tárgy nem mozog sokat az érzékelőhöz képest.
([Distance1 v] objektum sebessége m/s-ban)
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó távolságérzékelő. Válasszon az Eszközök ablakban konfigurált távolságérzékelők közül. |
az objektum mérete#
Az objektumméret logikai blokk jelzi, hogy a távolságérzékelő által érzékelt objektum mérete megegyezik-e a kiválasztott mérettel.
A távolságérzékelő a tárgy méretét az alapján becsüli meg, hogy az érzékelő látóterének mekkora részét foglalja el az érzékelt tárgy.
Igaz — A távolságérzékelő a kiválasztott méretű tárgyat érzékeli.
Hamis — A távolságérzékelő nem érzékeli a kiválasztott méretű tárgyat.
<[Distance1 v] objektum mérete [kicsi v]?>
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó távolságérzékelő. Válasszon az Eszközök ablakban konfigurált távolságérzékelők közül. |
méret |
Az ellenőrizendő objektum mérete:
|
Távolság talált egy tárgyat#
A Talált objektum távolsága logikai blokk jelzi, hogy a távolságérzékelő jelenleg érzékel-e objektumot.
Igaz — A távolságérzékelő tárgyat érzékel.
Hamis — A távolságérzékelő nem érzékel tárgyat.
<[Distance1 v] talált objektumot?>
Paraméterek |
Leírás |
|---|---|
eszköz |
A használandó távolságérzékelő. Válasszon az Eszközök ablakban konfigurált távolságérzékelők közül. |
Példa
amikor elindul
[Drive forward until the object is within 50 mm away.]
örökre
hajtás [előre v]
ha <[Distance1 v] talált objektumot?> akkor
ha <([Distance1 v] objektum távolsága [mm v] egységben) [math_less_than v] [50]> akkor
hajtás leállítása
megszakítás