
Etäisyysanturi#
Johdanto#
Etäisyysanturi voi havaita, onko anturin edessä kohde, ja palauttaa tiedon kohteen etäisyydestä. Se voi myös raportoida havaitun kohteen suhteellisen nopeuden ja arvioida, onko kohde pieni, keskikokoinen vai suuri.
Etäisyysanturi toimii 20 mm - 2000 mm:n alueella.
Alle 200 mm:n tarkkuus on noin ±15 mm. Yli 200 mm:n tarkkuus paranee noin 5 %:iin.
Etäisyysanturi käyttää luokan 1 laseria. Tunnistus suuntautuu suoraan eteenpäin ja on luokkahuoneturvallinen.
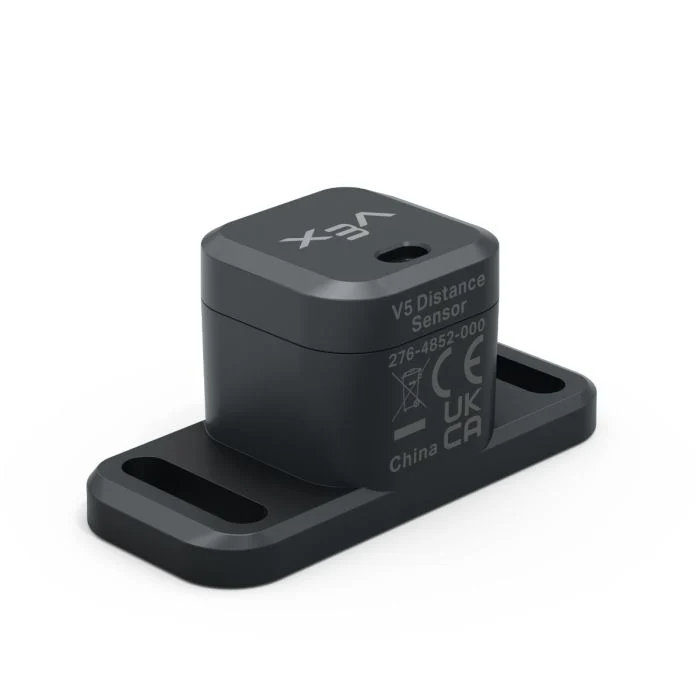
Alla on luettelo saatavilla olevista lohkoista:
kohteen etäisyys — Ilmoittaa etäisyysanturin ja lähimmän havaitun kohteen välisen etäisyyden.
objektin nopeus — Raportoi, kuinka nopeasti havaittu kohde liikkuu etäisyysanturia kohti tai siitä poispäin.
objektin koko on — Ilmoittaa, vastaako havaittu objekti valittua kokoa.
Etäisyysanturi löysi kohteen — Ilmoittaa, havaitseeko etäisyysanturi tällä hetkellä kohteen.
kohteen etäisyys#
Kohteen etäisyyden raportointilohko raportoi etäisyysanturin ja lähimmän havaitun kohteen välisen etäisyyden.
([Distance1 v] objektin etäisyys yksikköinä [mm v])
Parametrit |
Kuvaus |
|---|---|
laite |
Käytettävä etäisyysanturi. Valitse Laite-ikkunassa määritetyistä etäisyysantureista. |
yksiköitä |
Etäisyysyksikkö: mm (20 mm - 2000 mm) tai tuumaa (0,78 tuumaa - 78,74 tuumaa). |
Esimerkki
kun käynnistetään
[Drive forward until the object is within 50 mm away.]
aja [eteenpäin v]
odota kunnes <([Distance1 v] objektin etäisyys yksikköinä [mm v]) [math_less_than v] [50]>
pysäytä ajaminen
kohteen nopeus#
Kohteen nopeuden raportointilohko raportoi havaitun kohteen suhteellisen nopeuden desimaalilukuna m/s (metriä sekunnissa).
Nopeus näyttää, kuinka nopeasti kohde liikkuu kohti etäisyysanturia tai siitä poispäin. Lähellä nollaa oleva arvo tarkoittaa, että kohde ei liiku paljon anturiin nähden.
([Distance1 v] objektin nopeus m/s)
Parametrit |
Kuvaus |
|---|---|
laite |
Käytettävä etäisyysanturi. Valitse Laite-ikkunassa määritetyistä etäisyysantureista. |
objektin koko on#
Boolen objektin koko on -lohko raportoi, vastaako etäisyysanturin havaitsema objekti valittua kokoa.
Etäisyysanturi arvioi kohteen koon sen perusteella, kuinka suuren osan anturin näkökentästä havaittu kohde peittää.
Tosi — Etäisyysanturi havaitsee valitun kokoisen kohteen.
Väärin — Etäisyysanturi ei havaitse valitun kokoista kohdetta.
<[Distance1 v] objektin koko on [pieni v]?>
Parametrit |
Kuvaus |
|---|---|
laite |
Käytettävä etäisyysanturi. Valitse Laite-ikkunassa määritetyistä etäisyysantureista. |
koko |
Tarkistettava objektin koko:
|
Etäisyys löysi kohteen#
Boolen Etäisyys löydetty kohde -lohko ilmoittaa, havaitseeko etäisyysanturi parhaillaan kohdetta.
Tosi — Etäisyysanturi havaitsee kohteen.
Väärin — Etäisyysanturi ei havaitse kohdetta.
<[Distance1 v] löysi objektin?>
Parametrit |
Kuvaus |
|---|---|
laite |
Käytettävä etäisyysanturi. Valitse Laite-ikkunassa määritetyistä etäisyysantureista. |
Esimerkki
kun käynnistetään
[Drive forward until the object is within 50 mm away.]
ikuisesti
aja [eteenpäin v]
jos <[Distance1 v] löysi objektin?> niin
jos <([Distance1 v] objektin etäisyys yksikköinä [mm v]) [math_less_than v] [50]> niin
pysäytä ajaminen
keskeytä