
Avståndssensor#
Introduktion#
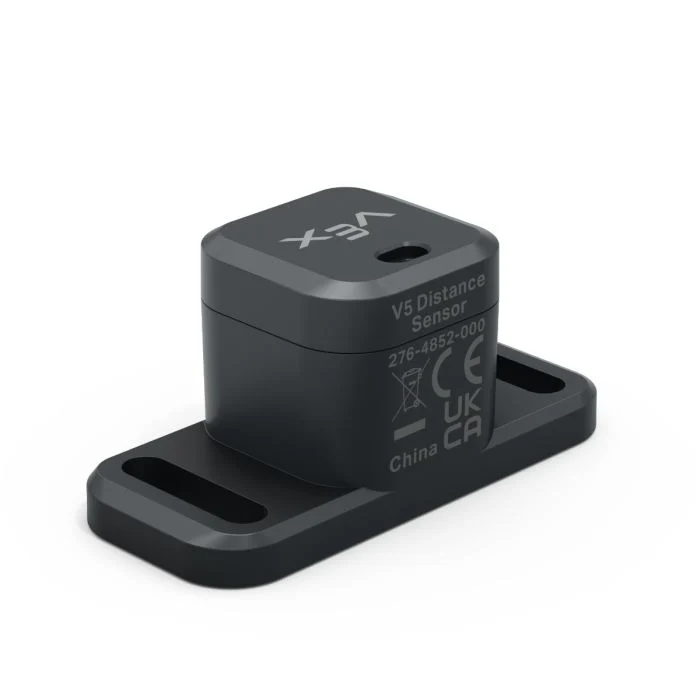
Avståndssensorn kan detektera om ett objekt befinner sig framför sensorn och ge information om hur långt bort objektet är. Den kan också rapportera det detekterade objektets relativa hastighet och uppskatta om objektet är litet, medelstort eller stort.
Avståndssensorn arbetar inom ett område från 20 mm till 2000 mm.
Under 200 mm är noggrannheten cirka ±15 mm. Över 200 mm förbättras noggrannheten till cirka 5 %.
Avståndssensorn använder en laser av klass 1. Detekteringen riktas rakt fram och är klassrumssäker.
Nedan följer en lista över tillgängliga block:
objektavstånd — Rapporterar avståndet mellan avståndssensorn och det närmaste detekterade objektet.
objekthastighet — Rapporterar hur snabbt det detekterade objektet rör sig mot eller bort från avståndssensorn.
objektstorleken är — Rapporterar om det detekterade objektet matchar den valda storleken.
Avstånd hittat till objekt — Rapporterar om avståndssensorn för närvarande detekterar ett objekt.
objektavstånd#
Blocket objektavstånd rapporterar avståndet mellan avståndssensorn och det närmaste detekterade objektet.
([Distance1 v] objektavstånd i [mm v])
Parametrar |
Beskrivning |
|---|---|
anordning |
Avståndssensorn som ska användas. Välj bland de avståndssensorer som konfigurerats i fönstret Enheter. |
enheter |
Avståndsenheten: mm (20 mm till 2000 mm) eller tum (0,78 tum till 78,74 tum). |
Exempel
när startad
[Drive forward until the object is within 50 mm away.]
kör [framåt v]
vänta tills <([Distance1 v] objektavstånd i [mm v]) [math_less_than v] [50]>
stoppa körning
objektets hastighet#
Blocket objekthastighet rapporterar den relativa hastigheten för det detekterade objektet som ett decimaltal i m/s (meter per sekund).
Hastigheten visar hur snabbt objektet rör sig mot eller bort från avståndssensorn. Ett värde nära 0 betyder att objektet inte rör sig mycket i förhållande till sensorn.
([Distance1 v] objekthastighet i m/s)
Parametrar |
Beskrivning |
|---|---|
anordning |
Avståndssensorn som ska användas. Välj bland de avståndssensorer som konfigurerats i fönstret Enheter. |
objektstorleken är#
Det booleska blocket objektstorlek är rapporterar om objektet som detekterats av avståndssensorn matchar den valda storleken.
Avståndssensorn uppskattar objektstorleken baserat på hur mycket av sensorns synfält som upptas av det detekterade objektet.
Sant — Avståndssensorn detekterar ett objekt av vald storlek.
Falskt — Avståndssensorn detekterar inte ett objekt av den valda storleken.
<[Distance1 v] objektstorlek är [liten v]?>
Parametrar |
Beskrivning |
|---|---|
anordning |
Avståndssensorn som ska användas. Välj bland de avståndssensorer som konfigurerats i fönstret Enheter. |
storlek |
Objektstorleken att kontrollera:
|
Avstånd hittat ett objekt#
Det booleska blocket Avstånd hittat till objekt rapporterar om avståndssensorn för närvarande detekterar ett objekt.
Sant — Avståndssensorn detekterar ett objekt.
Falskt — Avståndssensorn detekterar inget objekt.
<[Distance1 v] hittade ett objekt?>
Parametrar |
Beskrivning |
|---|---|
anordning |
Avståndssensorn som ska användas. Välj bland de avståndssensorer som konfigurerats i fönstret Enheter. |
Exempel
när startad
[Drive forward until the object is within 50 mm away.]
för alltid
kör [framåt v]
om <[Distance1 v] hittade ett objekt?> då
om <([Distance1 v] objektavstånd i [mm v]) [math_less_than v] [50]> då
stoppa körning
bryt