
Датчик відстані#
Вступ#
Датчик відстані може визначати, чи знаходиться об’єкт перед ним, і повертати інформацію про відстань до нього. Він також може повідомляти про відносну швидкість виявленого об’єкта та оцінювати, чи є об’єкт малим, середнім чи великим.
Датчик відстані працює в діапазоні від 20 мм до 2000 мм.
Нижче 200 мм точність становить приблизно ±15 мм. Вище 200 мм точність покращується приблизно до 5%.
Датчик відстані використовує лазер класу 1. Виявлення спрямоване прямо вперед і безпечне для використання в класі.
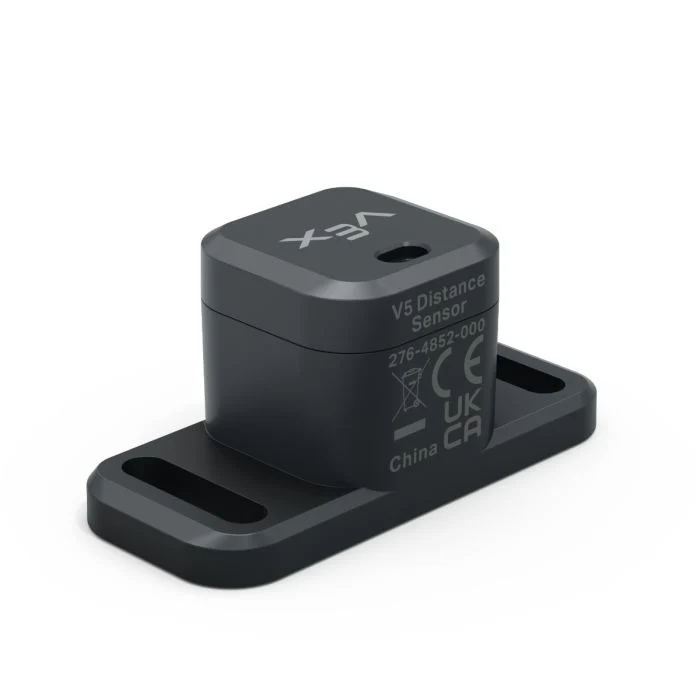
Нижче наведено список доступних блоків:
відстань до об’єкта — Повідомляє відстань між датчиком відстані та найближчим виявленим об’єктом.
швидкість об’єкта — Повідомляє, з якою швидкістю виявлений об’єкт рухається до датчика відстані або від нього.
розмір об’єкта — Повідомляє, чи відповідає виявлений об’єкт вибраному розміру.
Відстань знайдено до об’єкта — Повідомляє, чи датчик відстані наразі виявляє об’єкт.
відстань до об’єкта#
Блок звіту відстані до об’єкта повідомляє відстань між датчиком відстані та найближчим виявленим об’єктом.
(відстань до об'єкта [Distance1 v] у [мм v])
Параметри |
Опис |
|---|---|
пристрій |
Датчик відстані, який потрібно використовувати. Виберіть один із датчиків відстані, налаштованих у вікні «Пристрої». |
одиниці |
Одиниця вимірювання відстані: мм (від 20 мм до 2000 мм) або дюйми (від 0,78 дюйма до 78,74 дюйма). |
Приклад
коли запущено
[Drive forward until the object is within 50 mm away.]
їхати [вперед v]
чекати до <(відстань до об'єкта [Distance1 v] у [мм v]) [math_less_than v] [50]>
зупинити рух
швидкість об’єкта#
Блок звіту швидкість об’єкта повідомляє відносну швидкість виявленого об’єкта у вигляді десяткового числа в м/с (метрах за секунду).
Швидкість показує, як швидко об’єкт рухається до датчика відстані або від нього. Значення близьке до 0 означає, що об’єкт не рухається суттєво відносно датчика.
(швидкість об'єкта [Distance1 v] у м/с)
Параметри |
Опис |
|---|---|
пристрій |
Датчик відстані, який потрібно використовувати. Виберіть один із датчиків відстані, налаштованих у вікні «Пристрої». |
розмір об’єкта#
Логічний блок розмір об’єкта є повідомляє, чи відповідає об’єкт, виявлений датчиком відстані, вибраному розміру.
Датчик відстані оцінює розмір об’єкта на основі того, яку частину поля зору датчика займає виявлений об’єкт.
Правда — Датчик відстані виявляє об’єкт вибраного розміру.
Хибно — Датчик відстані не виявляє об’єкт вибраного розміру.
<розмір об'єкта [Distance1 v] є [малий v]?>
Параметри |
Опис |
|---|---|
пристрій |
Датчик відстані, який потрібно використовувати. Виберіть один із датчиків відстані, налаштованих у вікні «Пристрої». |
розмір |
Розмір об’єкта для перевірки:
|
Відстань знайденого об’єкта#
Логічний блок Відстань знайдено, об’єкт повідомляє, чи датчик відстані наразі виявляє об’єкт.
Правда — Датчик відстані виявляє об’єкт.
Хибно — Датчик відстані не виявляє об’єкт.
<[Distance1 v] знайшов об'єкт?>
Параметри |
Опис |
|---|---|
пристрій |
Датчик відстані, який потрібно використовувати. Виберіть один із датчиків відстані, налаштованих у вікні «Пристрої». |
Приклад
коли запущено
[Drive forward until the object is within 50 mm away.]
назавжди
їхати [вперед v]
якщо <[Distance1 v] знайшов об'єкт?> тоді
якщо <(відстань до об'єкта [Distance1 v] у [мм v]) [math_less_than v] [50]> тоді
зупинити рух
перервати