
Capteur de distance#
Introduction#
Le capteur de distance détecte la présence d’un objet devant lui et indique la distance qui le sépare de cet objet. Il peut également mesurer la vitesse relative de l’objet détecté et estimer sa taille (petit, moyen ou grand).
Le capteur de distance fonctionne sur une plage de 20 mm à 2000 mm.
En dessous de 200 mm, la précision est d’environ ±15 mm. Au-dessus de 200 mm, la précision s’améliore et atteint environ 5 %.
Le capteur de distance utilise un laser de classe 1. La détection est dirigée droit devant et est sans danger pour une utilisation en salle de classe.
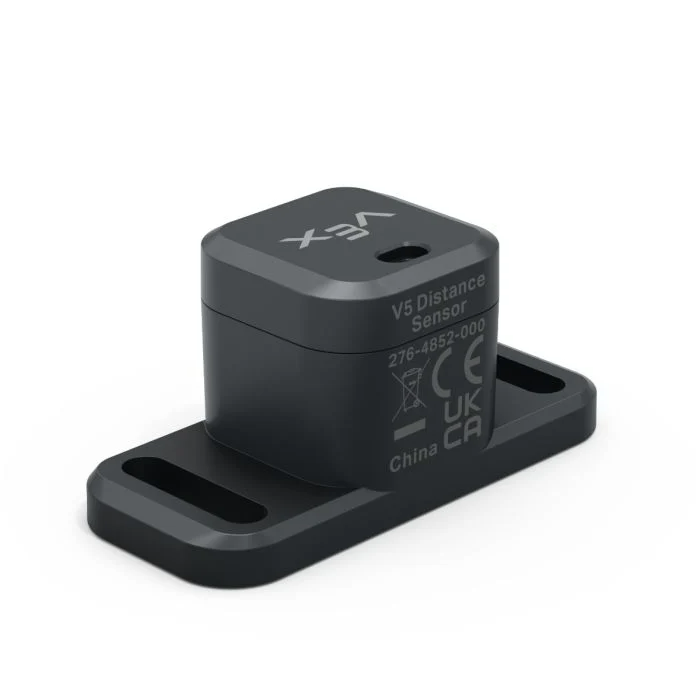
Vous trouverez ci-dessous la liste des blocs disponibles :
distance à l’objet — Indique la distance entre le capteur de distance et l’objet détecté le plus proche.
vitesse de l’objet — Indique la vitesse à laquelle l’objet détecté se déplace vers ou s’éloigne du capteur de distance.
taille de l’objet est — Indique si l’objet détecté correspond à la taille sélectionnée.
Distance trouvée un objet — Indique si le capteur de distance détecte actuellement un objet.
distance de l’objet#
Le bloc de rapport distance de l’objet indique la distance entre le capteur de distance et l’objet détecté le plus proche.
(distance entre [Distance1 v] et l'objet en [mm v])
Paramètres |
Description |
|---|---|
appareil |
Capteur de distance à utiliser. Choisissez-le parmi les capteurs de distance configurés dans la fenêtre Appareils. |
unités |
L’unité de distance : mm (20 mm à 2000 mm) ou pouces (0,78 pouce à 78,74 pouces). |
Exemple
au démarrage
[Drive forward until the object is within 50 mm away.]
se déplacer en [avant v]
attendre jusqu'à <(distance entre [Distance1 v] et l'objet en [mm v]) [math_less_than v] [50]>
arrêter le déplacement
vitesse de l’objet#
Le bloc de rapport de vitesse de l’objet indique la vitesse relative de l’objet détecté sous forme d’un nombre décimal en m/s (mètres par seconde).
La vitesse indique la rapidité avec laquelle l’objet se rapproche ou s’éloigne du capteur de distance. Une valeur proche de 0 signifie que l’objet se déplace très peu par rapport au capteur.
(vitesse de l'objet détecté par [Distance1 v] en m/s)
Paramètres |
Description |
|---|---|
appareil |
Capteur de distance à utiliser. Choisissez-le parmi les capteurs de distance configurés dans la fenêtre Appareils. |
la taille de l’objet est#
Le bloc booléen taille de l’objet indique si l’objet détecté par le capteur de distance correspond à la taille sélectionnée.
Le capteur de distance estime la taille de l’objet en fonction de la portion du champ de vision du capteur occupée par l’objet détecté.
Vrai — Le capteur de distance détecte un objet de la taille sélectionnée.
Faux — Le capteur de distance ne détecte pas d’objet de la taille sélectionnée.
<la taille de l'objet détecté [Distance1 v] est [petit v]?>
Paramètres |
Description |
|---|---|
appareil |
Capteur de distance à utiliser. Choisissez-le parmi les capteurs de distance configurés dans la fenêtre Appareils. |
taille |
Taille de l’objet à vérifier :
|
Distance trouvée un objet#
Le bloc booléen Distance détectée : objet détecté indique si le capteur de distance détecte actuellement un objet.
Vrai — Le capteur de distance détecte un objet.
Faux — Le capteur de distance ne détecte aucun objet.
<[Distance1 v] a trouvé un objet ?>
Paramètres |
Description |
|---|---|
appareil |
Capteur de distance à utiliser. Choisissez-le parmi les capteurs de distance configurés dans la fenêtre Appareils. |
Exemple
au démarrage
[Drive forward until the object is within 50 mm away.]
indéfiniment
se déplacer en [avant v]
si <[Distance1 v] a trouvé un objet ?> alors
si <(distance entre [Distance1 v] et l'objet en [mm v]) [math_less_than v] [50]> alors
arrêter le déplacement
sortir