
เซ็นเซอร์วัดระยะทาง#
การแนะนำ#
เซ็นเซอร์วัดระยะทาง สามารถตรวจจับได้ว่ามีวัตถุอยู่ด้านหน้าเซ็นเซอร์หรือไม่ และบอกระยะห่างของวัตถุนั้น นอกจากนี้ยังสามารถรายงานความเร็วสัมพัทธ์ของวัตถุที่ตรวจพบ และประเมินได้ว่าวัตถุนั้นมีขนาดเล็ก กลาง หรือใหญ่
เซ็นเซอร์วัดระยะทางทำงานในช่วง 20 มม. ถึง 2000 มม.
สำหรับระยะต่ำกว่า 200 มม. ความแม่นยำจะอยู่ที่ประมาณ ±15 มม. สำหรับระยะสูงกว่า 200 มม. ความแม่นยำจะดีขึ้นเป็นประมาณ 5%
เซ็นเซอร์วัดระยะทางใช้เลเซอร์คลาส 1 การตรวจจับจะมุ่งตรงไปข้างหน้าและปลอดภัยสำหรับใช้ในห้องเรียน
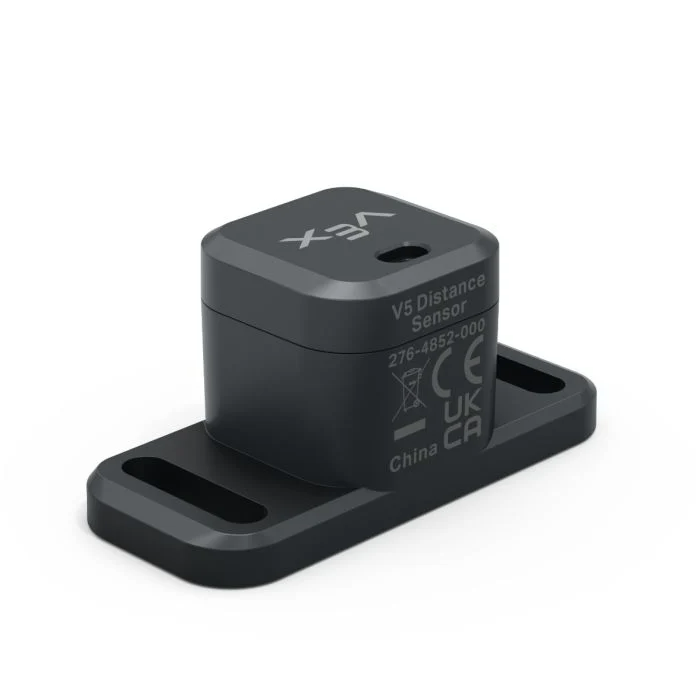
ด้านล่างนี้คือรายการบล็อกที่มีให้เลือก:
ระยะห่างของวัตถุ — รายงานระยะห่างระหว่างเซ็นเซอร์ระยะทางและวัตถุที่ตรวจพบใกล้ที่สุด
ความเร็วของวัตถุ — รายงานความเร็วที่วัตถุที่ตรวจพบเคลื่อนที่เข้าหาหรือออกห่างจากเซ็นเซอร์ระยะทาง
ขนาดของวัตถุคือ — รายงานว่าวัตถุที่ตรวจพบตรงกับขนาดที่เลือกหรือไม่
ระยะทางตรวจพบวัตถุ — รายงานว่าเซ็นเซอร์ระยะทางตรวจพบวัตถุอยู่ในขณะนี้หรือไม่
ระยะห่างของวัตถุ#
บล็อกรายงานระยะห่างของวัตถุจะรายงานระยะห่างระหว่างเซ็นเซอร์วัดระยะทางกับวัตถุที่ตรวจพบใกล้ที่สุด
(ระยะวัตถุ [Distance1 v] ใน [มม. v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดระยะทางที่ต้องการใช้งาน จากเซ็นเซอร์วัดระยะทางที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยวัดระยะทาง: มม. (20 มม. ถึง 2000 มม.) หรือ นิ้ว (0.78 นิ้ว ถึง 78.74 นิ้ว) |
ตัวอย่าง
เมื่อเริ่มต้น
[Drive forward until the object is within 50 mm away.]
ขับ [ไปข้างหน้า v]
รอจนกว่า <(ระยะวัตถุ [Distance1 v] ใน [มม. v]) [math_less_than v] [50]>
หยุดขับ
ความเร็วของวัตถุ#
บล็อกรายงานความเร็วของวัตถุจะรายงานความเร็วสัมพัทธ์ของวัตถุที่ตรวจพบเป็นตัวเลขทศนิยมในหน่วยเมตรต่อวินาที (m/s)
ความเร็วแสดงให้เห็นว่าวัตถุกำลังเคลื่อนที่เข้าหาหรือออกห่างจากเซ็นเซอร์วัดระยะทางเร็วแค่ไหน ค่าที่ใกล้เคียง 0 หมายความว่าวัตถุเคลื่อนที่น้อยมากเมื่อเทียบกับเซ็นเซอร์
(ความเร็ววัตถุ [Distance1 v] ในหน่วย m/s)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดระยะทางที่ต้องการใช้งาน จากเซ็นเซอร์วัดระยะทางที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ขนาดของวัตถุคือ#
บล็อก Boolean object size is จะรายงานว่าวัตถุที่ตรวจพบโดยเซ็นเซอร์ระยะทางตรงกับขนาดที่เลือกหรือไม่
เซ็นเซอร์วัดระยะทางจะประเมินขนาดของวัตถุโดยพิจารณาจากสัดส่วนของพื้นที่ที่เซ็นเซอร์มองเห็นซึ่งถูกวัตถุนั้นครอบครองอยู่
จริง — เซ็นเซอร์วัดระยะทางตรวจจับวัตถุที่มีขนาดตามที่เลือกไว้
เท็จ — เซ็นเซอร์วัดระยะทางไม่ตรวจพบวัตถุที่มีขนาดตามที่เลือกไว้
<ขนาดวัตถุ [Distance1 v] เป็น [เล็ก v]?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดระยะทางที่ต้องการใช้งาน จากเซ็นเซอร์วัดระยะทางที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ขนาด |
ขนาดของวัตถุที่จะตรวจสอบ:
|
ระยะทางพบวัตถุ#
บล็อก Boolean ระยะทางพบวัตถุ จะรายงานว่าเซ็นเซอร์ระยะทางตรวจพบวัตถุอยู่หรือไม่
จริง — เซ็นเซอร์วัดระยะทางตรวจจับวัตถุได้
เท็จ — เซ็นเซอร์วัดระยะทางไม่ตรวจจับวัตถุใดๆ
<[Distance1 v] พบวัตถุ?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดระยะทางที่ต้องการใช้งาน จากเซ็นเซอร์วัดระยะทางที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Drive forward until the object is within 50 mm away.]
ทำตลอดไป
ขับ [ไปข้างหน้า v]
ถ้า <[Distance1 v] พบวัตถุ?> แล้ว
ถ้า <(ระยะวัตถุ [Distance1 v] ใน [มม. v]) [math_less_than v] [50]> แล้ว
หยุดขับ
หยุด