
GPS感應器#
介紹#
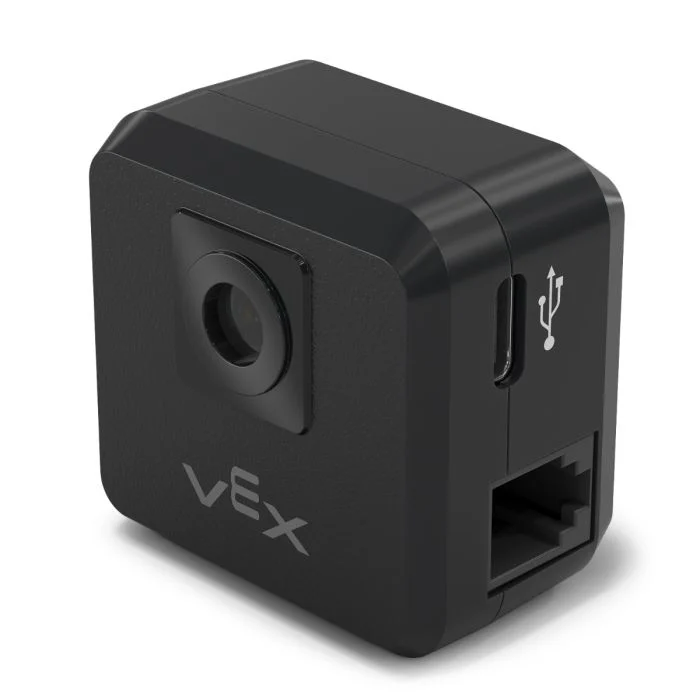
gps 類用於控制和存取 V5 GPS(遊戲定位系統™)感測器的資料。此感測器可為 VEX 場地上的機器人提供精確的位置和姿態追蹤。它利用場地週邊的 GPS 場地程式碼即時計算機器人的 X 和 Y 座標以及航向。
GPS 感測器使用在「設備」視窗中配置 GPS 感測器時輸入的偏移量自動計算出的參考點來返回機器人的位置。
有關 GPS 感測器的更多信息,請閱讀 VEX 庫中的 將 GPS 感測器與 VEX V5 一起使用。
參考點作為 GPS 感測器本身的 (0, 0) 位置,GPS 方法傳回的所有座標、航向和運動都相對於此配置點。
類別建構函數#
1 — 使用預設原點 (0, 0) 在指定的智慧型連接埠上建立一個
gps物件。gps( int32_t index, double heading_offset = 0, turnType dir = right );
2 — 在指定的智慧型連接埠上建立一個
gps對象,並定義一個自訂原點位置。gps( int32_t index, double ox, double oy, distanceUnits units = mm, double heading_offset = 0, turnType dir = right );
類別析構函數#
銷毀 gps 物件並釋放相關資源。
~gps();
參數#
範圍 |
類型 |
描述 |
|---|---|---|
|
|
GPS 感測器連接的智慧型端口,寫成 |
|
|
原點的X座標。 |
|
|
原點的Y座標。 |
|
|
|
|
|
GPS感測器的旋轉偏移量(以度為單位),範圍從0.00到359.99。預設值為0。 |
|
|
返回正航向值的方向:
|
範例#
// Create the gps instance
gps GPS1 = gps(
    PORT1,      // Smart Port 1
    180);       // heading_offset
// Create the gps instance
gps GPS1 = gps(
    PORT1,   // Smart Port 1
    50.00,   // ox
    100.00,  // oy
    mm,      // units
    180 );   // heading_offset
成員功能#
gps 類別包含以下成員函數:
calibrate— 校準 GPS 感測器。setOrigin— 設定 GPS 座標系的原點位置。setLocation— 設定 GPS 感測器的目前位置和方向。xPosition— 傳回目前 X 位置。yPosition— 傳回目前 Y 位置。heading— 傳回目前標題。acceleration— 傳回沿指定軸的線性加速度。gyroRate— 傳回指定軸的角速度。orientation— 傳回指定軸的方向。quality— 傳回目前 GPS 訊號品質。changed— 註冊一個在 GPS 資料變更時執行的回呼函數。
在呼叫任何 gps 成員函數之前,必須建立一個 gps 實例,如下所示:
/* This constructor is required when using VS Code.
GPS Sensor configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the gps instance in Smart Port 1
gps GPS1 = gps(PORT1);
類別方法#
calibrate#
校準 GPS 感測器。這將把 GPS 配置的航向(根據其角度偏移)設定為傳動系統的目前航向。
在校準過程中,GPS感測器必須保持靜止。
Available Functionsvoid calibrate();
此函數不接受任何參數。
Return Values此函數不傳回值。
Examples// Turn to face the lower Field wall using data from the GPS Sensor.
GPS1.calibrate();
Drivetrain.turnToHeading(180, degrees)
setOrigin#
設定GPS座標系的原點。
Available Functions1 — 將原點設定為指定的 X 和 Y 位置。
void setOrigin(
  double        x,
  double        y,
  distanceUnits units = mm );
Parameters2 — 將原點設定為感測器的目前位置。
void setOrigin();
範圍 |
類型 |
描述 |
|---|---|---|
|
|
新原點位置的 X 座標。 |
|
|
新原點位置的Y座標。 |
|
|
用於
|
此函數不傳回值。
NotessetLocation#
設定目前 GPS 位置和航向。
Available Functions1 — 使用指定的距離和旋轉單位設定目前位置。
void setLocation(
  double        x,
  double        y,
  distanceUnits units = mm,
  double        angle = 0,
  rotationUnits units_r = degrees );
Parameters2 — 使用毫米和度設定目前位置。
void setLocation( double x, double y, double angle );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
當前位置的X座標。 |
|
|
當前位置的Y座標。 |
|
|
用于
|
|
|
目前位置的航向值。 |
|
|
角度的計量單位:
|
此函數不傳回值。
NotesxPosition#
返回 GPS 感測器的目前 X 座標。
Available Functionsdouble xPosition( distanceUnits units = distanceUnits::mm );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
傳回的 X 座標的計量單位:
|
傳回一個 double 的雙精確度浮點數,表示以指定單位表示的 x 座標相對於原點的偏移量。
X 座標是相對於當前原點測量的。
可以使用
setOrigin來變更原點。
// Drive slowly towards the center of the Field
Drivetrain.setDriveVelocity(20.0, percent);
Drivetrain.drive(forward);
// Stop driving when the GPS returns an x position
// near the center of the Field
waitUntil((GPS1.xPosition(mm) < 0.0));
Drivetrain.stop();
yPosition#
返回 GPS 感測器的目前 Y 座標。
Available Functionsdouble yPosition( distanceUnits units = distanceUnits::mm );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
傳回的 Y 座標的計量單位:
|
傳回一個 double 雙精度浮點數,表示以指定單位表示的 Y 軸位置相對於原點的偏移量。
Y軸位置是相對於目前原點測量的。
可以使用
setOrigin()來變更原點。
// Drive slowly towards the center of the Field
Drivetrain.setDriveVelocity(20.0, percent);
Drivetrain.drive(forward);
// Stop driving when the GPS reports an y position
// near the center of the Field
waitUntil((GPS1.yPosition(mm) < 0.0));
Drivetrain.stop();
heading#
返回 GPS 感測器的目前航向(偏航角)。
Available Functionsdouble heading( rotationUnits units = rotationUnits::deg );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
傳回的航向值的計量單位:
|
傳回一個 double 之間的雙精度浮點數,表示以指定單位表示的目前航向。
航向值介於 0 度到 360 度之間。
正旋轉方向由構造過程中指定的
dir參數 決定。
// Turn slowly to face the right wall
Drivetrain.setTurnVelocity(20.0, percent);
Drivetrain.turn(right);
// Stop turning when the GPS reports a heading
// greater than 90 degrees
waitUntil((GPS1.heading() > 90.0));
Drivetrain.stop();
acceleration#
返回 GPS 感測器沿指定軸測量的線性加速度。
Available Functionsdouble acceleration(
axisType axis );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
返回加速度的軸:
|
傳回一個 double 表示沿著指定軸的加速度,單位為 G(重力單位)。
加速度值以 G 為單位報告,其中 1 G 等於地球表面的重力加速度。
gyroRate#
返回 GPS 感測器沿指定軸測量的角速度。
Available Functionsdouble gyroRate(
axisType axis,
velocityUnits units );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
返回角速度的軸:
|
|
|
返回角速度的計量單位:
|
傳回一個 double ,表示沿指定軸的角速度,單位為所選單位。
orientation#
返回 GPS 感知器在指定軸上的方向角。
Available Functionsdouble orientation(
orientationType axis,
rotationUnits units );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
要檢索的姿態軸:
|
|
|
傳回的方向值的計量單位:
|
傳回一個 double ,表示所選單位中指定軸的方向。
quality#
返回感知到的GPS訊號品質。
Available Functionsint32_t quality();
此函數不接受任何參數。
Return Values傳回一個 int32_t ,表示 GPS 訊號品質的百分比:
可能的值 |
描述 |
|---|---|
|
GPS感測器報告的所有位置和航向資料均有效。 |
|
位置資料不再直接從 GPS 欄位程式碼計算,而是透過其他方式估算。 |
|
只有航向值有效。如果GPS場碼掃描不足,隨著時間的推移,訊號品質會持續下降,直到達到 |
changed#
註冊一個回呼函數,當 GPS 航向值變化時運行。
Available Functionsvoid changed(
void (* callback)(void) );
範圍 |
類型 |
描述 |
|---|---|---|
|
|
指向一個函數的指針,該函數將在 GPS 航向值改變時被呼叫。函數不能接受任何參數,且傳回 |
此函數不傳回值。