
Braiteoir GPS#
Réamhrá#
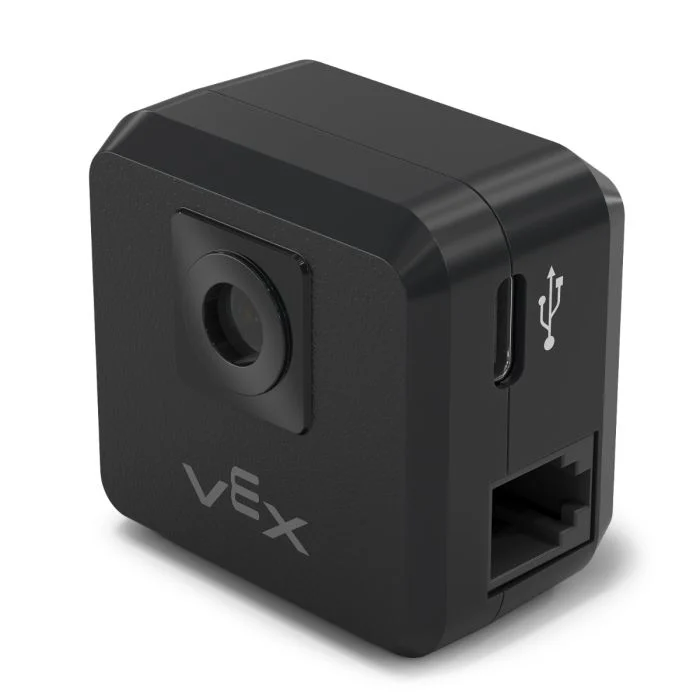
Úsáidtear an rang gps chun sonraí a rialú agus rochtain a fháil orthu ón Braiteoir V5 GPS (Córas Positioning Game™). Soláthraíonn an braiteoir seo rianú cruinn suímh agus treoshuímh do róbat ar an Réimse VEX. Úsáideann sé Cód Réimse GPS timpeall imlíne an Réimse chun comhordanáidí X agus Y agus treo an róbait a ríomh i bhfíor-am.
Tugann an Braiteoir GPS suíomh an róbait ar ais ag baint úsáide as pointe tagartha a ríomhtar go huathoibríoch ó na fritháireamh a iontráladh agus an Braiteoir GPS á chumrú sa fhuinneog Gléasanna.
Chun tuilleadh eolais a fháil faoin Braiteoir GPS, léigh Úsáid an Braiteora GPS le VEX V5 i Leabharlann VEX.
Feidhmíonn an pointe tagartha mar shuíomh (0, 0) an Braiteora GPS féin áit a bhfuil na comhordanáidí, na ceannteidil agus na gluaiseachtaí uile a chuirtear ar ais trí mhodhanna GPS i gcoibhneas leis an bpointe cumraithe seo.
Tógálaithe Ranga#
1 — Cruthaíonn sé réad
gpsar an gCalafort Cliste sonraithe ag baint úsáide as an mbunús réamhshocraithe (0, 0).gps( int32_t index, double heading_offset = 0, turnType dir = right );
2 — Cruthaíonn sé réad
gpsar an gCalafort Cliste sonraithe agus sainmhíníonn sé suíomh tionscnaimh saincheaptha.gps( int32_t index, double ox, double oy, distanceUnits units = mm, double heading_offset = 0, turnType dir = right );
Scriostóir Ranga#
Scriosann sé an réad gps agus scaoileann sé acmhainní gaolmhara.
~gps();
Paraiméadair#
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An Port Cliste a bhfuil an Braiteoir GPS ceangailte leis, scríofa mar |
|
|
Comhordanáid X an tsuímh tionscnaimh. |
|
|
Comhordanáid Y an tsuímh tionscnaimh. |
|
|
An t-aonad tomhais a úsáidtear le haghaidh
|
|
|
Fritháireamh rothlach an Braiteora GPS i gcéimeanna, ó 0.00 go 359.99. Is é 0 an réamhshocrú. |
|
|
An treo a thabharfaidh luachanna dearfacha ceannlíne ar ais:
|
Samplaí#
// Create the gps instance
gps GPS1 = gps(
    PORT1,      // Smart Port 1
    180);       // heading_offset
// Create the gps instance
gps GPS1 = gps(
    PORT1,   // Smart Port 1
    50.00,   // ox
    100.00,  // oy
    mm,      // units
    180 );   // heading_offset
Feidhmeanna na mBall#
Áirítear leis an rang gps na feidhmeanna ball seo a leanas:
calibrate— Calabraíonn sé an Braiteoir GPS.setOrigin— Socraíonn sé suíomh tionscnaimh an chórais chomhordanáidí GPS.setLocation— Socraíonn sé suíomh agus treo reatha an Braiteora GPS.xPosition— Tugann sé seo an suíomh X reatha ar ais.yPosition— Tugann sé seo an suíomh Y reatha ar ais.heading— Tugann sé seo an ceannteideal reatha ar ais.acceleration— Tugann sé luasghéarú líneach ar ais feadh an ais shonraithe.gyroRate— Tugann sé seo an luas uilleach don ais shonraithe ar ais.orientation— Tugann sé seo an treoshuíomh don ais shonraithe ar ais.quality— Tugann sé seo cáilíocht an chomhartha GPS reatha ar ais.changed— Cláraíonn sé feidhm athghlaoite a ritheann nuair a athraíonn sonraí GPS.
Sula nglaotar ar aon fheidhmeanna gps ball, ní mór sampla gps a chruthú, mar a thaispeántar thíos:
/* This constructor is required when using VS Code.
GPS Sensor configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the gps instance in Smart Port 1
gps GPS1 = gps(PORT1);
Modhanna Ranga#
calibrate#
Calabraíonn sé seo an Braiteoir GPS. Socróidh sé seo treo cumraithe an GPS (de réir a fhritháireamh uillinne) mar threo reatha an Tiomáint.
Caithfidh an Braiteoir GPS fanacht socair le linn an phróisis calabrúcháin.
Available Functionsvoid calibrate();
Ní ghlacann an fheidhm seo aon pharaiméadair.
Return ValuesNí thugann an fheidhm seo luach ar ais.
Examples// Turn to face the lower Field wall using data from the GPS Sensor.
GPS1.calibrate();
Drivetrain.turnToHeading(180, degrees)
setOrigin#
Socraíonn sé bunús chóras comhordanáidí GPS.
Available Functions1 — Socraíonn sé an bunús go dtí an suíomh X agus Y sonraithe.
void setOrigin(
  double        x,
  double        y,
  distanceUnits units = mm );
Parameters2 — Socraíonn sé bunús shuíomh reatha an braiteora.
void setOrigin();
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
Comhordanáid X an tsuímh tionscnaimh nua. |
|
|
Comhordanáid Y an tsuímh tionscnaimh nua. |
|
|
An t-aonad tomhais a úsáidtear le haghaidh
|
Ní thugann an fheidhm seo luach ar ais.
NotessetLocation#
Socraíonn sé suíomh agus treo reatha GPS.
Available Functions1 — Socraíonn sé an suíomh reatha ag baint úsáide as aonaid shonraithe achair agus rothlaithe.
void setLocation(
  double        x,
  double        y,
  distanceUnits units = mm,
  double        angle = 0,
  rotationUnits units_r = degrees );
Parameters2 — Socraíonn sé an suíomh reatha ag baint úsáide as milliméadair agus céimeanna.
void setLocation( double x, double y, double angle );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
Comhordanáid X an tsuímh reatha. |
|
|
Comhordanáid Y an tsuímh reatha. |
|
|
An t-aonad tomhais a úsáidtear le haghaidh
|
|
|
An luach ceannteidil don suíomh reatha. |
|
|
An t-aonad tomhais a úsáidtear le haghaidh uillinn
|
Ní thugann an fheidhm seo luach ar ais.
NotesxPosition#
Tugann sé seo suíomh X reatha an Braiteora GPS ar ais.
Available Functionsdouble xPosition( distanceUnits units = distanceUnits::mm );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad tomhais don suíomh X a tugadh ar ais:
|
Tugann sé double a léiríonn an fhritháireamh suímh x ón mbunús sna haonaid shonraithe.
Tomhaistear an suíomh X i gcoibhneas leis an mbunús reatha.
Is féidir an bunús a athrú trí úsáid a bhaint as
setOrigin.
// Drive slowly towards the center of the Field
Drivetrain.setDriveVelocity(20.0, percent);
Drivetrain.drive(forward);
// Stop driving when the GPS returns an x position
// near the center of the Field
waitUntil((GPS1.xPosition(mm) < 0.0));
Drivetrain.stop();
yPosition#
Tugann sé seo suíomh Y reatha an Braiteora GPS ar ais.
Available Functionsdouble yPosition( distanceUnits units = distanceUnits::mm );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad tomhais don suíomh Y a tugadh ar ais:
|
Tugann sé double a léiríonn an fhritháireamh suímh Y ón mbunús sna haonaid shonraithe.
Tomhaistear an suíomh Y i gcoibhneas leis an mbunús reatha.
Is féidir an bunús a athrú trí úsáid a bhaint as
setOrigin().
// Drive slowly towards the center of the Field
Drivetrain.setDriveVelocity(20.0, percent);
Drivetrain.drive(forward);
// Stop driving when the GPS reports an y position
// near the center of the Field
waitUntil((GPS1.yPosition(mm) < 0.0));
Drivetrain.stop();
heading#
Tugann sé seo treo reatha (uillinn luasctha) an Braiteora GPS ar ais.
Available Functionsdouble heading( rotationUnits units = rotationUnits::deg );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad tomhais don luach ceannlíne a tugadh ar ais:
|
Tugann sé double a léiríonn an ceannteideal reatha sna haonaid shonraithe.
Tá luach an cheannteidil fillte idir 0 agus 360 céim.
Is é an
dirparaiméadar a shonraítear le linn na tógála a chinneann an treo rothlaithe dearfach.
// Turn slowly to face the right wall
Drivetrain.setTurnVelocity(20.0, percent);
Drivetrain.turn(right);
// Stop turning when the GPS reports a heading
// greater than 90 degrees
waitUntil((GPS1.heading() > 90.0));
Drivetrain.stop();
acceleration#
Tugann sé seo an luasghéarú líneach a thomhais an Braiteoir GPS feadh an ais shonraithe ar ais.
Available Functionsdouble acceleration(
axisType axis );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An ais a chuirfear an luasghéarú ar ais ina leith:
|
Tugann sé double ar ais a léiríonn an luasghéarú feadh an ais shonraithe i G (aonaid imtharraingthe).
Tuairiscítear luachanna luasghéaraithe in aonaid G, áit a bhfuil 1 G cothrom leis an luasghéarú de bharr domhantarraingthe ag dromchla an Domhain.
gyroRate#
Tugann sé seo an luas uilleach a thomhais an Braiteoir GPS feadh an ais shonraithe ar ais.
Available Functionsdouble gyroRate(
axisType axis,
velocityUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An ais a mbeidh an luas uilleach á thabhairt ar ais ina leith:
|
|
|
An t-aonad tomhais don luas uilleach a fhilleann:
|
Tugann sé double ar ais a léiríonn an luas uilleach feadh an ais shonraithe sna haonaid roghnaithe.
orientation#
Tugann sé seo uillinn threoshuímh an Braiteora GPS don ais shonraithe ar ais.
Available Functionsdouble orientation(
orientationType axis,
rotationUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An ais treoshuímh le haisghabháil:
|
|
|
An t-aonad tomhais don luach treoshuímh a tugadh ar ais:
|
Tugann sé double a léiríonn treoshuíomh na haise sonraithe sna haonaid roghnaithe.
quality#
Tugann sé seo cáilíocht an chomhartha GPS braite ar ais.
Available Functionsint32_t quality();
Ní ghlacann an fheidhm seo aon pharaiméadair.
Return ValuesTugann sé int32_t a léiríonn cáilíocht an chomhartha GPS mar chéatadán:
Luachanna Féideartha |
Cur síos |
|---|---|
|
Tá na sonraí suímh agus treoraithe uile a tuairiscíodh ón Braiteoir GPS bailí. |
|
Ní dhéantar sonraí suímh a ríomh go díreach ón gCód Réimse GPS a thuilleadh agus ina ionad sin táthar á meastachán trí mhodhanna malartacha. |
|
Níl ach luachanna ceannlíne bailí. De réir mar a théann an t-am thart gan scanadh leordhóthanach ar an gCód Réimse GPS, leanann cáilíocht an chomhartha ag dul i laghad go dtí |
changed#
Cláraíonn sé feidhm athghlaoite a ritheann nuair a athraíonn luach treo an GPS.
Available Functionsvoid changed(
void (* callback)(void) );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
Pointeoir chuig feidhm a ghlaofar nuair a athraíonn luach treo GPS. Ní mór don fheidhm aon pharaiméadair a ghlacadh agus |
Ní thugann an fheidhm seo luach ar ais.