
جهاز تحديد المدى#
مقدمة#
يقيس جهاز قياس المسافة بالموجات فوق الصوتية المسافة إلى أقرب جسم باستخدام الموجات الصوتية. ويعمل عن طريق إرسال نبضة فوق صوتية وقياس المدة التي يستغرقها الصوت للارتداد.
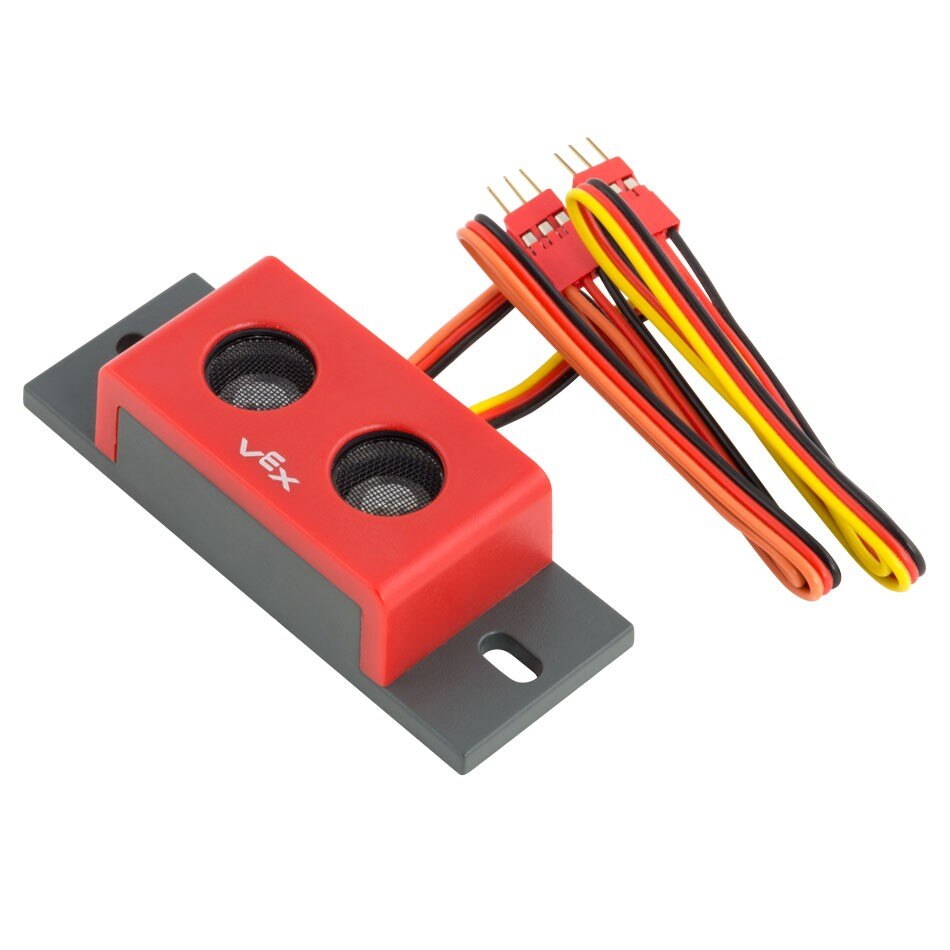
تستخدم هذه الصفحة الاسم range_finder كمثال لاسم أداة البحث عن النطاق. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
found_object– تُرجع ما إذا كان برنامج البحث عن النطاق يكتشف كائنًا.distance– تُرجع المسافة بين جهاز تحديد المدى وأقرب جسم تم اكتشافه.
المنشئات – تهيئة مُحدد النطاق يدويًا.
Sonar– إنشاء أداة تحديد المدى.
الكائن الموجود#
found_object تُرجع Boolean تشير إلى ما إذا كان جهاز البحث عن المدى يكتشف كائنًا داخل مجال رؤيته.
True- جهاز تحديد المدى يكتشف وجود جسم.False- جهاز تحديد المدى لا يكتشف وجود جسم.
Usage:
range_finder.found_object()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
مسافة#
distance تُرجع المسافة المقاسة إلى أقرب جسم تم اكتشافه بواسطة المستشعر كعدد عشري float.
Usage:
range_finder.distance(units)
المعلمة |
وصف |
|---|---|
|
الوحدة التي ستمثل المسافة: |
المُنشئون#
تُستخدم الدوال البانية لإنشاء كائنات Sonar يدويًا، وهي ضرورية لتكوين أدوات البحث عن النطاق خارج VEXcode.
Sonar#
Sonar يقوم بإنشاء جهاز تحديد المدى.
Usage:
Sonar(port)
المعلمة |
وصف |
|---|---|
|
المنفذ ثلاثي الأسلاك المتصل به جهاز تحديد المدى:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)