
रेंज फाइंडर#
परिचय#
अल्ट्रासोनिक रेंज फाइंडर ध्वनि तरंगों का उपयोग करके निकटतम वस्तु की दूरी मापता है। यह एक अल्ट्रासोनिक पल्स भेजकर और ध्वनि के वापस आने में लगने वाले समय को मापकर काम करता है।
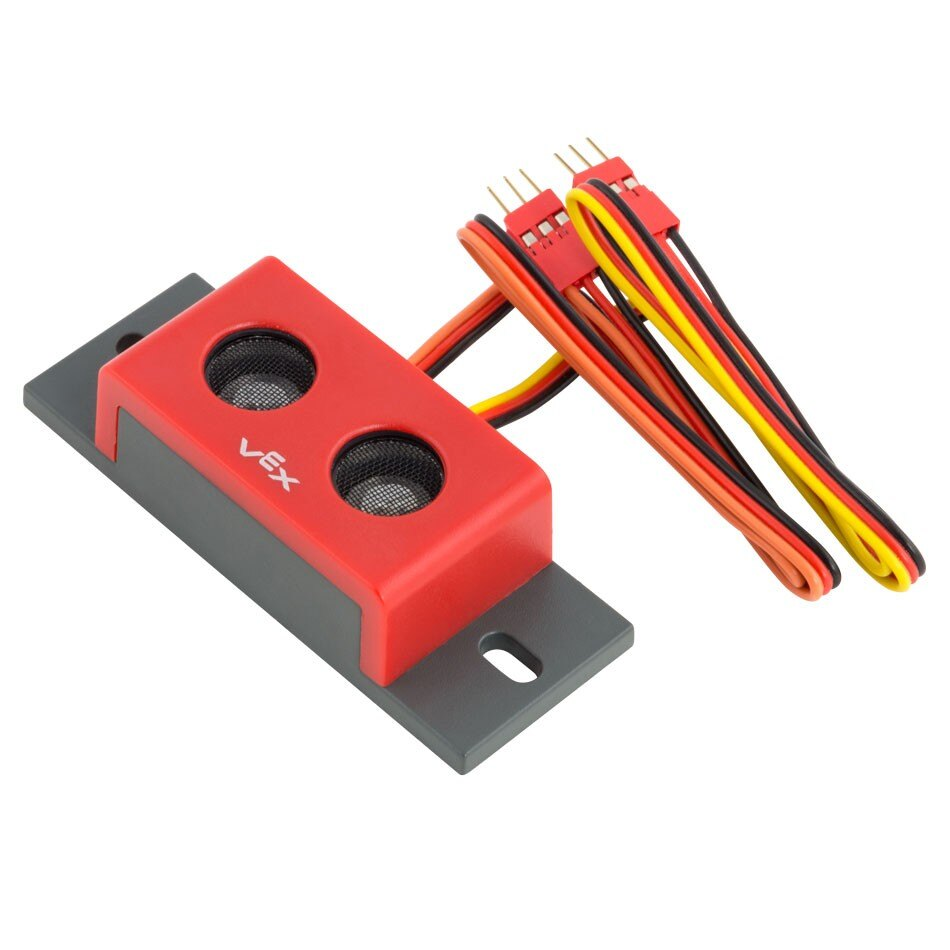
इस पृष्ठ पर उदाहरण के तौर पर Range Finder का नाम range_finder दिया गया है। आवश्यकतानुसार इसे अपने स्वयं के कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
found_object– लौटाता है कि रेंज फाइंडर किसी वस्तु का पता लगाता है या नहीं।distance– रेंज फाइंडर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी लौटाता है।
कंस्ट्रक्टर – रेंज फाइंडर को मैन्युअल रूप से आरंभ करें।
Sonar– एक रेंज फाइंडर बनाएँ.
मिली वस्तु#
found_object एक Boolean लौटाता है जो दर्शाता है कि रेंज फाइंडर अपने दृश्य क्षेत्र के भीतर किसी वस्तु का पता लगाता है या नहीं।
True– रेंज फाइंडर किसी वस्तु का पता लगा रहा है।False– रेंज फाइंडर किसी वस्तु का पता नहीं लगा रहा है।
Usage:
range_finder.found_object()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
दूरी#
distance सेंसर द्वारा पता लगाए गए निकटतम वस्तु की मापी गई दूरी को दशमलव के रूप में लौटाता है float।
Usage:
range_finder.distance(units)
पैरामीटर |
विवरण |
|---|---|
|
दूरी को दर्शाने वाली इकाई: |
कंस्ट्रक्टर्स#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Sonar ऑब्जेक्ट बनाने के लिए किया जाता है, जो VEXcode के बाहर रेंज फाइंडर को कॉन्फ़िगर करने के लिए आवश्यक हैं।
Sonar#
Sonar एक रेंज फाइंडर बनाता है।
Usage:
Sonar(port)
पैरामीटर |
विवरण |
|---|---|
|
रेंज फाइंडर जिस 3-वायर पोर्ट से जुड़ा है:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)