
Telémetro#
Introdução#
O Medidor de Distância Ultrassónico mede a distância até ao objeto mais próximo através de ondas sonoras. Funciona emitindo um pulso ultrassónico e medindo o tempo que o som demora a regressar.
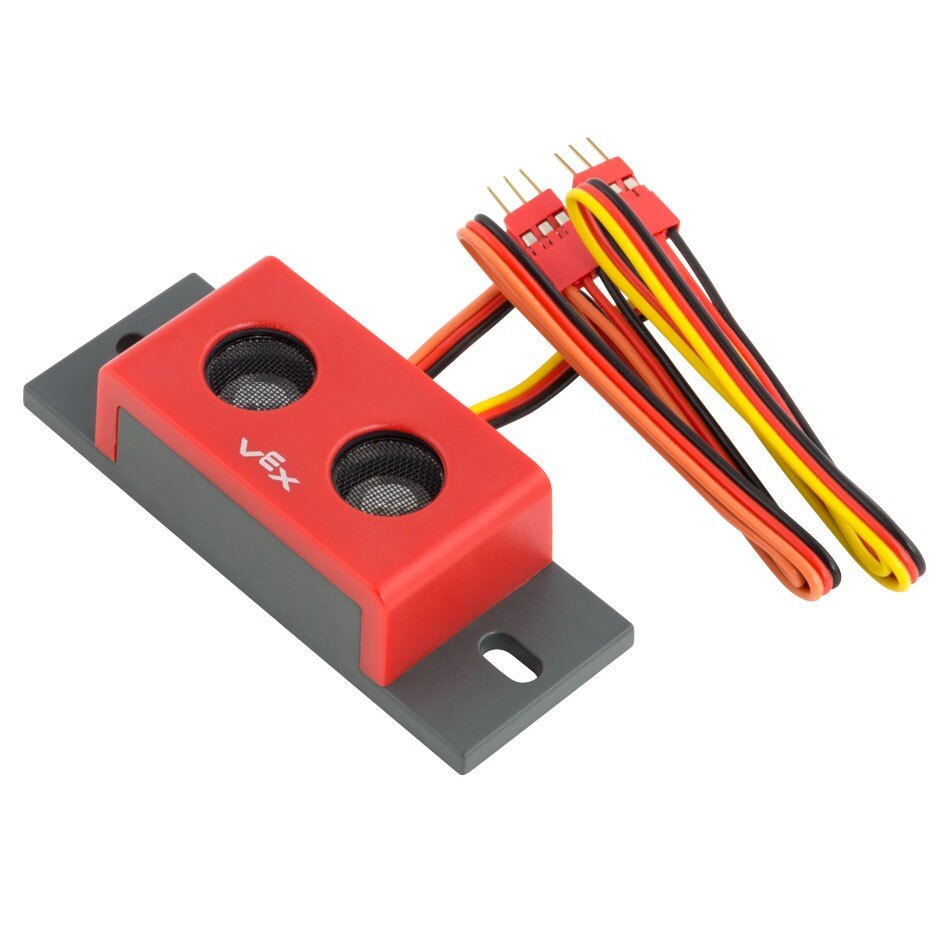
Esta página utiliza range_finder como exemplo do nome do localizador de alcance. Substitua-o pelo nome que configurou, se necessário.
Segue-se uma lista dos métodos disponíveis:
found_object– Retorna se o Localizador de Alcance detetou um objeto.distance– Devolve a distância entre o telémetro e o objeto detetado mais próximo.
Construtores – Inicializa manualmente um localizador de intervalos.
Sonar– Criar um localizador de alcance.
objeto_encontrado#
found_object devolve um Boolean indicando se o Localizador de Alcance detecta um objecto dentro do seu campo de visão.
True– O sensor de distância está a detetar um objeto.False– O sensor de distância não está a detetar nenhum objeto.
Usage:
range_finder.found_object()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
distância#
distance devolve a distância medida até ao objecto mais próximo detectado pelo sensor como um decimal float.
Usage:
range_finder.distance(units)
Parâmetro |
Descrição |
|---|---|
|
A unidade que representará a distância: |
Construtores#
Os construtores são utilizados para criar manualmente Sonar , que são necessários para configurar os sensores de alcance fora do VEXcode.
Sonar#
Sonar cria um localizador de distâncias.
Usage:
Sonar(port)
Parâmetro |
Descrição |
|---|---|
|
A porta de 3 fios à qual o telémetro está ligado:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)