
Mesafe Ölçer#
giriiş#
Ultrasonik Mesafe Ölçer, ses dalgalarını kullanarak en yakın nesneye olan mesafeyi ölçer. Ultrasonik bir darbe göndererek ve sesin geri yansıması için geçen süreyi ölçerek çalışır.
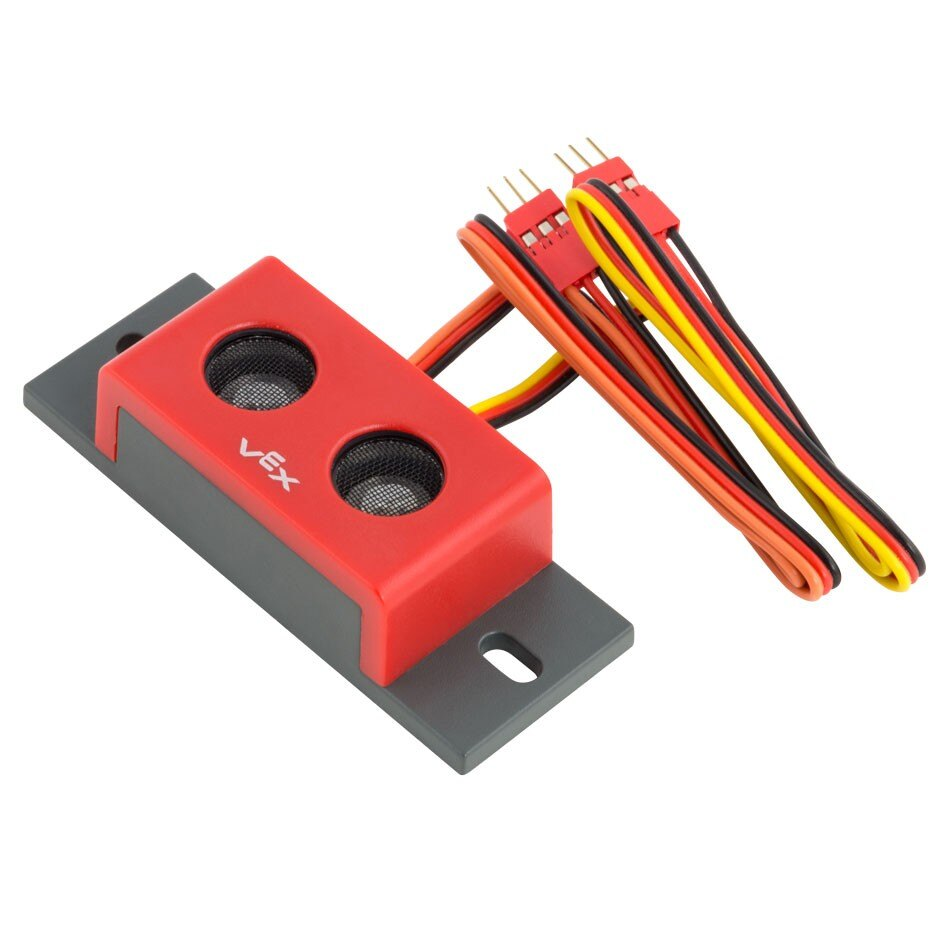
Bu sayfada örnek menzil bulucu adı olarak range_finder kullanılmıştır. Gerektiğinde kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
found_object– Menzil Bulucunun bir nesne algılayıp algılamadığını döndürür.distance– Menzil Bulucu ile en yakın tespit edilen nesne arasındaki mesafeyi döndürür.
Yapıcı Fonksiyonlar – Mesafe Ölçer’i manuel olarak başlatın.
Sonar– Bir Mesafe Bulucu Oluşturun.
bulunan_nesne#
found_object Menzil Bulucunun görüş alanında bir nesne algılayıp algılamadığını gösteren bir Boolean döndürür.
True– Mesafe ölçer bir nesne algılıyor.False– Mesafe ölçer bir nesne algılamıyor.
Usage:
range_finder.found_object()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
mesafe#
distance sensör tarafından algılanan en yakın nesneye olan ölçülen mesafeyi ondalık sayı olarak döndürür float.
Usage:
range_finder.distance(units)
Parametre |
Tanım |
|---|---|
|
Mesafeyi temsil edecek birim: |
İnşaatçılar#
Yapıcılar, VEXcode dışında Menzil Bulucuları yapılandırmak için gerekli olan Sonar nesnesini manuel olarak oluşturmak için kullanılır.
Sonar#
Sonar bir Mesafe Ölçer oluşturur.
Usage:
Sonar(port)
Parametre |
Tanım |
|---|---|
|
Mesafe Bulucunun bağlı olduğu 3 Kablolu Bağlantı Noktası:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)