
測距儀#
介紹#
超音波測距儀利用聲波測量到最近物體的距離。它的工作原理是發出超音波脈衝,並測量聲波反射回來所需的時間。
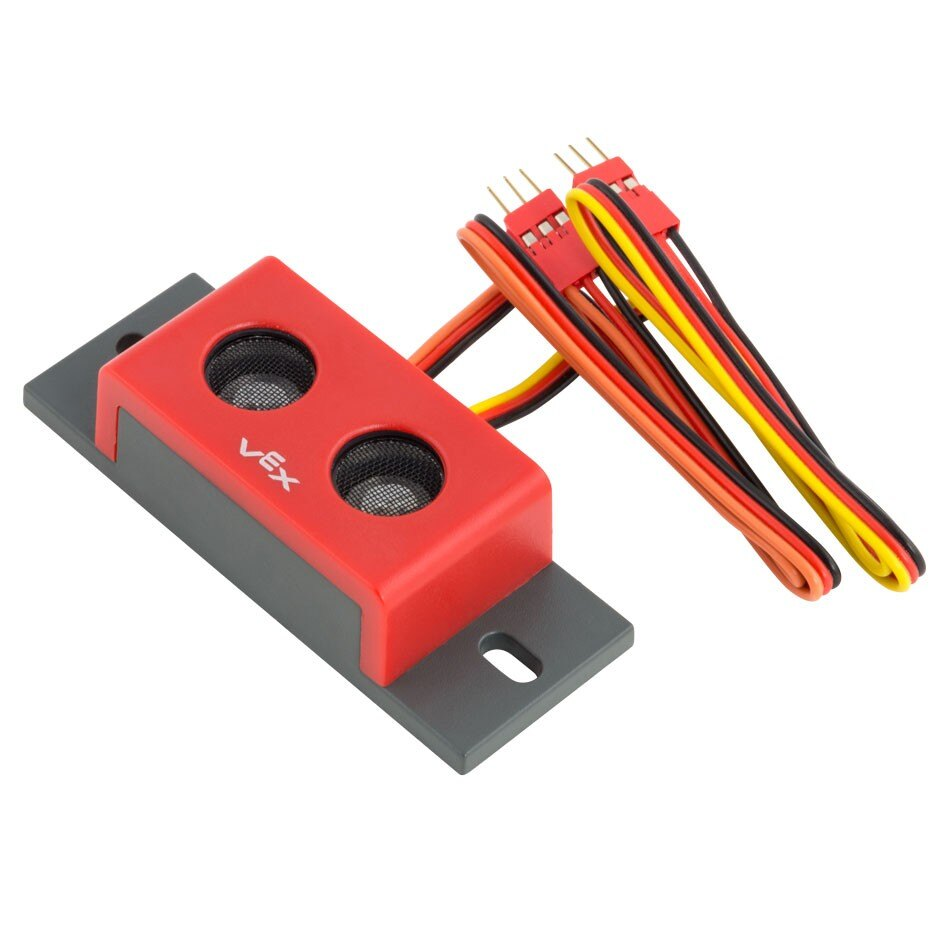
本頁使用 range_finder 作為範例測距儀名稱。您可以根據需要將其替換為您自己配置的名稱。
以下是可用方法清單:
found_object– 返回測距儀是否偵測到物件。distance– 返回測距儀與最近偵測到的物件之間的距離。
建構函式 – 手動初始化測距儀。
Sonar– 建立測距儀。
找到的對象#
found_object 返回 Boolean ,指示測距儀是否在其視野範圍內偵測到物體。
True– 測距儀正在偵測物體。False– 測距儀未偵測到物體。
Usage:
range_finder.found_object()
參數 |
描述 |
|---|---|
此方法沒有參數。 |
距離#
distance 返回感測器偵測到的最近物件的測量距離,以十進制數表示 float。
Usage:
range_finder.distance(units)
範圍 |
描述 |
|---|---|
|
表示距離的單位: |
建構函數#
建構函數用於手動建立 Sonar 對象,這些對象對於在 VEXcode 之外配置測距儀是必要的。
Sonar#
Sonar 創建測距儀。
Usage:
Sonar(port)
範圍 |
描述 |
|---|---|
|
The 3-Wire Port that the Range Finder is connected to:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)