
Távolságmérő#
Bevezetés#
Az ultrahangos távolságmérő hanghullámok segítségével méri a legközelebbi tárgytól való távolságot. Úgy működik, hogy ultrahangos impulzust küld ki, és megméri, mennyi idő alatt verődik vissza a hang.
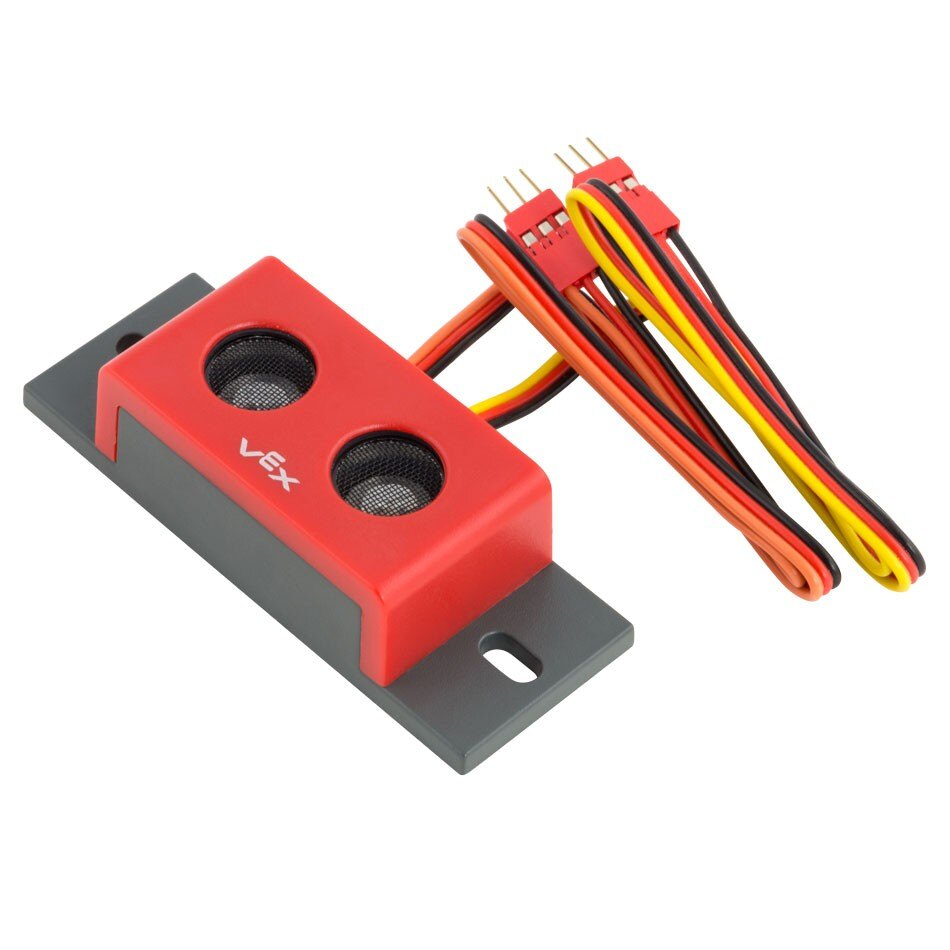
Ez az oldal range_finder értéket használja példaként a távolságmérő nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
found_object– Visszaadja, hogy a távolságmérő észlelt-e objektumot.distance– Visszaadja a távolságmérő és a legközelebbi érzékelt tárgy közötti távolságot.
Konstruktorok – Távolságmérő manuális inicializálása.
Sonar– Távolságmérő létrehozása.
talált_tárgy#
found_object függvény egy Boolean értéket ad vissza, amely azt jelzi, hogy a távolságmérő érzékel-e objektumot a látóterében.
True– A távolságmérő egy tárgyat érzékel.False– A távolságmérő nem érzékel tárgyat.
Usage:
range_finder.found_object()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
távolság#
distance paraméter értéke a szenzor által érzékelt legközelebbi objektumtól mért távolságot adja vissza decimális alakban float.
Usage:
range_finder.distance(units)
Paraméter |
Leírás |
|---|---|
|
A távolságot ábrázoló mértékegység: |
Konstruktorok#
A konstruktorokat Sonar objektumok manuális létrehozására használják, amelyek a VEXcode-on kívüli távolságmérők konfigurálásához szükségesek.
Sonar#
Sonar létrehoz egy távolságmérőt.
Usage:
Sonar(port)
Paraméter |
Leírás |
|---|---|
|
A 3-vezetékes port, amelyhez a távolságmérő csatlakozik:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)