
距離計#
導入#
超音波距離計は、音波を使って最も近い物体までの距離を測定します。超音波パルスを発信し、音が反射して戻ってくるまでの時間を測定することで距離を計測します。
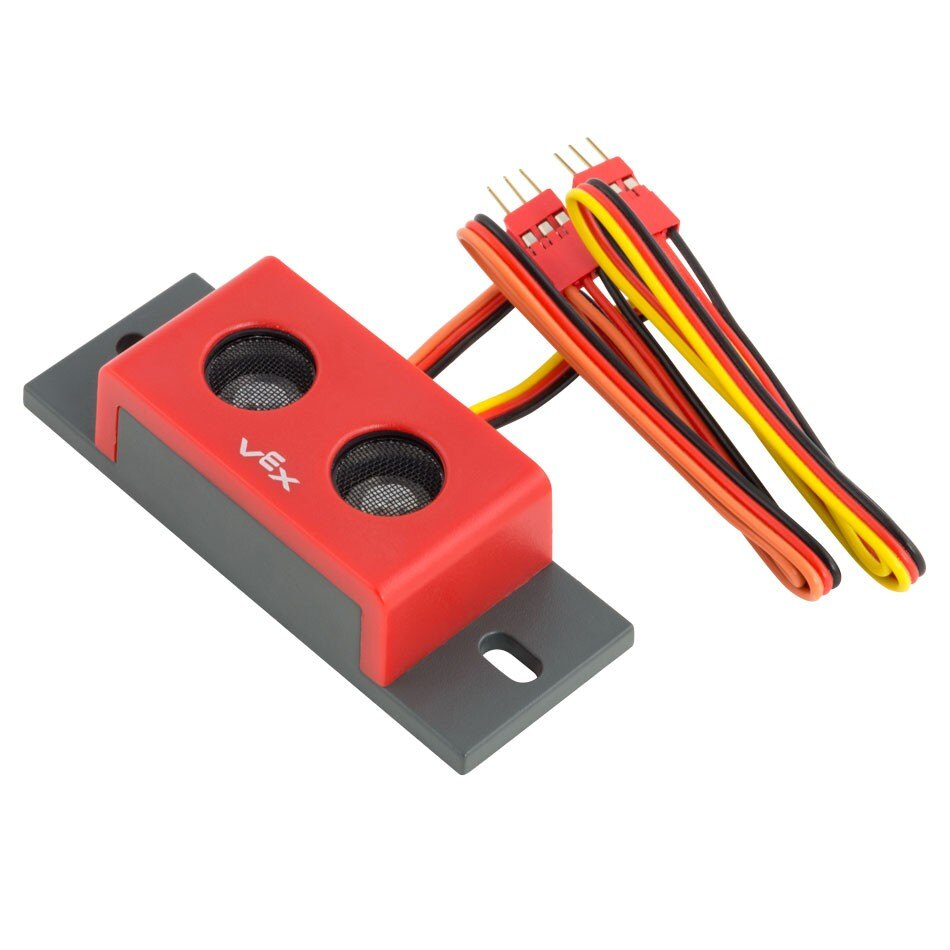
このページでは、レンジファインダー名として range_finder という例を使用しています。必要に応じて、ご自身で設定した名前に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
found_object– レンジファインダーがオブジェクトを検出したかどうかを返します。distance– レンジファインダーと最も近い検出対象物との間の距離を返します。
コンストラクタ – レンジファインダーを手動で初期化します。
Sonar– レンジファインダーを作成します。
見つかったオブジェクト#
found_object は、レンジファインダーが視野内にオブジェクトを検出したかどうかを示す Boolean を返します。
True– 距離計が物体を検出しています。False– 距離計が物体を検出していません。
Usage:
range_finder.found_object()
パラメータ |
説明 |
|---|---|
このメソッドにはパラメータがありません。 |
距離#
distance は、センサーによって検出された最も近いオブジェクトまでの測定距離を小数として返します float。
Usage:
range_finder.distance(units)
パラメータ |
説明 |
|---|---|
|
距離を表す単位: |
建設業者#
コンストラクタは、VEXcode の外部でレンジファインダーを設定するために必要な Sonar オブジェクトを手動で作成するために使用されます。
Sonar#
Sonar は距離計を作成します。
Usage:
Sonar(port)
パラメータ |
説明 |
|---|---|
|
レンジファインダーが接続されている3線式ポート:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)