
Buscador de rango#
Introducción#
El Buscador de rango ultrasónico mide la distancia al objeto más cercano utilizando ondas de sonido. Funciona enviando un pulso ultrasónico y midiendo el tiempo que tarda el sonido en recuperarse.
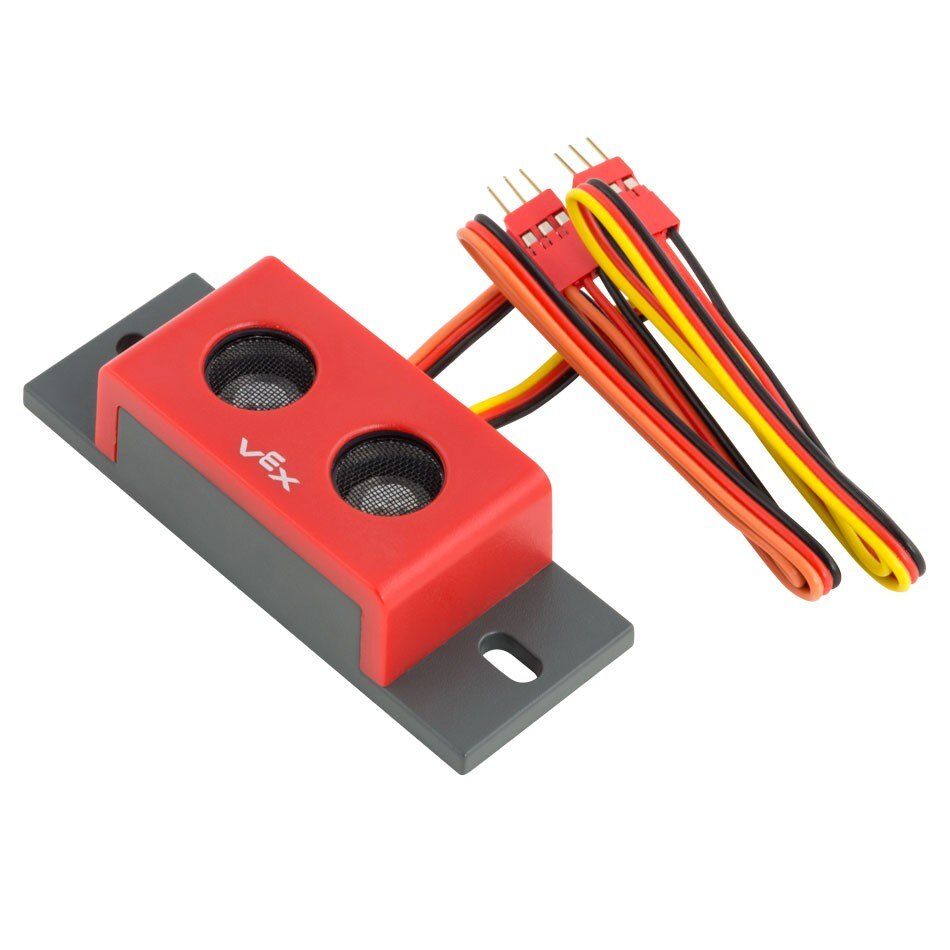
Esta página utiliza range_finder como nombre de ejemplo de Range Finder. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
found_object– Devuelve si el buscador de rango detecta un objeto.distance– Devuelve la distancia entre el telémetro y el objeto detectado más cercano.
Constructores: inicializa manualmente un Range Finder.
Sonar– Crear un telémetro.
found_object#
found_object devuelve un Boolean que indica si el buscador de rango detecta un objeto dentro de su campo de visión.
True: el telémetro detecta un objeto.False– El telémetro no está detectando un objeto.
Usage:
range_finder.found_object()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
distancia#
distance devuelve la distancia medida al objeto más cercano detectado por el sensor como un decimal float.
Usage:
range_finder.distance(units)
Parámetro |
Descripción |
|---|---|
|
La unidad que representará la distancia: |
Constructores#
Los constructores se utilizan para crear manualmente objetos Sonar, que son necesarios para configurar Range Finders fuera de VEXcode.
Sonar#
Sonar crea un telémetro.
Usage:
Sonar(port)
Parámetro |
Descripción |
|---|---|
|
El puerto de 3 cables al que está conectado el telémetro:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)