
المشفر#
مقدمة#
يقيس مشفر العمود البصري موضع دوران العمود وسرعته. ويستخدم مستشعرات بصرية داخلية للكشف عن مدى وسرعة دوران العمود، مما يجعله مفيدًا لتتبع دوران العجلات أو موضع الذراع أو غيرها من الآليات.
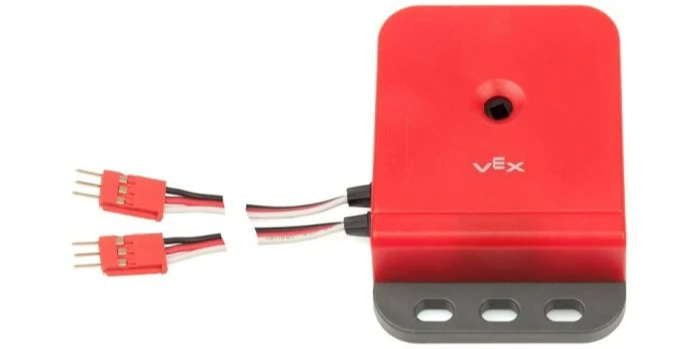
تستخدم هذه الصفحة الاسم encoder_a كمثال لاسم مشفر العمود البصري. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
set_position– يضبط الموضع الحالي للمشفر على قيمة محددة.reset_position– يضبط الموضع الحالي للمشفر إلى 0.position– تُرجع هذه الدالة مقدار دوران المشفر.velocity– تُرجع السرعة الدورانية الحالية للمشفر.
المنشئ – تهيئة وتكوين مشفر العمود البصري يدويًا.
Encoder– إنشاء مشفر عمود بصري.
تحديد_الموضع#
يُحدد الأمر set_position موضع المشفر الحالي بقيمة محددة. ويمكن استخدام هذا الأمر لضبط الموضع المُتتبع يدويًا دون تدوير محرك أو آلية أخرى.
Usage:
encoder_a.set_position(position, units)
المعلمة |
وصف |
|---|---|
|
موضع المشفر المراد تحديده كرقم. |
|
اختياري. وحدة تحديد الموضع: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
إعادة ضبط الموضع#
reset_position يضبط الموضع الحالي للمشفر إلى 0.
Usage:
encoder_a.reset_position()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
موضع#
الوضع position يُرجع مقدار دوران العمود المتصل بالمشفر.
Usage:
encoder_a.position(units)
حدود |
وصف |
|---|---|
|
اختياري. وحدة إرجاع الموضع: |
سرعة#
velocity تُرجع السرعة الدورانية للمشفر كعدد عشري float.
Usage:
encoder_a.velocity(units)
المعلمة |
وصف |
|---|---|
|
اختياري. وحدة إرجاع السرعة: |
المُنشئ#
تُستخدم أدوات الإنشاء لإنشاء كائنات Encoder Encoder وهي ضرورية لتكوين مشفر العمود البصري خارج VEXcode.
Encoder#
Encoder بإنشاء جهاز تشفير عمود بصري.
Usage:
Encoder(port)
المعلمة |
وصف |
|---|---|
|
المنفذ الأول من منفذي الأسلاك الثلاثة اللذين يتصل بهما مشفر العمود البصري:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)